两只17自由度的手、全身56个自由度,零件钱8056美元:纽约大学把双臂移动机器人MABEL整套开源
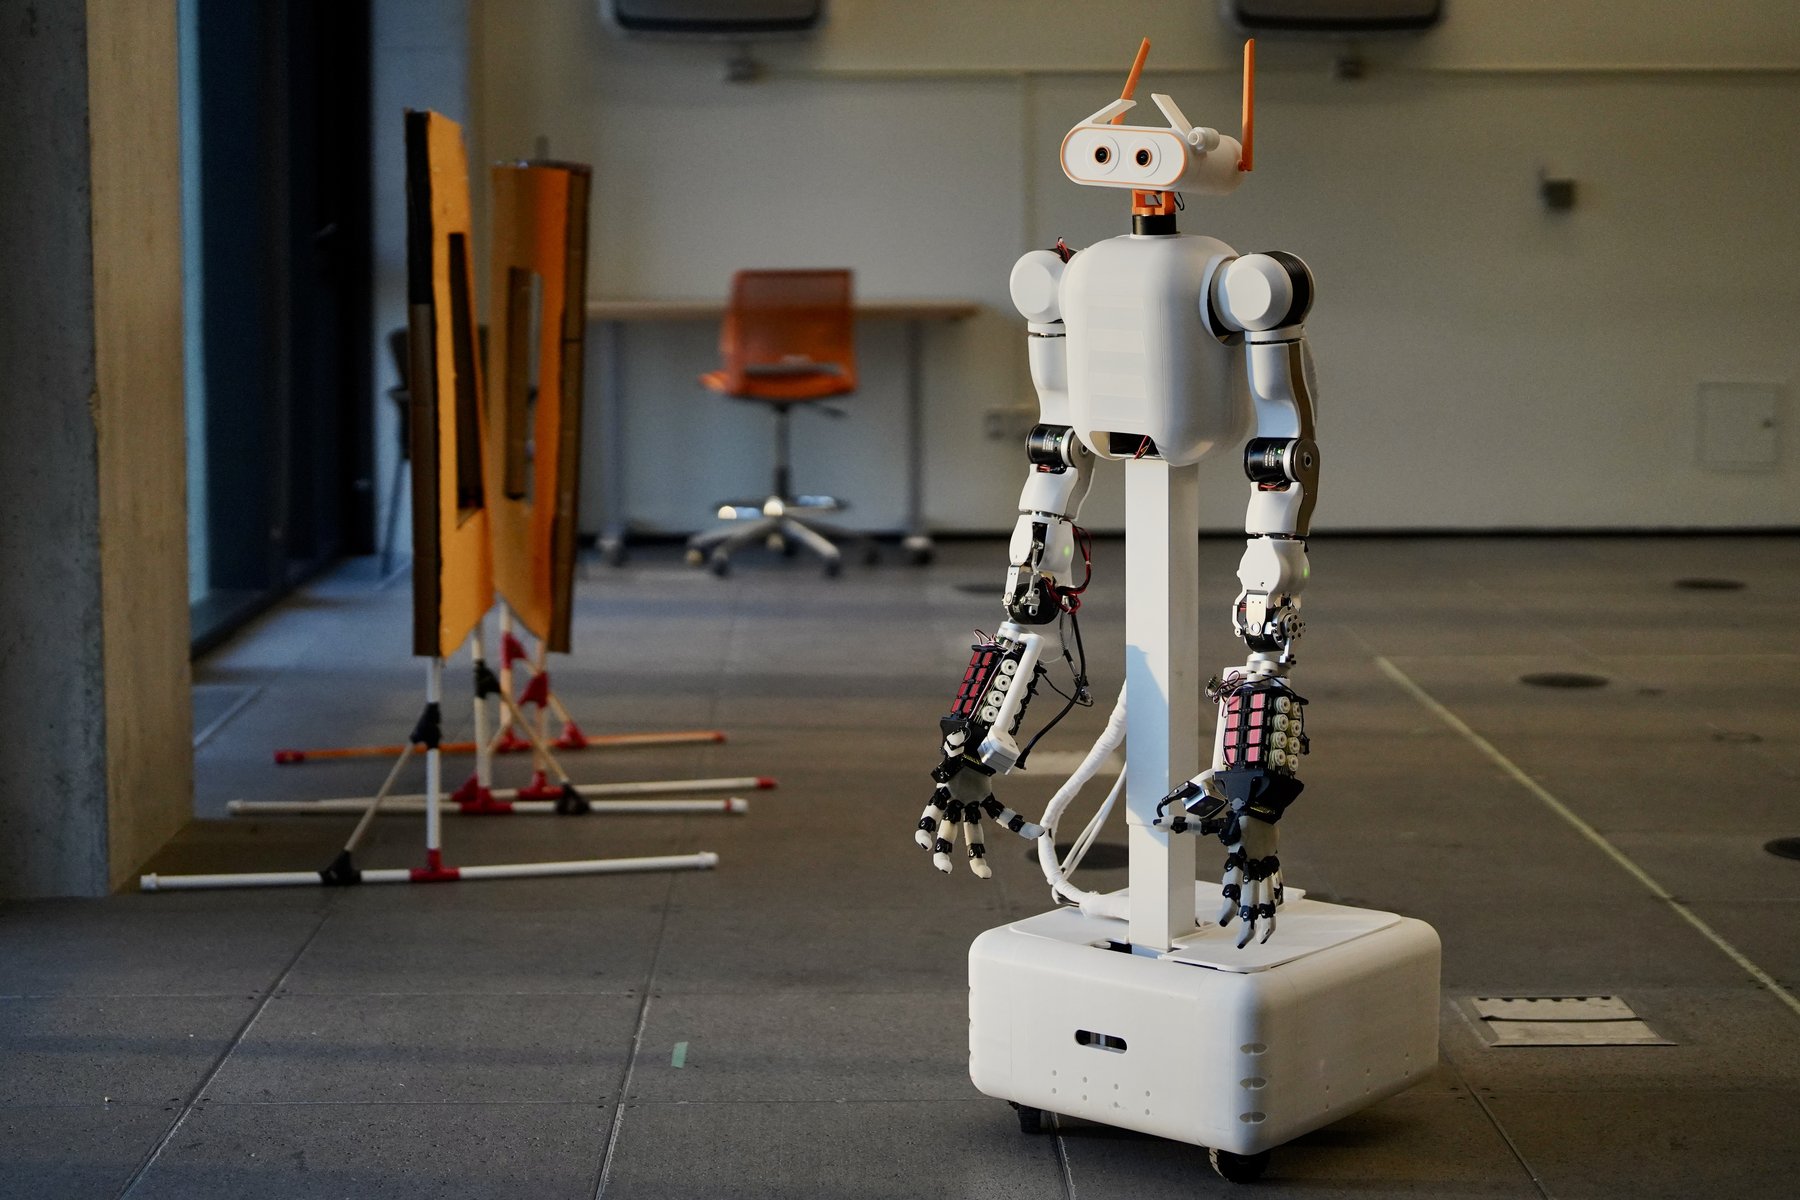
纽约大学机器人与具身智能中心和多伦多大学的团队发布开源双臂移动机器人MABEL,全身56个功能自由度、两只17自由度灵巧手,最便宜配置的零件合计8056美元,设计图、固件、控制软件和仿真模型全部公开。
同类研究机器人里,Mobile ALOHA标价3.2万美元,星海图R1 Pro标价7万美元,手上大多是夹爪。纽约大学团队新做的MABEL,两只手各有17个自由度,最便宜的一套零件加起来8056美元。
MABEL全称“用于学习的移动拟人双臂平台”,由纽约大学机器人与具身智能中心(CREO)和多伦多大学的研究人员完成,论文11月2日公开,资深作者是纽约大学的Ludovic Righetti。第一作者Qilong Cheng在发布帖里说,这台机器人是团队用3个月做出来的,起步于纽约的一间小公寓。
它的结构是一台三轮全向底盘,上面立着升降柱和可前后俯仰的躯干,再接两条7自由度机械臂、两只17自由度的ORCA灵巧手和一个3自由度的头部,全身56个功能自由度,用了59个电机。升降柱加躯干,让指尖从地面一直够到2.23米高。
整机重61.8公斤,高度在1.16米到1.80米之间随升降变化,底盘0.49×0.49米,模型给出的负载上限约3.5公斤,电池续航约4小时。8056美元是用树莓派5做机载电脑的“基础版”零件小计,不含运费、税费和人工;项目页另列了9283美元和14721美元两档配置。
团队说,他们照着公开的文件和物料清单从零件再装出第二台、到全部测试完成,用了大约两周。遥操作只需要戴一台Apple Vision Pro,靠头显自带的头部和手部追踪控制全身:身体前倾,躯干跟着俯;蹲下或站起,升降柱跟着动;人往前走,底盘跟着走。
开源范围覆盖设计文件、加工文件、电路、固件、ROS 2软件和MuJoCo、Isaac Lab仿真模型,硬件按CERN-OHL-S-2.0许可、软件按Apache-2.0许可发布,代码放在GitHub上,组装和接线指南放在项目网站。
项目网站已经挂出“购买”按钮,目前开放候补登记。团队下一步计划把升降柱换成带腰、膝、踝关节的可折叠身体,换上更接近人类比例的手臂,并加入机载建图和定位。