MABEL
预订🇺🇸 纽约大学 CREO / 多伦多大学(开源项目)
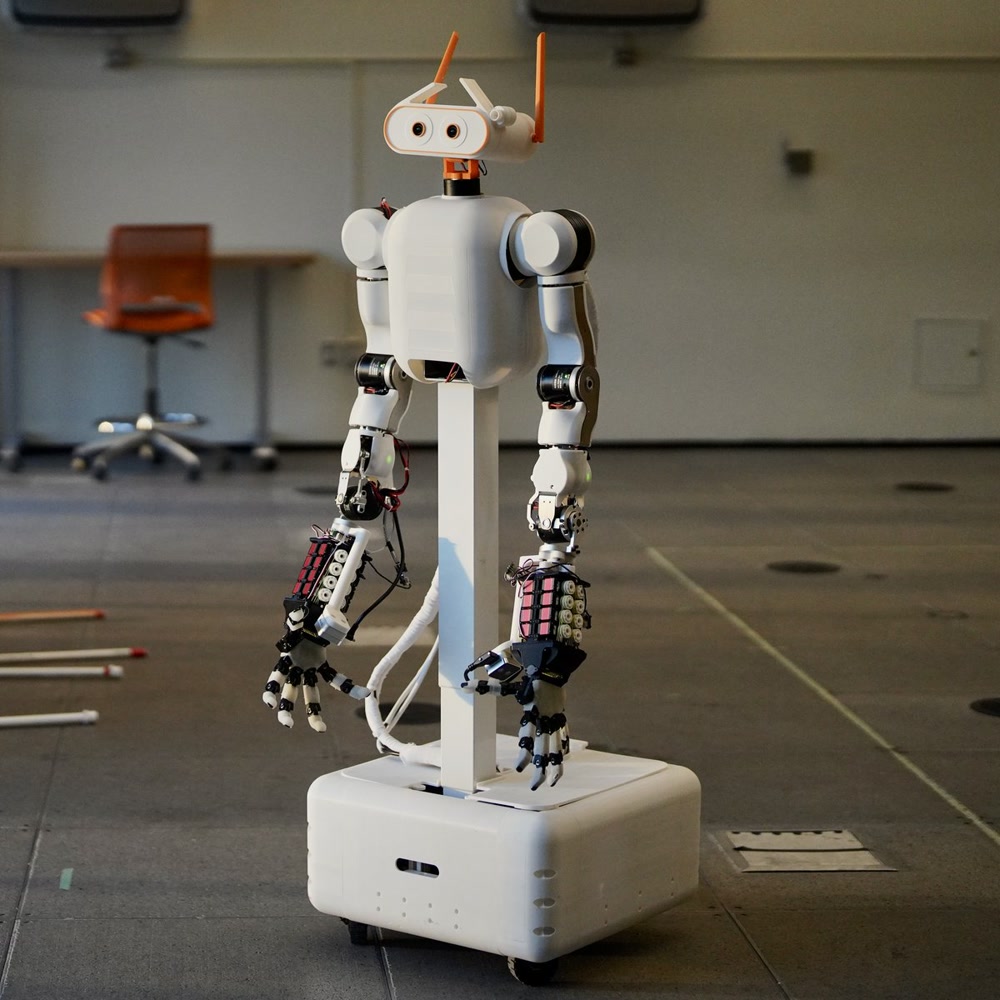
2026-11-05 纽约大学与多伦多大学团队发布开源双臂移动机器人 MABEL,论文 11 月 2 日公开
全身 56 个功能自由度、59 个电机:两条 7 自由度机械臂 + 两只 17 自由度 ORCA 灵巧手 + 3 自由度头部基础版(树莓派 5)零件小计 8,056 美元,另有 9,283 / 14,721 美元两档配置;整机购买为候补登记设计、加工文件、电路、固件、ROS 2 软件和仿真模型全部开源(硬件 CERN-OHL-S-2.0,软件 Apache-2.0)照公开文件和物料清单从零件到装好测完约两周
视频来源:厂家官方发布素材(本站转录展示,版权归原作者)
| 厂家 | 🇺🇸 纽约大学 CREO / 多伦多大学(开源项目) |
| 类型 | 轮式 / 服务机器人 |
| 状态 | 预订 |
| 自由度 DoF | 56 |
| 高度 | 180 cm |
| 重量 | 61.8 kg |
| 负载 | 3.5 kg |
| 续航 | 4 小时 |
| 电池类型 | 内置锂电池 |
| 热插拔换电 | ❌ 不支持 |
| 移动方式 | 三轮全向(舵轮)底盘 + 升降柱 + 俯仰躯干,高度 1.16–1.80 米可调,指尖可达地面至 2.23 米 |
| AI 平台 | ROS 2 全栈开源;Apple Vision Pro 全身遥操作;LeRobot 格式数据,已验证 ACT 策略;MuJoCo / Isaac Lab 数字孪生 |
| 价格 | 未公开 |
| 适用场景 | 科研 / 具身智能数据采集 / 家庭场景操作研究 |