山猫M20真机导航成功率从25%拉到65%:云深处一口气公布五项“具身大脑”成果,真机数据跑了3294公里
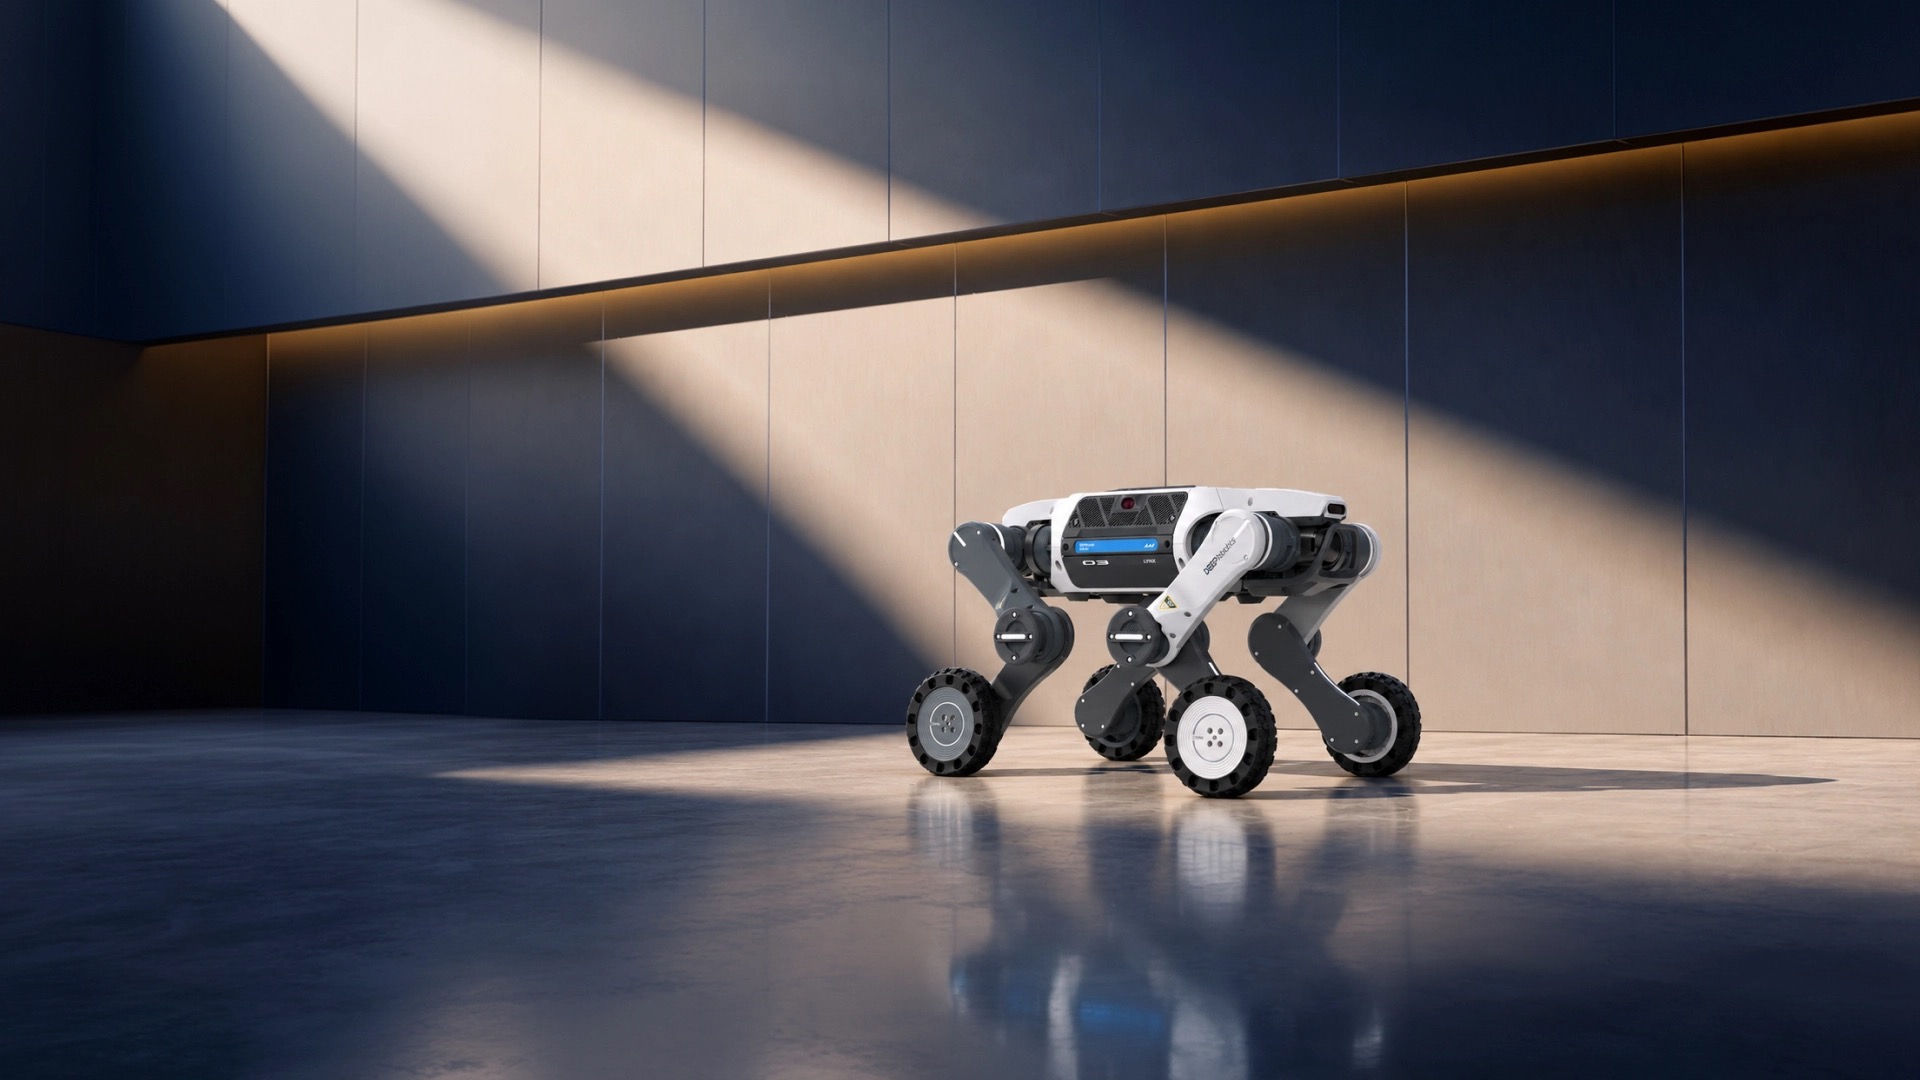
云深处科技围绕自研具身大脑DEEPRobotics-Brain集中公布五项研究成果,覆盖世界模型、具身基础模型、具身智能体、策略优化框架和数据闭环平台;其中DR-APO让山猫M20轮足机器人在真实场景的导航成功率从25%提升到65%。
同一台山猫M20轮足机器人,换一套训练方法,真实场景里的导航成功率从25%涨到了65%。10月28日,云深处科技围绕自研具身大脑DEEPRobotics-Brain集中公布五项研究成果:世界模型DR-WM-1.0、具身基础模型DR-VLA-2.0、具身智能体DR-Agent、策略优化框架DR-APO和数据闭环平台DR-Benchmark。
这批论文由云深处联合麻省理工学院、加州大学圣地亚哥分校、伊利诺伊大学、清华大学、浙江大学、香港科技大学、北京理工大学七所高校完成。世界模型DR-WM-1.0在四足机器人世界模型里引入摩擦力、粗糙度与刚度等物理特性,基于258万张图像和超过10万段真机片段预训练,用来在行动前“预演”一条路走上去会不会打滑。
具身基础模型DR-VLA-2.0分导航和操作两条线。导航上,团队构建的EgoLynx数据集整合了1万小时人类第一视角网络视频和2000段机器人示教片段,在测试集上导航综合评分提升约5%,最终航向误差降低14.6%。操作上,云深处把机械臂运动拆成13个“原子坐标”,接入力反馈后,插头插接和花瓶擦拭两项接触任务的进度分别达到78.5%和75.2%。
开头那组数字来自策略优化框架DR-APO。它与浙江大学合作提出,把策略改进和底层策略表征拆开,同一套强化学习方法能用于高斯、扩散和流三类策略。在具身视觉导航后训练中,预训练模型NavDP的仿真成功率从70.33%提升到89.55%;换到山猫M20真机上,导航成功率从25%提升到65%。
具身智能体DR-Agent解决的是“记忆过期”:家里的东西被挪了位置,机器人还按老地图去找。团队配套搭建的EvoWorldBench评测基准包含54个仿真场景、超过80万条任务实例,累计约23.9万次物体状态变化。
五项成果里最“重”的是数据。数据闭环平台DR-Benchmark的核心数据集LynxScenes,全部用山猫M20在真实户外采集,累计833.6小时、3294.7公里,约10万段导航片段、300万个标注帧,覆盖27类物体、4类道路结构和20类导航指令;团队用它对25个代表性模型做了统一评测。
云深处给这套体系的应用场景写得很具体:雨雪后的变电站巡检先“预演”湿滑近路和绕行路线,社区和园区“最后一公里”配送里预判行人与障碍,电力柜操作和连接器插接则交给能接收力反馈的操作模型。