人戴着夹爪干一遍,机器人就学会:卡内基梅隆做出不到1.5万美元的轮式人形机器人Pixel,五项任务平均完成87%
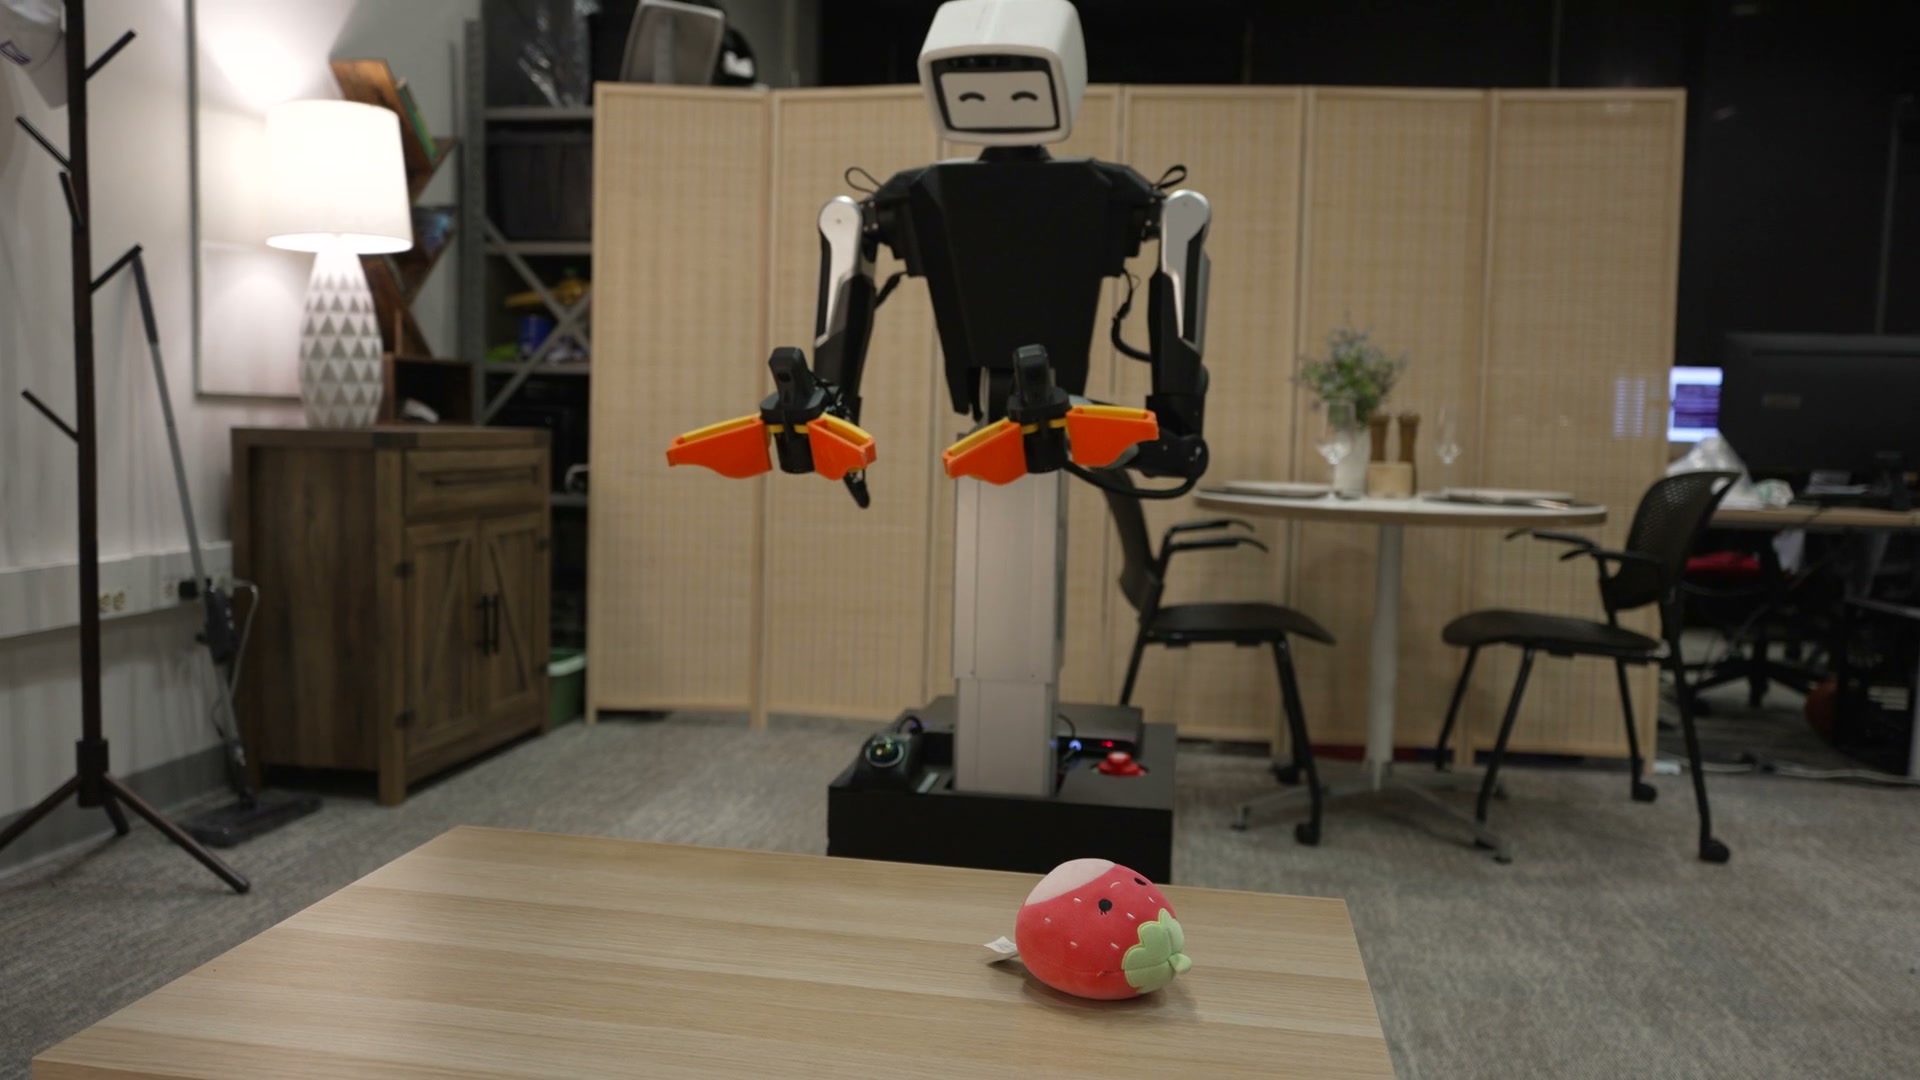
卡内基梅隆大学团队发布轮式人形机器人系统Pixel,整机硬件可在1.5万美元以内搭出来,配套一套人穿戴的采数据夹爪,用人的示范训练机器人收玩具、理枕头、吸尘,五项测试任务平均完成度87%,项目页称即将开源。
人手里拿着一对3D打印的传感夹爪,把床上的枕头摆好、把地上的玩具收进筐;之后,一台带轮子的人形机器人照着这些示范,自己去干同样的活。卡内基梅隆大学团队本周公开的Pixel,把这件事做成了一整套系统,而机器人本体的硬件成本不到1.5万美元。
Pixel由Tony Tao和Jason Jingzhou Liu牵头,Ruslan Salakhutdinov和Deepak Pathak指导,成果分成两篇论文:一篇讲整机和学习系统,一篇讲怎么用人的示范数据训练全身动作。项目页标注“即将开源”。
机器人上半身按人的比例设计,有17个自由度,腿换成了全向移动底盘加竖直升降柱,再配一个可活动的躯干,用简单的夹爪代替灵巧手。底盘占地45.5厘米×53.5厘米,由四组舵轮驱动;升降柱行程430毫米,最快每秒75毫米,额定负载40公斤,断电时靠丝杠自锁,不会掉下来。
团队在论文里解释这样取舍的理由:五指灵巧手会大幅增加成本、控制难度和维护负担,换成高夹持力的大开口夹爪,配上和它几何形状一致的人用传感夹爪,人示范的动作才能更直接地搬到机器人身上。
采数据有四种办法:3D打印的主从臂、VR手柄、VR全身动作跟踪,以及不需要机器人在场的人用传感夹爪。四种数据进入同一套全身控制器和同一条策略学习流程;上层再由一个视觉语言模型听语音指令、拆解子任务。
用人的示范数据训练的配套方法叫Pixel-UMI,在开柜门类、叠放软物、窄空间伸手、全身避障和双手协作五类任务上测试,平均任务进度87%。项目页上标为自主完成的演示包括收拾玩具、整理枕头、吸尘和取零食,装洗碗机、操作唱片机等片段则标注为遥操作。
Pathak在发布帖里称Pixel是他实验室“最有野心的项目之一”,并说不到1.5万美元,任何人都能搭出这台机器人,再用这套框架复现移动灵巧操作的效果。团队下一步计划把整套软硬件开源。