Pixel
概念🇺🇸 卡内基梅隆大学(研究项目,计划开源)
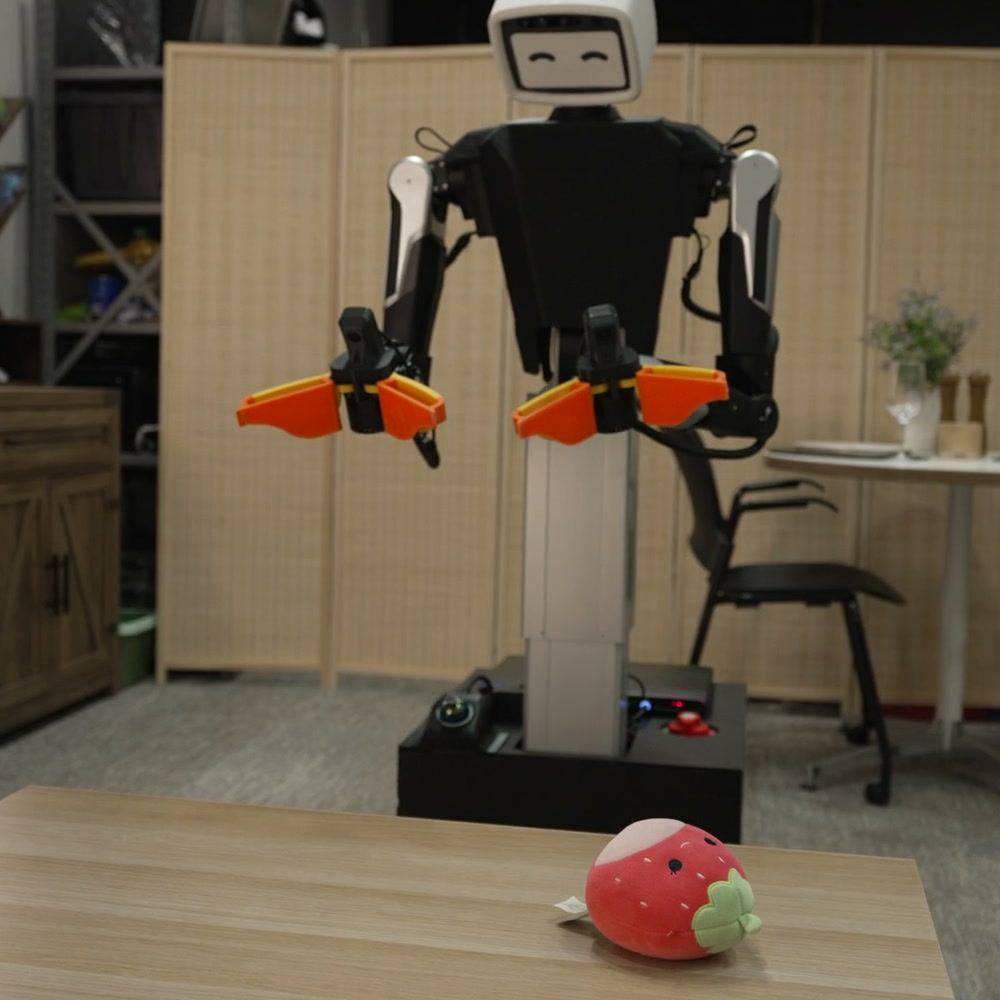
2026-11-06 卡内基梅隆大学团队公开轮式人形机器人系统 Pixel 及 Pixel-UMI 两篇论文,项目页称即将开源
整机硬件可在1.5万美元以内搭建按人体比例设计的17自由度上半身,用大开口高夹持力夹爪代替灵巧手支持主从臂、VR手柄、VR全身跟踪和人用传感夹爪四种数据采集方式配套Pixel-UMI方法在五项任务上平均任务进度87%
视频来源:厂家官方发布素材(本站转录展示,版权归原作者)
| 厂家 | 🇺🇸 卡内基梅隆大学(研究项目,计划开源) |
| 类型 | 轮式 / 服务机器人 |
| 状态 | 概念 |
| 自由度 DoF | 17 |
| 高度 | 未公开 |
| 重量 | 未公开 |
| 负载 | 未公开 |
| 续航 | 未公开 |
| 电池类型 | 未公开 |
| 热插拔换电 | ❌ 不支持 |
| 移动方式 | 四舵轮全向底盘(占地45.5×53.5厘米) + 竖直升降柱(行程430毫米、额定负载40公斤) + 可活动躯干 |
| AI 平台 | 上层视觉语言模型拆解语音指令 + 基于DiT流匹配的语言条件动作策略 + 几何织物全身控制器;人用传感夹爪与机器人数据共用一套学习流程 |
| 价格 | 未公开 |
| 适用场景 | 科研 / 移动操作与人类示范学习研究 |