🇺🇸 美国·2026-08-21
RAMMP自主轮椅推进:机械臂协同完成开门取物
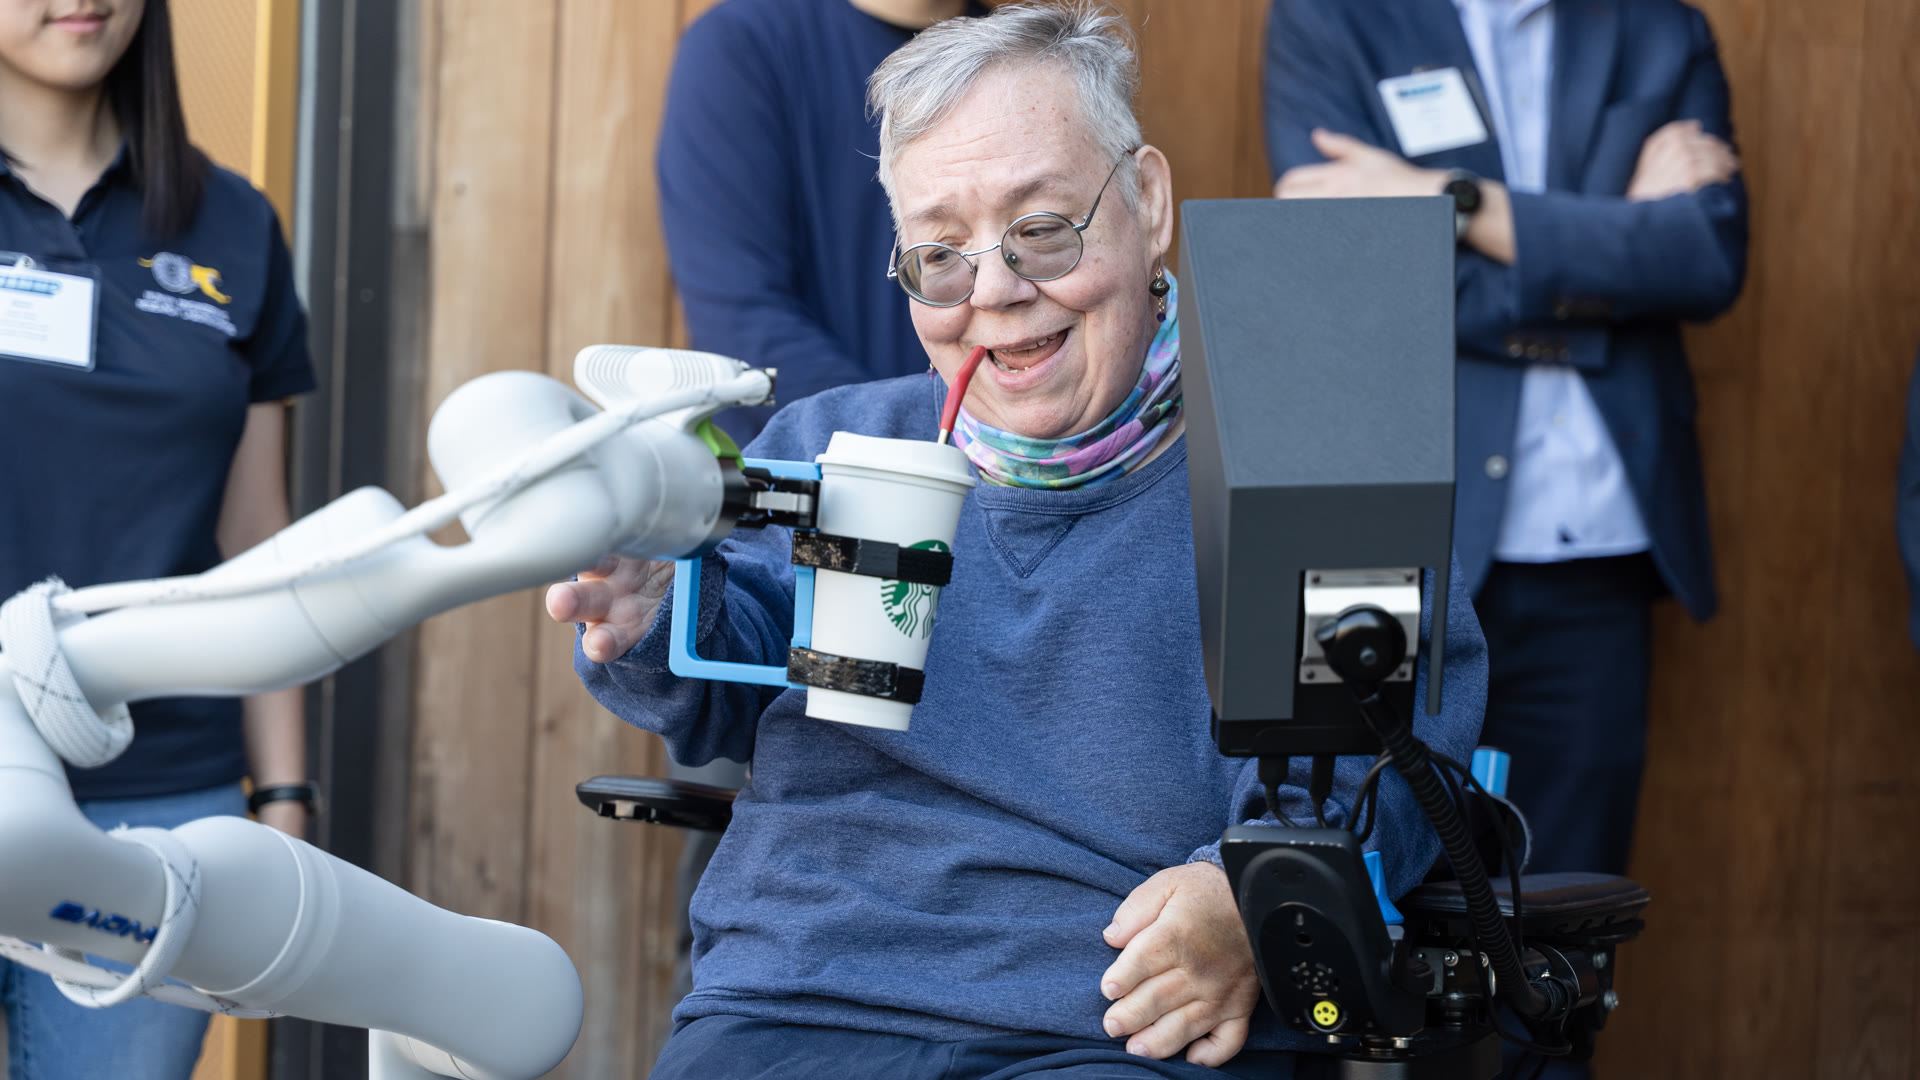 图:ATDev官方发布(RAMMP辅助移动与操作平台)
ATDev与匹兹堡大学等机构推进RAMMP辅助移动平台,把电动轮椅、七自由度机械臂和环境感知系统组合在一起。首台原型已于2026年4月演示自主上下路缘、开门与取回咖啡,项目仍处研发验证阶段。
ATDev近期更新了RAMMP辅助移动平台的研发进展。该项目尝试把电动轮椅、协同机械臂、环境传感器和人工智能软件整合为一个系统,帮助使用者完成移动之外的取物和操作任务。
RAMMP全称为机器人辅助移动与操作平台。项目由匹兹堡大学人类工程研究实验室牵头,ATDev作为产业方参与软件与系统开发,合作方还包括卡内基梅隆大学、康奈尔大学、东北大学、普渡大学和印第安纳大学,以及Kinova Robotics和LUCI Mobility两家企业。
硬件层面,机械臂由Kinova提供、具备七个自由度,安全感知部分来自LUCI;项目建立在匹兹堡大学此前研发的MEBot自主越障轮椅经验之上。目标是让底盘与机械臂共享环境信息并协调动作,而不是把多个部件简单并装。
研发团队在2026年4月23日公开了首台原型:轮椅可自主上下路缘,使用者通过触控板操作机械臂完成开门、取回咖啡并送到嘴边等动作。这些演示反映了系统方向,还不是面向消费者的量产功能。
美国先进健康研究计划局(ARPA-H)为该项目提供最高4150万美元资助,分五年拨付,项目于2025年9月立项。资助额度是上限,不等于资金已一次性全部到位。
RAMMP还计划通过数字孪生和统一软件平台管理移动、操作与安全功能。要进入真实生活环境,系统仍需解决机械臂与人体距离、狭窄空间导航、续航和故障降级等问题。
自主轮椅的评价标准不只是能否完成一次演示,还包括长期可靠性、使用者控制权、维护成本和安全认证。RAMMP目前提供了较完整的研发路径,商业化时间表尚未公布。
#ATDev#RAMMP#自主轮椅#辅助机器人