🇺🇸 美国·2026-10-16
特斯拉申请“电子皮肤”专利:先印在平面上,再热压成指尖的形状
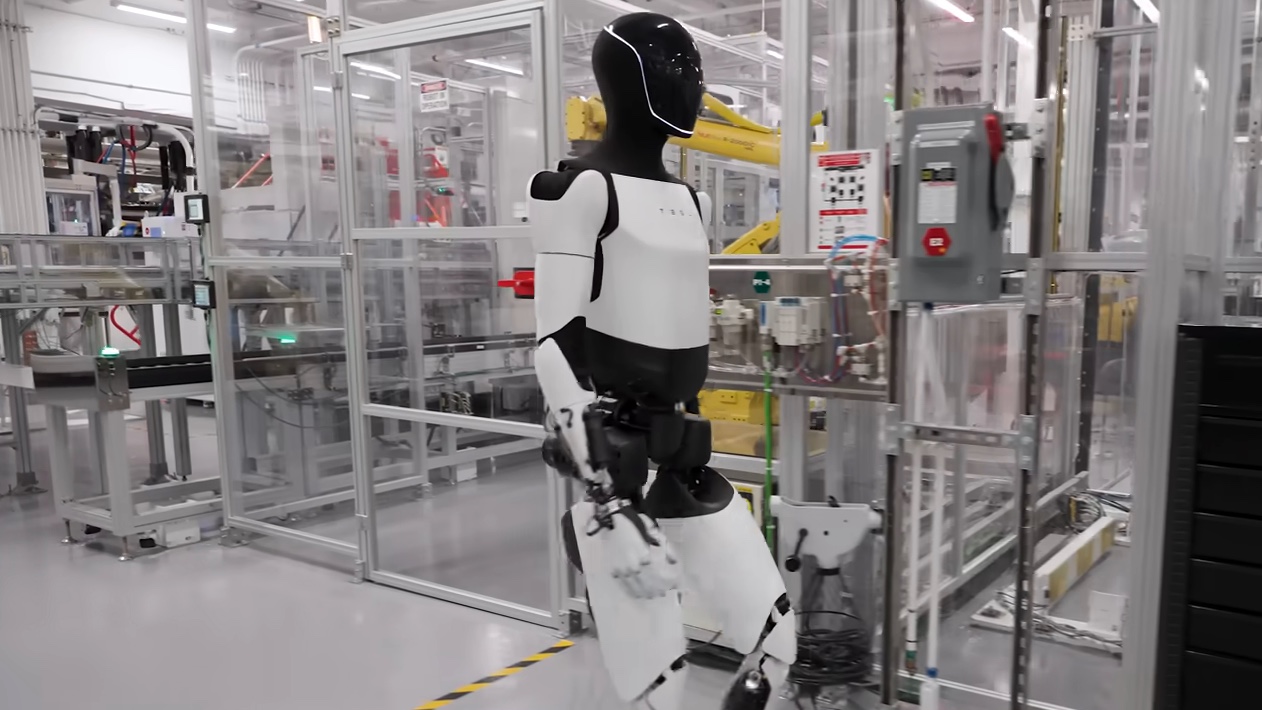
美国专利申请US 2026/0310299 A1于10月8日公布:特斯拉描述了一种触觉传感“皮肤”,先在柔性材料上印好传感器,再热成型贴合机器人手指和手掌的曲面。
机器人的手要“知道”抓得多紧,得先有一层能感觉压力的皮肤。特斯拉递交了一份这样的专利申请。
申请号为US 2026/0310299 A1,10月8日公布。文件描述的制造方式是:先在平面的柔性材料上印好触觉传感器,再用加热成型的办法把它做成三维形状,包到手指和手掌的弧面上。
传感器结构是两层柔性基底,上面各有导电区域,中间夹一层可压缩的材料;导电区域重叠的地方就是一个个感应点,受压时数值变化。文件同时写了电容式和压阻式两条技术路线,基底材料可选热塑性聚氨酯、PET和聚酰亚胺。
这份专利的看点在好造。文件列出的工艺有丝网印刷、激光切割、导电浆料沉积和热成型,都是成熟的量产手段,意味着触觉表面有机会批量做出来。文件称,这种三维触觉传感器可以贴合曲面,用来测表面的力、触碰和压力。
申请文件把机器人指尖、手掌和末端执行器列为应用场景,没有点名Optimus。灵敏度、分辨率和耐久度,要等样品出来才能见分晓。
据本站此前报道,马斯克说Optimus最难的是那双手,去年被磁体卡了两三个月。手要从“能抓住”走到“知道抓得多用力”,触觉层是绕不开的一块硬件。
#特斯拉#Optimus#专利#触觉传感#机器人手