🇨🇳 中国·2026-08-24
SMASH 2.0亮相WRC:人形机器人可自主接发球
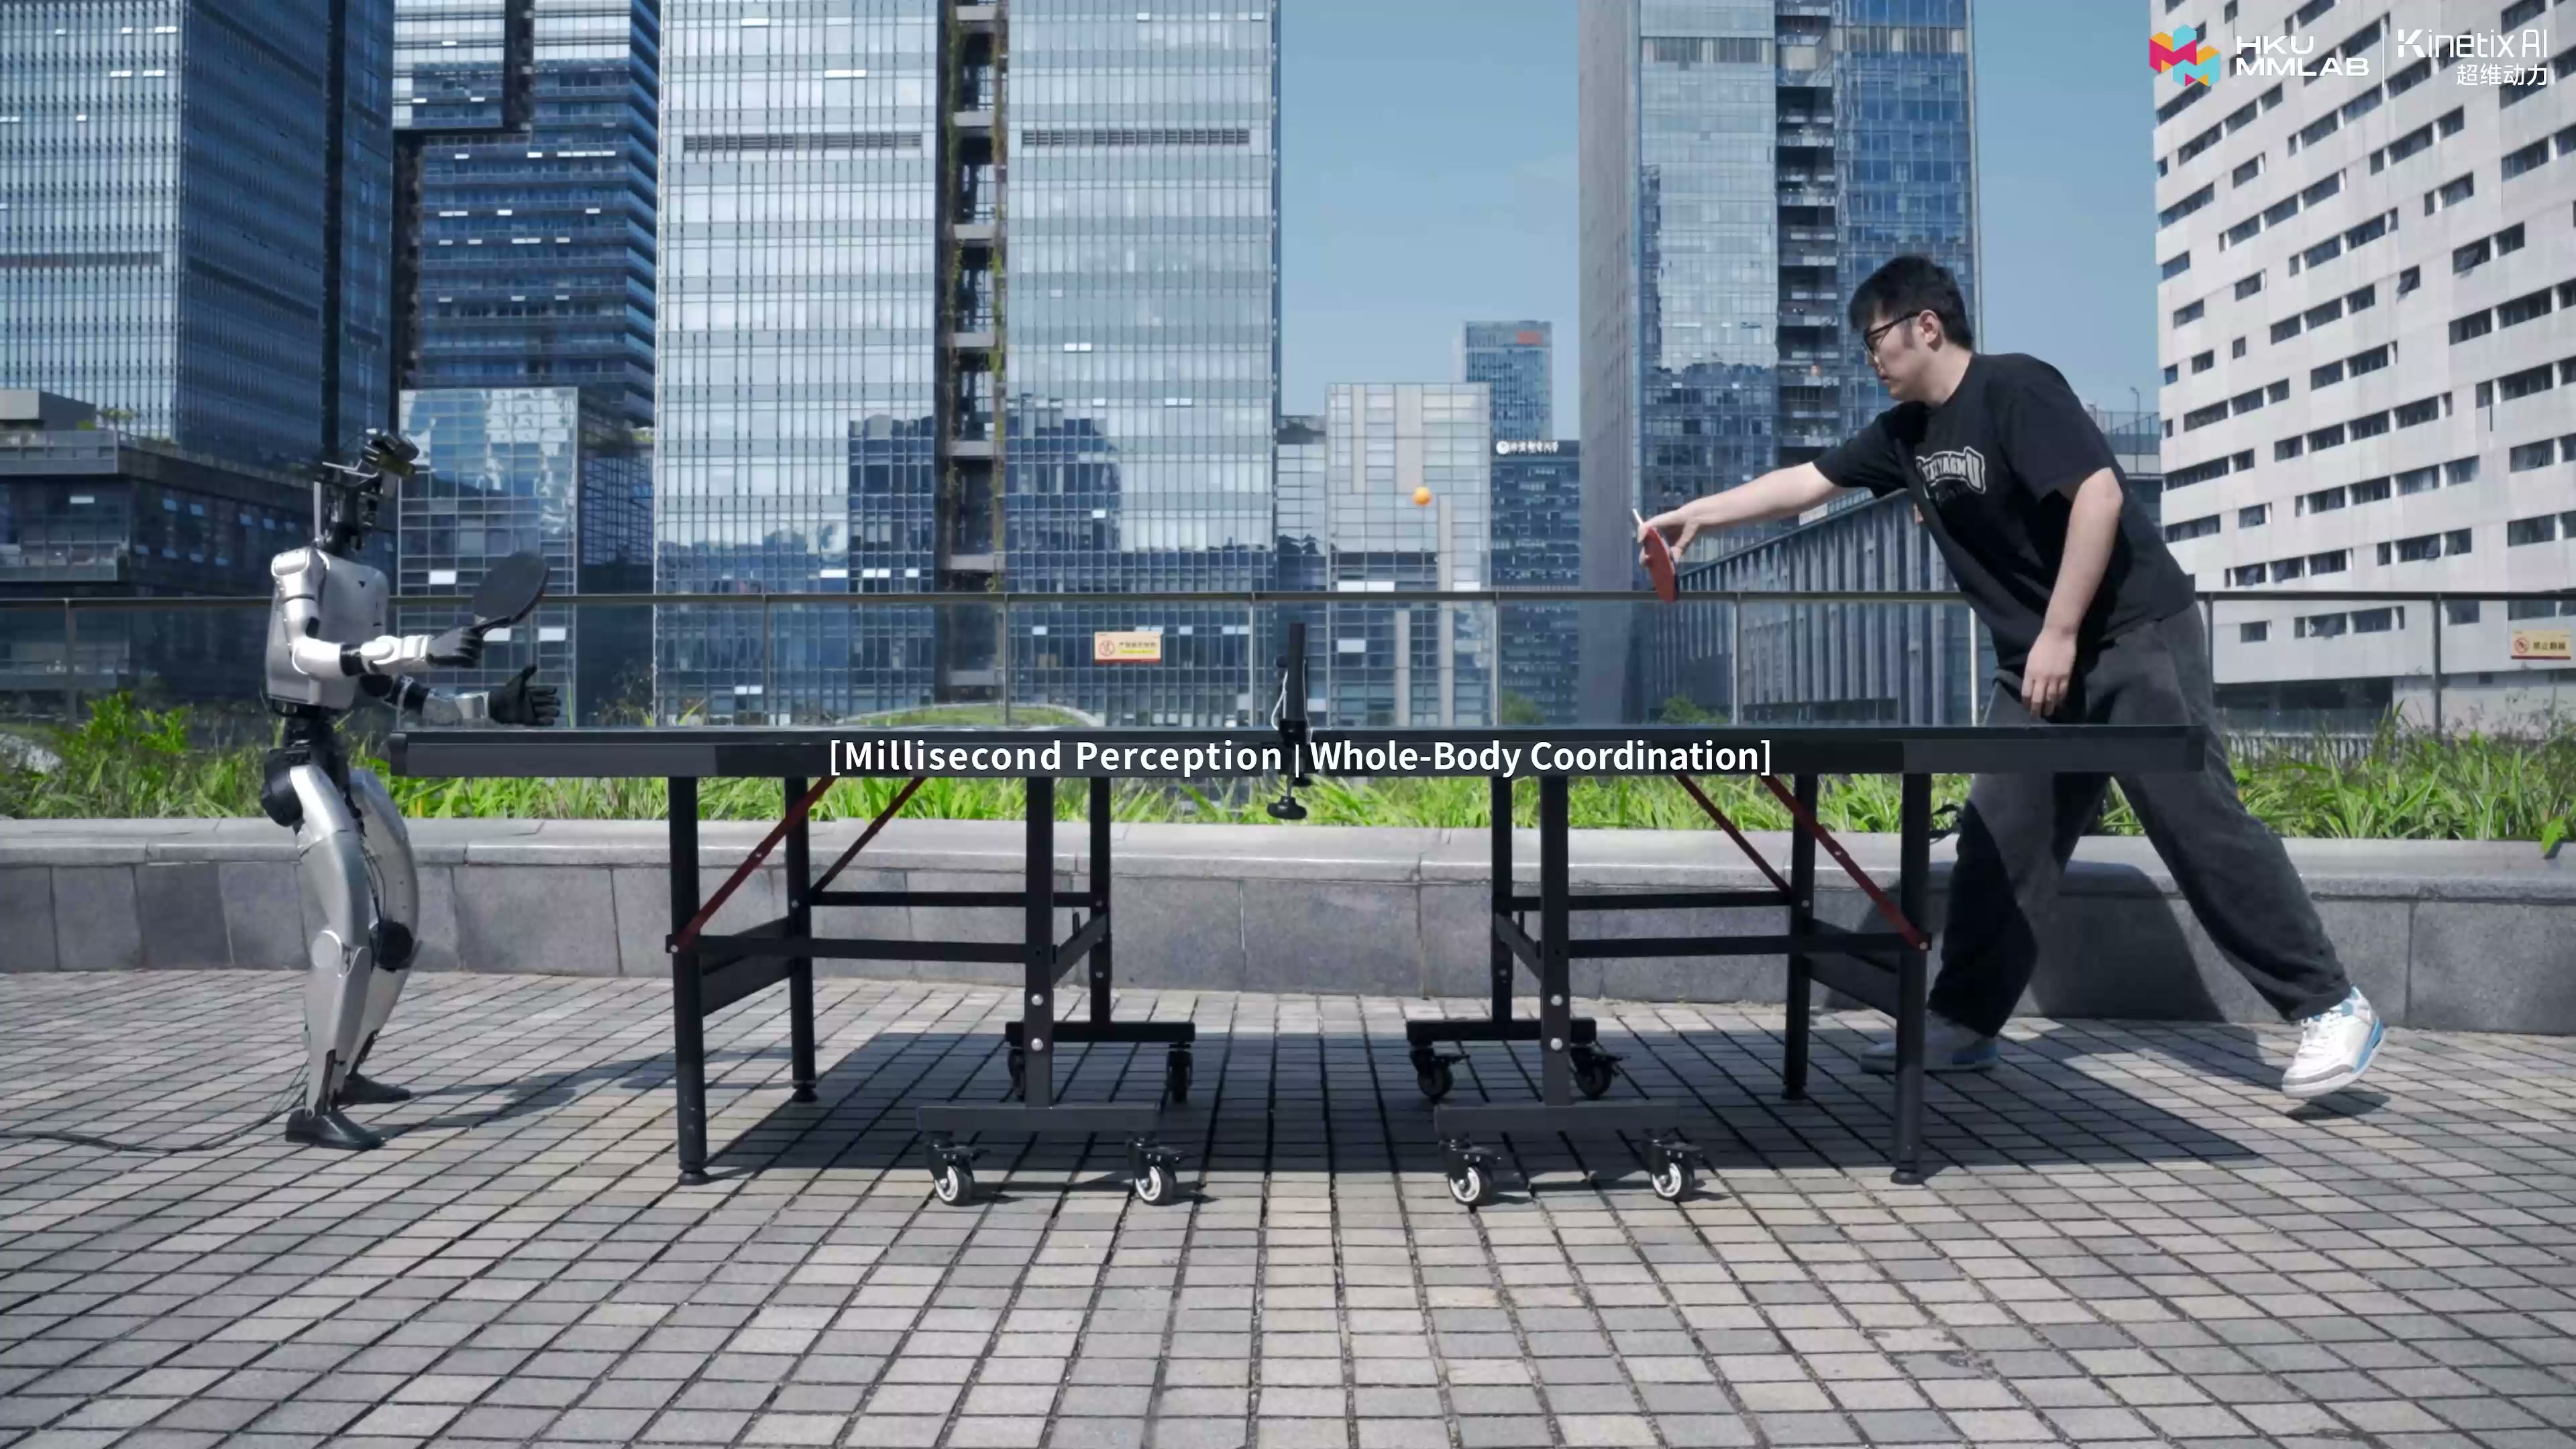 图:SMASH项目官方演示视频画面(香港大学MMLab与超维动力)
超维动力在WRC 2026展示SMASH 2.0人形机器人乒乓系统。公开资料称,系统把视觉感知、轨迹预测、动作规划和全身控制串成闭环,可自主接球、发球并应对不同线路。
超维动力在WRC 2026展示SMASH 2.0人形机器人自主乒乓系统。现场演示把高速球路作为测试任务,机器人需要连续完成感知、判断、移动和挥拍。
系统把视觉感知、球路预测、动作规划与全身控制连接成闭环。厂商称,机器人可在毫秒级窗口内识别来球、计算轨迹并生成击球动作,同时协调肩、肘、腕、腰和腿部。
相较早期版本,SMASH 2.0增加了自主发球和完整对局能力,并展示长球、短球及不同落点的应对。公开演示中既有人机对打,也有机器人之间的连续回合。
香港大学MMLab与超维动力的SMASH项目页显示,原始系统采用机器人本体视角进行实时感知,不依赖场外相机或动作捕捉设施,并在多种室内外环境中完成乒乓交互。
项目公开视频同时展示了不同光照、场地和击球线路下的运行画面。项目页提供多段官方演示视频和技术论文,能够确认系统形态与公开实验流程。
现有材料主要是研究团队与厂商发布的演示,尚未看到统一第三方测试下的接球成功率、连续对局胜率、球速范围或故障恢复数据,因此不能把单段视频直接等同于稳定比赛能力。
乒乓球把快速视觉、预测和全身协调压缩到很短的时间窗口,可作为人形机器人动态操控的综合测试。后续应关注同一算法跨本体迁移的效果,以及长时间对局中的稳定性。
#超维动力#SMASH 2.0#人形机器人#WRC 2026