五根手指从传送带上取箱、挑手机配件装箱:RLWRLD在KDDI SUMMIT现场演示整套出货流程
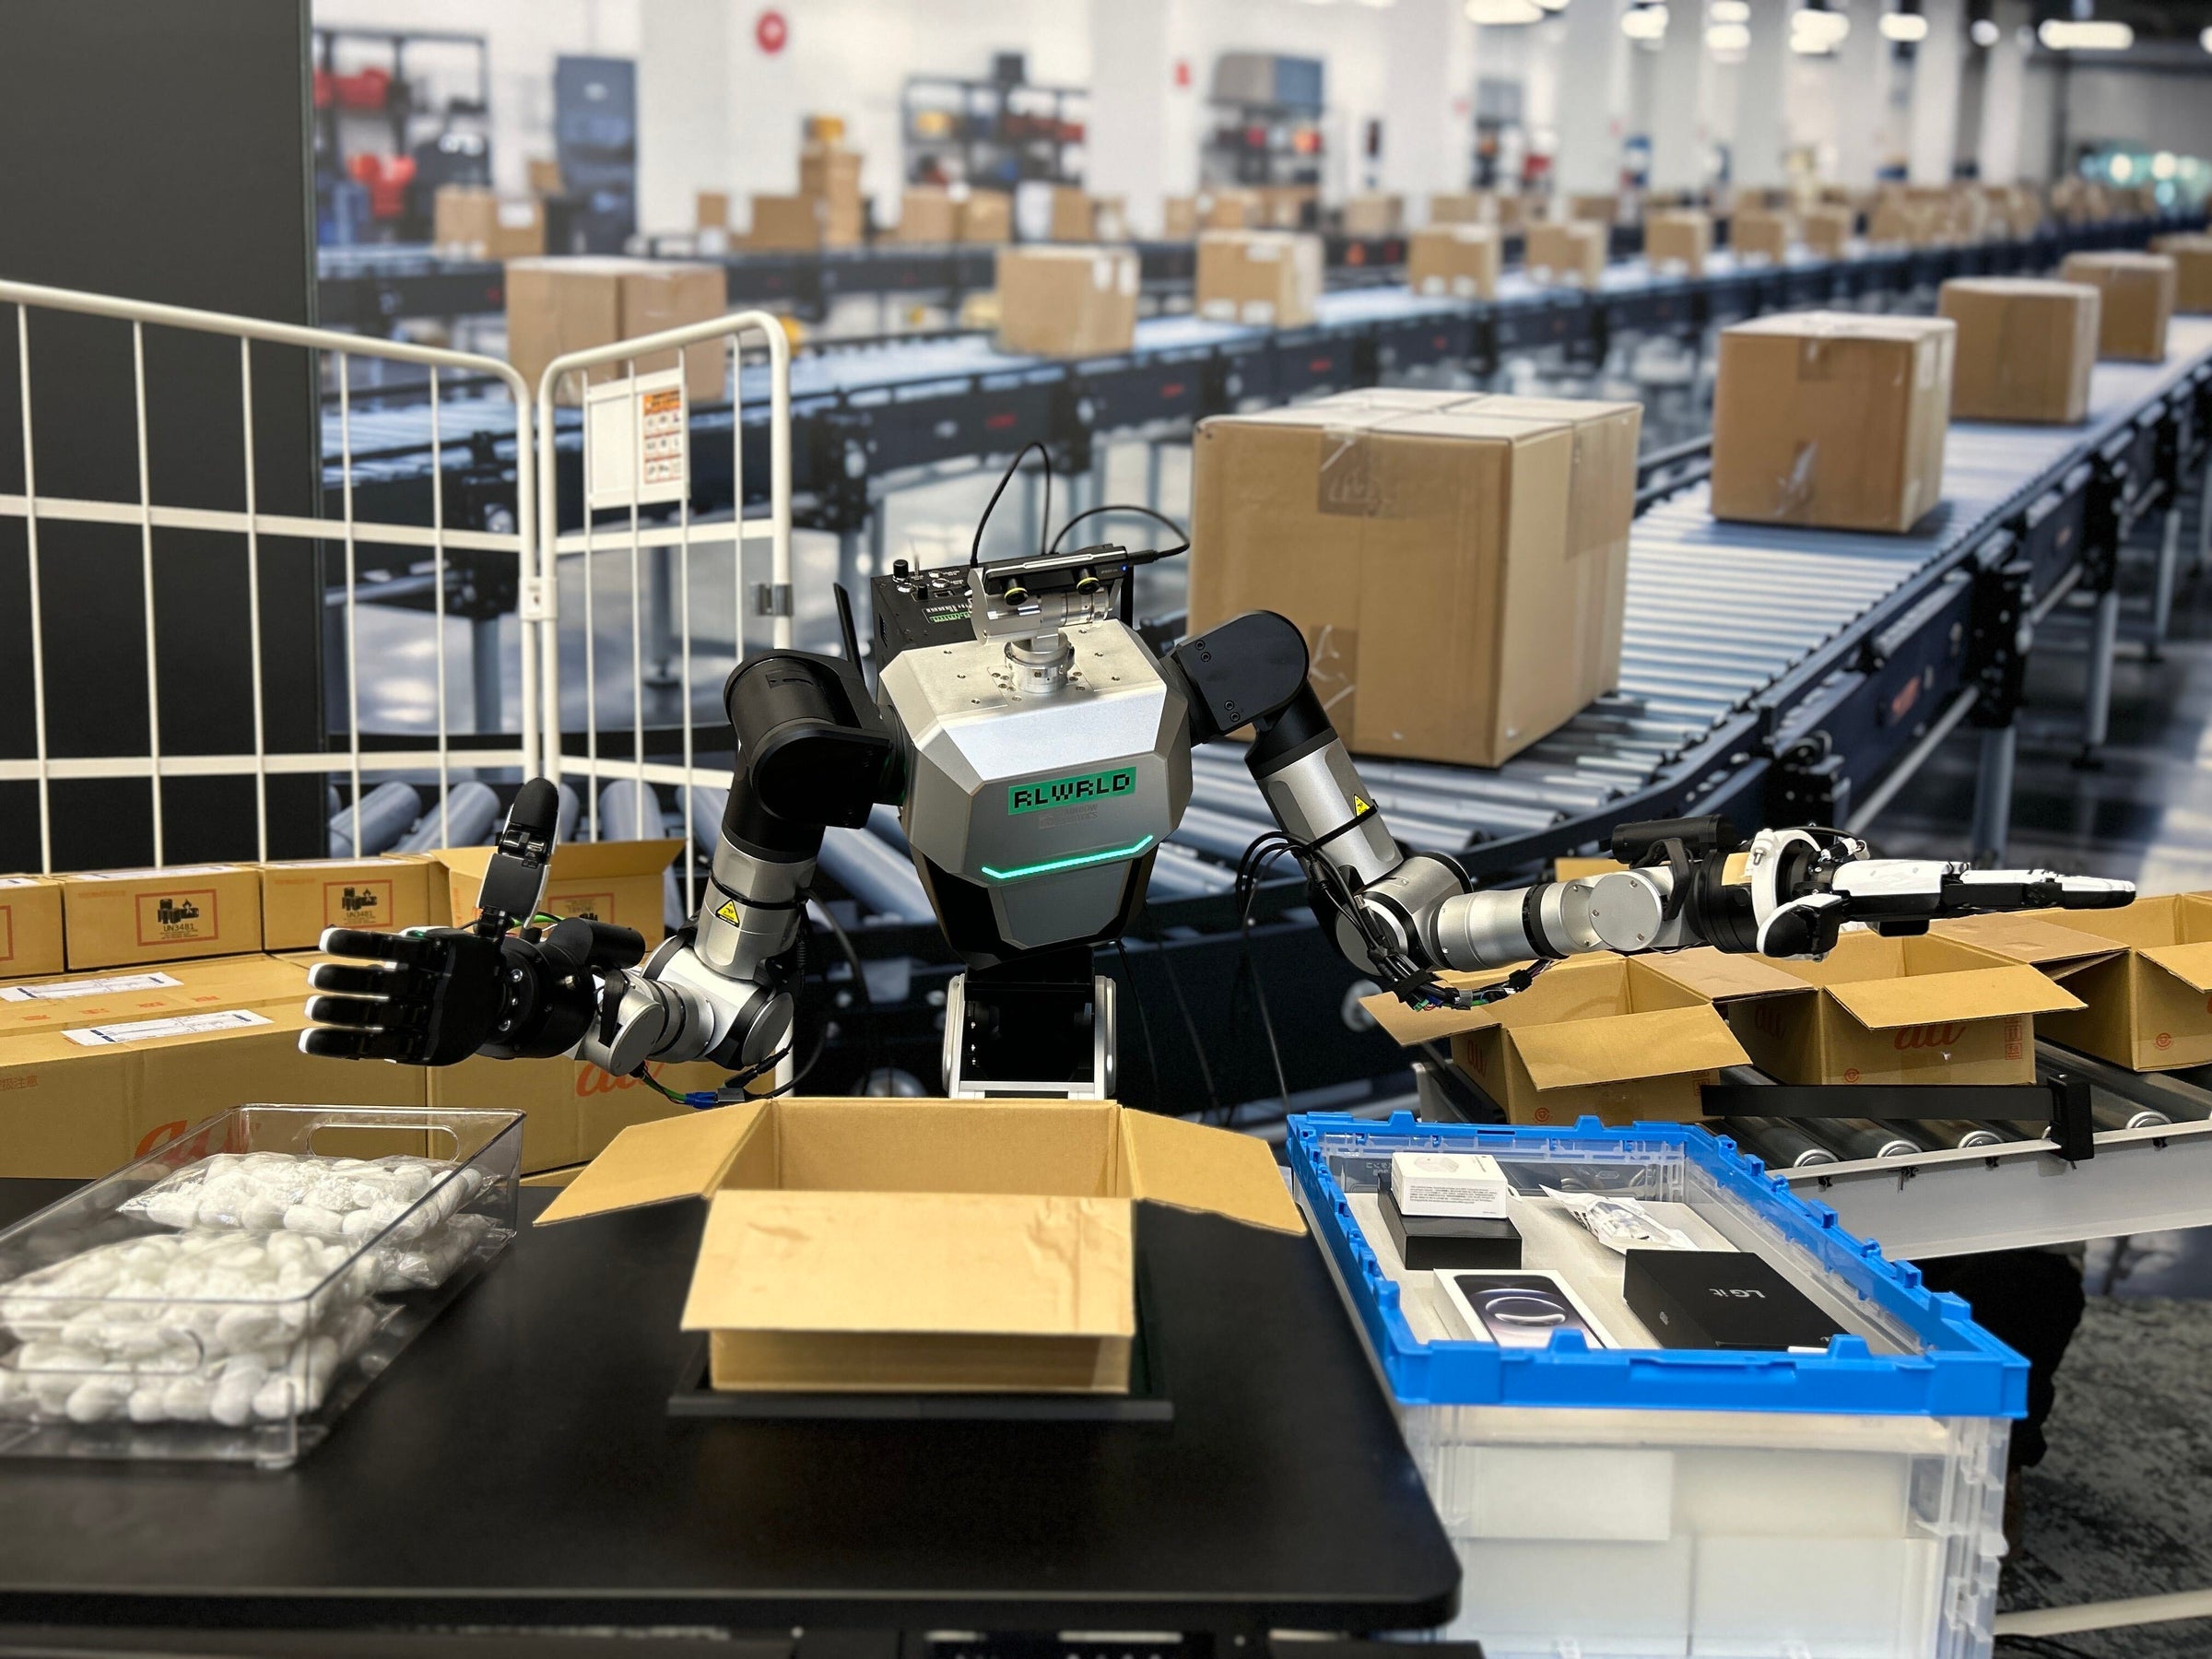
机器人基础模型公司RLWRLD在10月27日至28日的KDDI SUMMIT 2026上,用自研模型RLDX-1驱动一台装有五指灵巧手的机器人,现场自主完成从传送带取纸箱、识别形状材质各异的手机配件到装箱的物流出货作业。
仓库里最难交给机器的,往往是拣小件、装小件这种细活。RLWRLD(リアルワールド)10月30日宣布,它在KDDI SUMMIT 2026上做了一场物流出货现场演示:一台装着五指灵巧手的机器人,靠自研机器人基础模型RLDX-1,自主跑完了整套出货工序。
演示里,机器人先从传送带上取下纸箱,再从一堆形状、材质各不相同的手机配件等小件里逐个认出目标,依次装进箱子。RLWRLD介绍,这套流程从装箱一直连到台车搬运,一气呵成。
这场演示是KDDI推进的“承担现场业务的物理AI”项目的一部分。KDDI SUMMIT 2026于10月27日、28日在东京高轮的TAKANAWA GATEWAY Convention Center举行,主题是让AI成为社会基础设施。
据RLWRLD介绍,来自物流、零售、制造等行业的观众在展台前停留围观。有观众表示,过去只能靠人手的小件拣选和装箱,第一次有了实用化的具体画面;也有观众说,五指手的柔性抓取和从装箱到台车搬运的完成度出乎意料。
RLWRLD总部在美国,日本法人设在东京千代田区,在首尔也设有办公室。它主打五指操作:用自建的多传感器采集系统在制造、物流现场大规模收集多模态数据,训练出集认知、动作和控制于一体的模型,目标是人类水平的手指动作。公司已拿到日韩主要制造企业和知名风投的种子轮投资,正与多家产业伙伴推进试点项目。
RLDX-1此前已在2025年12月的Nebius Robotics & Physical AI Awards上拿下基础模型组第一名。
KDDI这边也在加码物理AI。据本站此前报道,KDDI已与ELYZA成立新公司ELYZA Robotics,计划投入300亿日元,在2030年前让1000台机器人进入现场。