训练数据里没有一秒遥操作:Reward AI让人形机器人送快递、上楼捡袜子、开冰箱
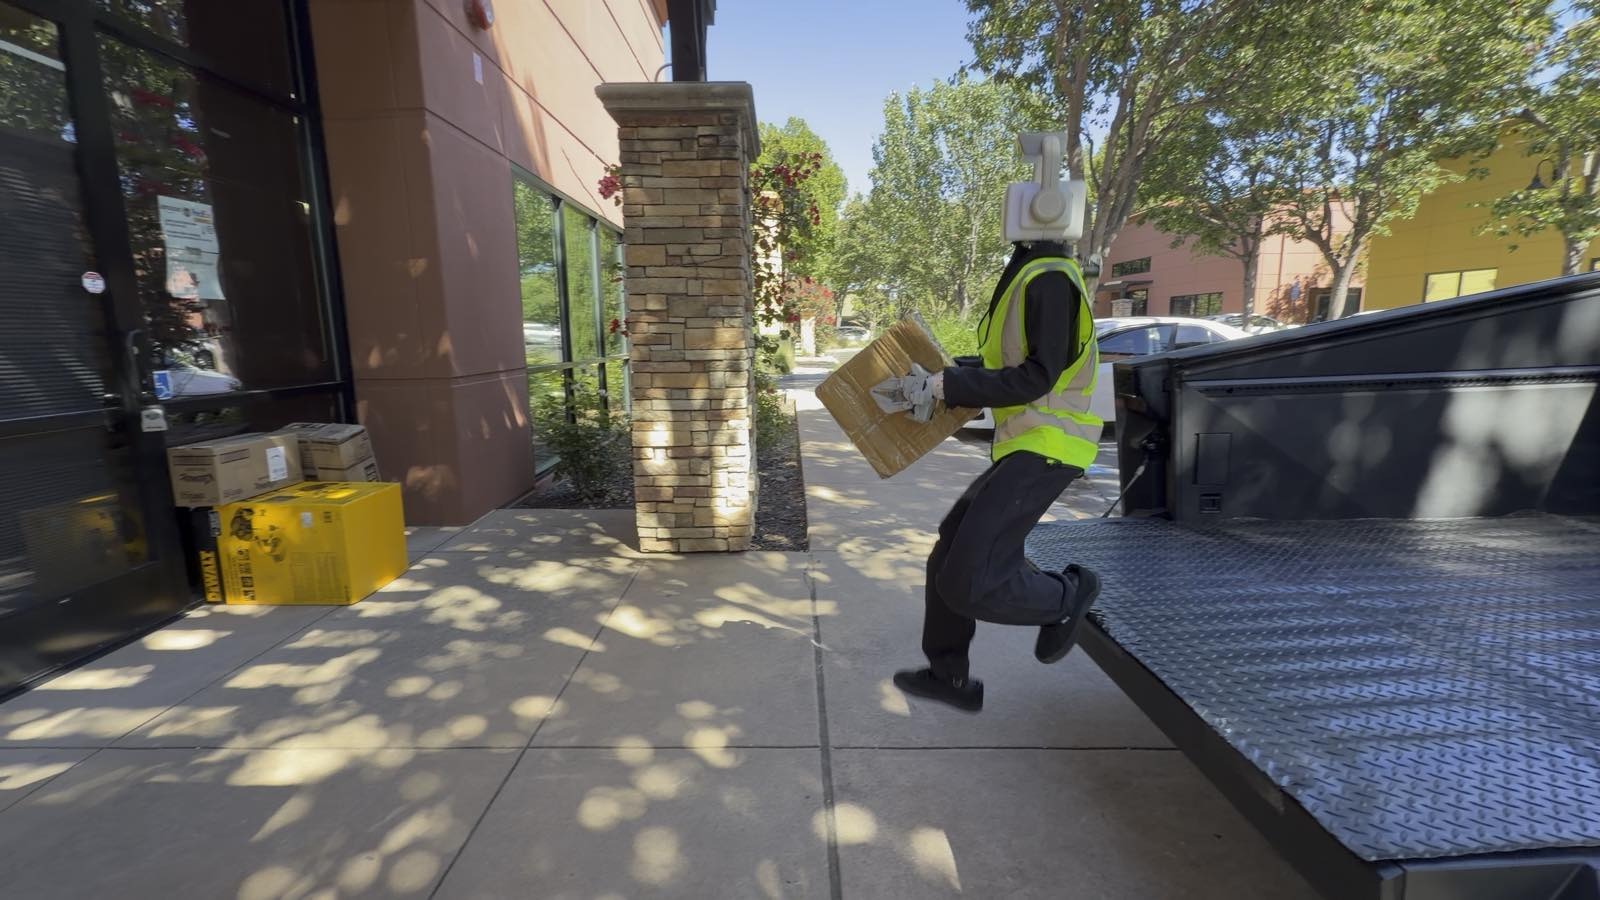
Reward AI 10月27日发布OM-1模型新演示,人形机器人完成最后一公里配送、楼梯上捡包裹和袜子、拖地和开冰箱,官网标注全自主、1倍速;公司称OM-1只从人类示范数据中学习,不用遥操作数据,学一项新任务只需不到30分钟数据。
一台人形机器人从皮卡车斗里抱出包裹,走到店门口放下。10月27日,Reward AI在官方YouTube频道发布一段77秒的OM-1模型演示,官网给这类片段的标注是“全自主、1倍速”。
视频按章节排开:0分0秒是最后一公里配送,0分28秒在楼梯上捡包裹,0分43秒拖地,0分51秒在楼梯上捡袜子,1分06秒打开冰箱门。包裹要托住重量,袜子是软的,冰箱门要顶着密封阻力拉开,楼梯又限制了机器人能站的位置。
OM-1最大的不同在训练数据。Reward AI称,OM-1只从人类数据中学习:遥操作数据和机器人上的实操经验都不进入OM-1,也都不需要。公司把这套思路概括为“一个模型、一个数据接口、任意本体”。
人类示范靠一只可穿戴的Omnibody Hand采集。它是7自由度设计,没有逐个关节复刻人手:拇指和食指可以捏合,中指、无名指和小指在掌指关节处联动,用来做力量抓握;内置的远端屈曲机构能适应不同长度的手指,不必为每位佩戴者单独调整连杆。设备在记录手部动作的同时,采集视觉、触觉、接近和力信息。
执行层另有分工。底层控制器在仿真中用强化学习训练,负责把策略输出转换成符合机器人动力学的动作,并且独立于策略的推理周期运行,以保证动作连贯。
Reward AI称,OM-1学一项新任务只需不到30分钟的数据,同一个策略可以跑在从工业机械臂到人形机器人的不同机器人本体上。
这家公司9月走出隐身期。它的数据采集方案建立在团队此前的DexCap工作之上,那是一套便携式灵巧操作动作捕捉系统,论文发表于2024年RSS会议,作者包括李飞飞和C. Karen Liu。