🌐 全球·2026-08-22
诺亦腾AdaPT让人形机器人学网球:G1与Atom完成实机演示
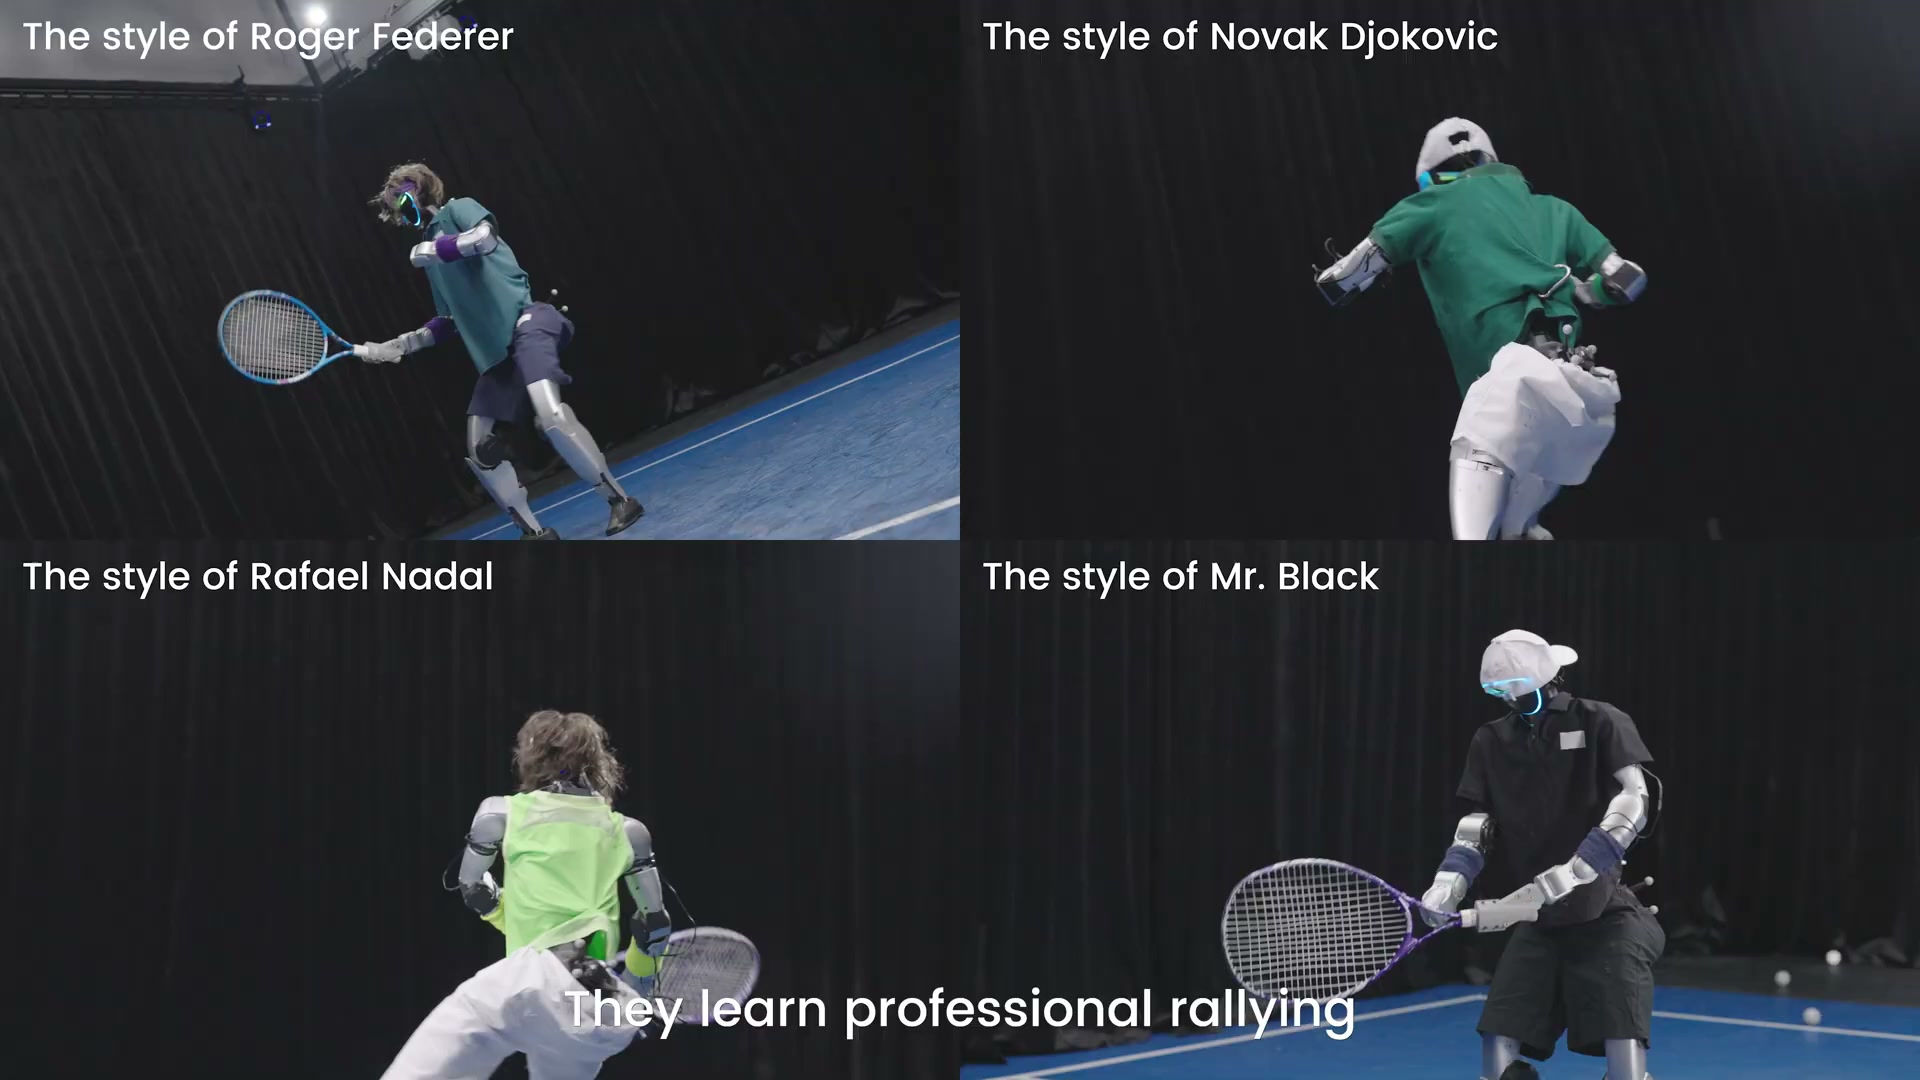
诺亦腾联合上海人工智能实验室、越疆和上海交大发布AdaPT,在Unitree G1与Dobot Atom上演示网球回合与发球动作。系统以HiPHI系列数据预训练,当前仍是研究验证。
诺亦腾机器人8月21日发布AdaPT人形机器人运动学习框架。AdaPT全称为自适应运动规划与跟踪,目标是把人体网球动作转化为人形机器人可执行的全身动作。
项目由诺亦腾机器人、上海人工智能实验室、越疆机器人和上海交通大学合作完成。公开演示使用Unitree G1和全尺寸Dobot Atom两种人形机器人,展示了回合击球和发球动作。
团队先用HiPHI系列动作数据的一部分预训练运动基础模型,再使用高精度运动捕捉记录的运动员动作进行后训练。项目资料称,机器人学习了多种击球风格,其中部分动作参考了公开比赛画面。
在室外发球演示中,系统使用相机和消费级追踪器,而不是完整的运动捕捉场地。机器人需要根据球的位置与时机调整动作,说明框架尝试从离线动作模仿走向带感知反馈的执行。
AdaPT项目页同时公开了代码入口和HiPHI数据集入口,便于研究人员查看训练与部署方法。项目演示视频由研究参与者发布,展示了G1与Atom的网球动作过程。
AdaPT的意义在于探索如何把高质量人体动作数据迁移到不同尺寸的人形机器人。
#诺亦腾#AdaPT#人形机器人#机器人学习