🌐 全球·2026-10-20
韩国KAIST的人形机器人学会“搬东西”:能推35公斤、抱20公斤,还是自家造的腿和臂
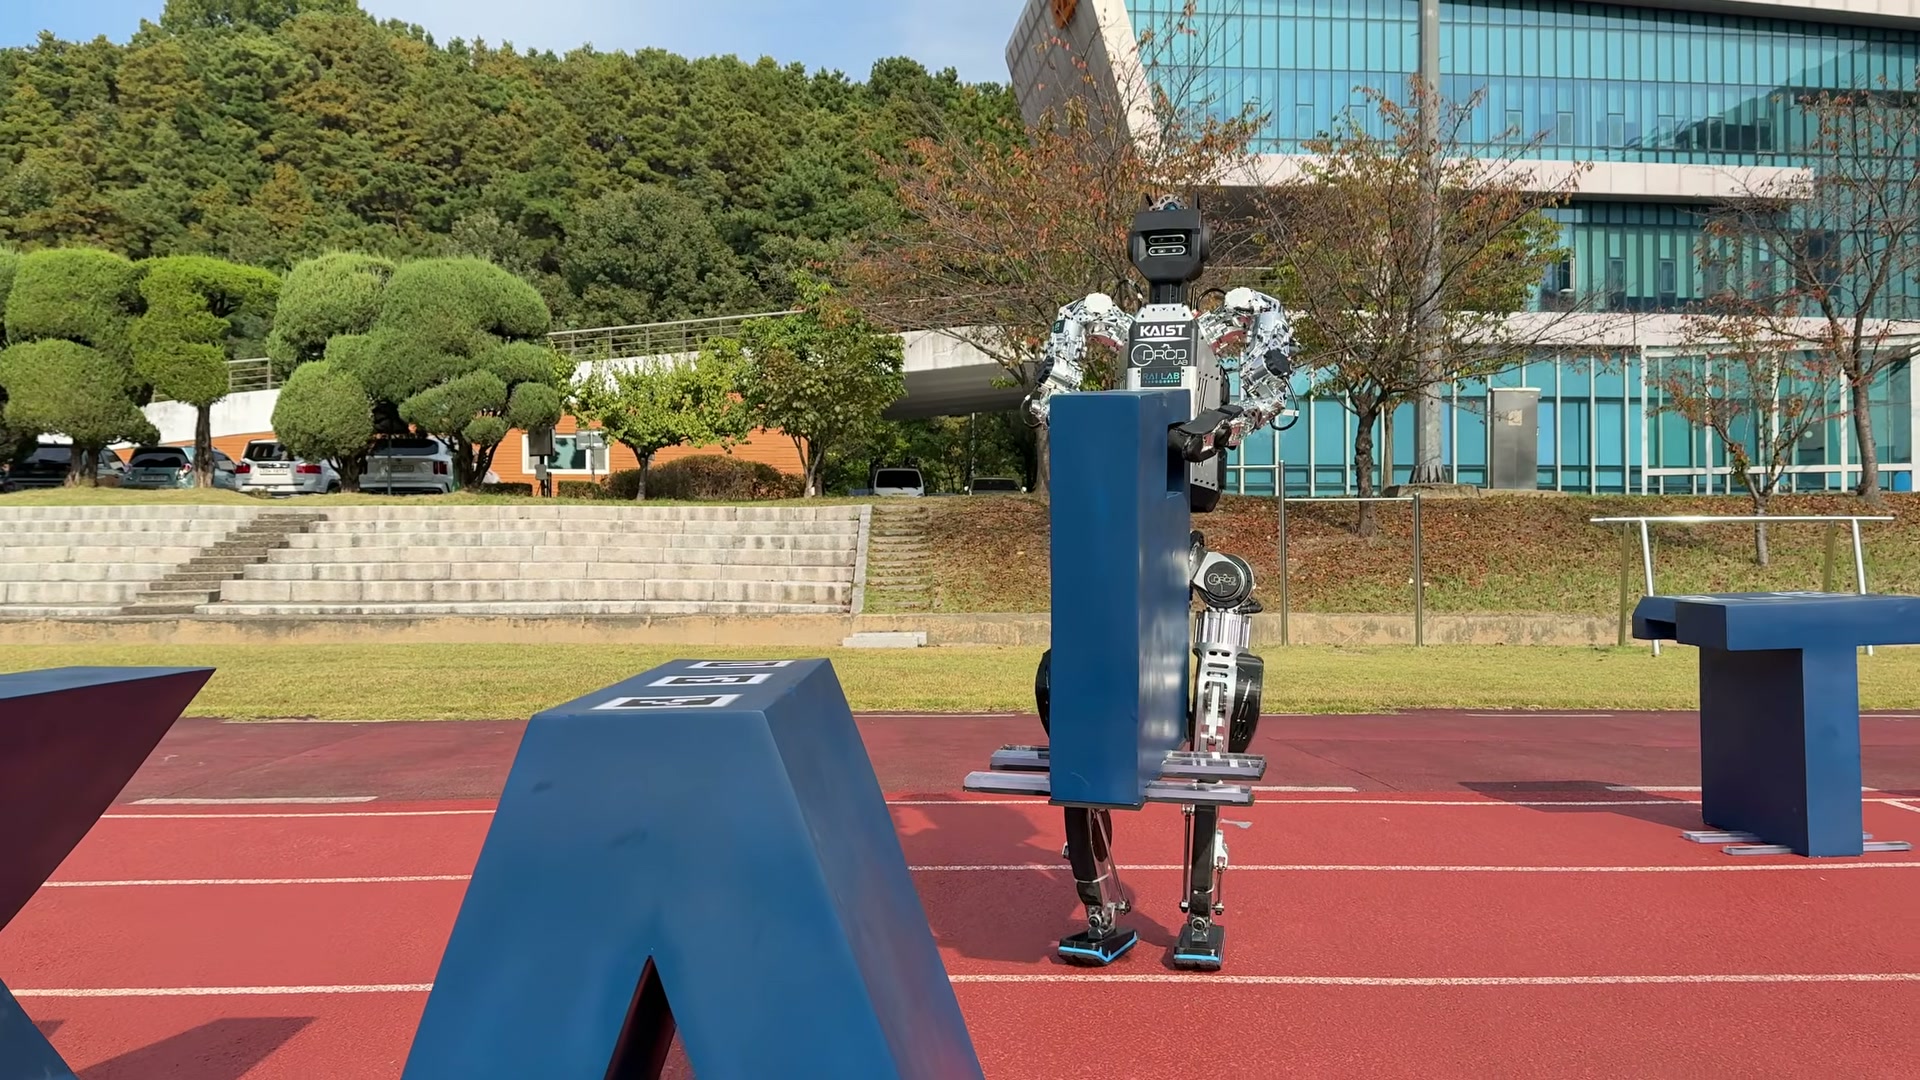
KAIST动态机器人控制与设计实验室(DRCD Lab)发布人形机器人v0.9新视频:靠机载视觉反馈,能推动最重35公斤的物体、抱起最重20公斤的物体。
此前KAIST的人形机器人靠“太空步”出名,这次它开始搬东西了。
KAIST动态机器人控制与设计实验室(DRCD Lab)发布了名为《Whole-Body Locomanipulation with KAIST Humanoid v0.9》的新视频:这台人形机器人能推动最重35公斤的物体,也能抱起最重20公斤的物体。视频里的字母造型箱体上标着重量,如“A 25公斤”“T 14公斤”“I 20公斤(含6公斤配重)”。
“全身移动操作”(locomanipulation)说的是:双臂对物体施力的同时,腿和躯干也得跟着调整平衡——手上一用力,下半身的受力随之变化。机器人要把走和搬当成一件事来协调。
这套能力来自机载视觉反馈,加上用深度强化学习和人类示范学习练出的交互技能。机器人由DRCD Lab研发,手臂由合作的RAILAB研发。
两个重量数字对应的是两种不同的活:推物体不必承担全部重量,阻力还取决于接触条件;抱起20公斤则要双腿真正扛住负载。
此前的v0.7版本主打高速行走和“太空步”;v0.9把这块平台从灵活的腿脚,推到了靠视觉引导的搬运作业。
#KAIST#人形机器人#全身操作#强化学习#韩国