日本开了座人形机器人数据工厂:35台专产训练数据
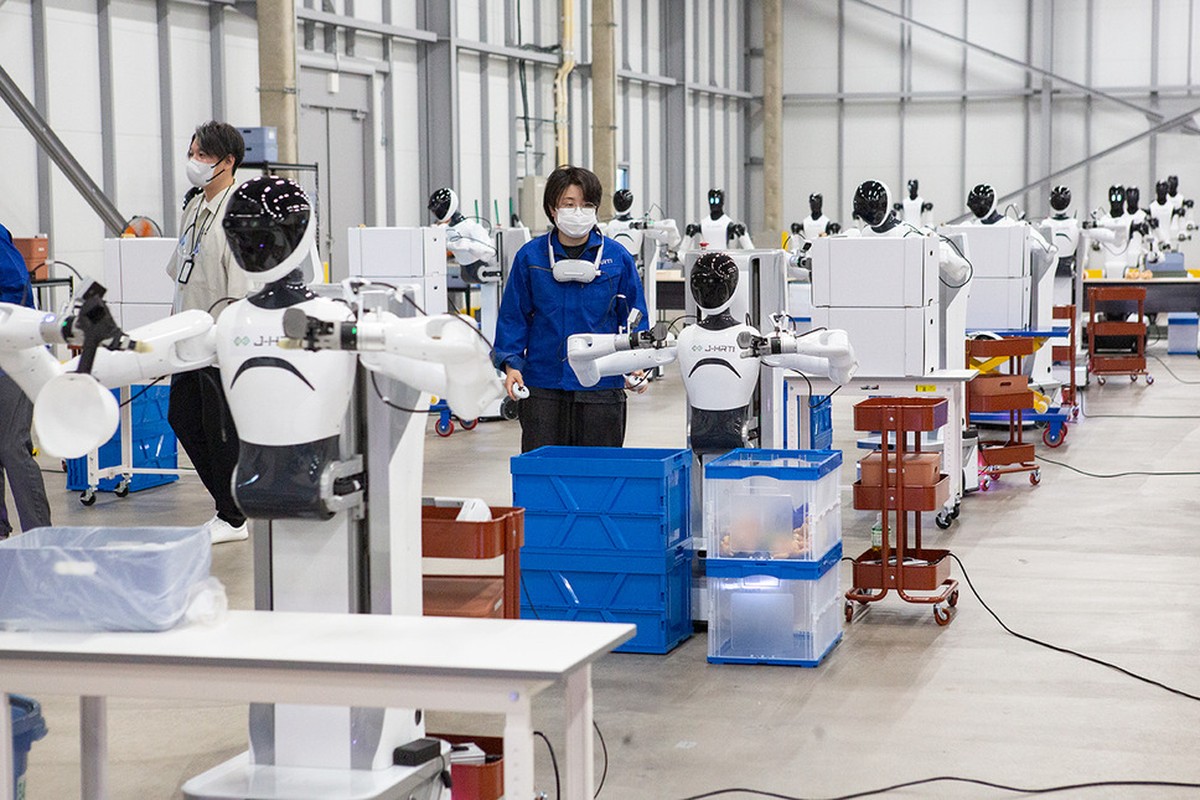 图:日本机器人媒体ロボスタ(robotstart)实地探访J-HRTI关东数据工厂的报道配图
日本民间联盟J-HRTI在千叶县启用关东数据工厂,35台人形机器人专门生产训练数据。设施约1400平方米,8月26日开始本格运转,后续最多扩到40台。穿蓝工装的操作员通过遥操作让机器人反复做抓取、搬运、用工具舀料等动作,采集的不是产品而是物理AI学习数据;失败案例同样打标签入库,并区分是操作员失误还是设备问题。联盟计划把这类工厂扩到全国10个据点。
工厂里排着35台人形机器人,旁边站着穿蓝色工装的操作员。机器人一遍遍地抓东西、搬东西、用勺子舀料——但这条产线不生产任何产品,它生产的是数据。据日本机器人媒体ロボスタ(robotstart)实地探访报道,2026年8月26日,日本人形机器人联盟J-HRTI(Japan Humanoid Robot Training & Implementation)在千叶县习志野市启用了“J-HRTI关东数据工厂”。
设施占地约1400平方米,目前已投入35台人形机器人,计划最多扩充到40台。J-HRTI是2026年3月成立的民间企业联盟,三根支柱是“学习数据的生成与共享”“验证环境的共同使用”“社会实装模型的设计”。厂房被切成三块功能区:生成模仿学习原始数据的“机器人区”、把动作影像和关节数据转成训练数据的“标注区”、复现参与企业真实产线以做导入验证的“测试区”。
机器人区里做的动作看着极其朴素——把东西抓起来放到另一处、从箱子里取出来、两只手换着拿。关键在于这些动作并非机器人自主完成,而是操作员用遥操作(teleoperation,人在旁边远程操控机器人)驱动,把人干活的动作“喂”给机器人存成数据。
细节比动作本身更能说明这座工厂在干什么。据报道,同一个“取东西”的动作,取上层货架和取下层的身体用法不同,要拆成不同条件反复采集;面向物流现场的拣选作业已经积累到数千件规模。现场还有用铲状工具舀白色颗粒(模拟加热熔化使用的热熔胶)再倒进容器的工位——采集的是制造现场“往设备里补料”这类至今仍靠人手的活。厂房后段已经在跑双臂协同的新型机器人G2和装五指多指手的机型,后续还要引入手套式动作捕捉,把手指级别的操作也录下来。
另一个不常见的做法是:失败也是数据。据报道,这里不只给成功案例打标签,失败案例同样打标签做成训练数据,而且要区分记录到底是操作员操作失误还是设备本身出了问题。负责整体设计与数据平台运营的事务局INSOL-HIGH给出的理由是成本:单家企业要让机器人学会一项作业,往往需要数千到数万次训练量级,各家从零重复采集不现实,所以由数据工厂集中生产、参与企业共享,设备投资也由参与企业分摊。
参与方的构成透露出这套东西是奔着落地去的。据报道,J-HRTI的参与企业包括汉方药企业津村(ツムラ)、做物流与直邮业务的DMS(ディーエムエス)、制造业商社山善、综合租赁公司芙蓉综合租赁等身份各异的公司,运营委员长由山善的中山胜人担任。INSOL-HIGH代表磯部宗克强调,该由懂现场的用户企业来定义“想让机器人干什么”,而且要从“现在就能干”的活开始堆,而不是罗列将来的愿望清单。联盟设想的循环是:数据工厂造数据、机器人进企业现场、评估成功与失败、改进模型、再回来采集。