韩国把人形关节做成6个标准件:遇阻100毫秒内自己卸力
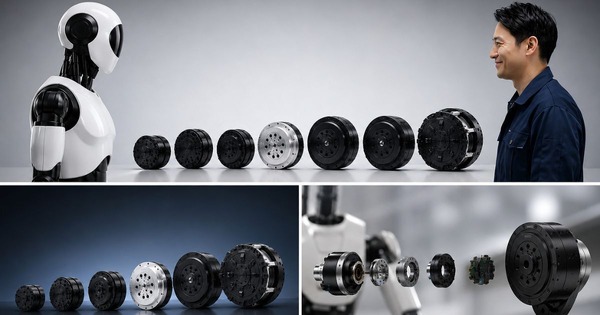 图:ロボスタ(robotstart.info)报道页配图
韩国HIGEN RNM发布人形机器人关节驱动架构「Human-Friendly Actuator Platform」。用6种标准化执行器覆盖60到348牛米,从手腕、颈部一直用到膝、髋;每个关节自带传感与控制,不经中央控制器就能在100毫秒内本地调整力和刚度。官方称参考设计条件下执行器体积减30%、扭矩密度增30%,计划在CES 2027公开性能数据。
人形机器人这两年最会讲的故事都在“脑子”上——大模型、视觉语言动作模型、世界模型。但真到了要伸手、要迈步的那一刻,决定成败的是关节。韩国做运动控制和机器人驱动平台的HIGEN RNM,2026年9月2日经日本机器人媒体ロボスタ报道,发布了一套专门给人形机器人用的标准化关节驱动架构,名字叫「Human-Friendly Actuator Platform」,思路是把关节从“每台机器人重新设计一遍”变成“从货架上挑标准件”。
这套平台的核心是6种标准化执行器(actuator,驱动关节转动的动力单元)设计,扭矩覆盖60牛米到348牛米,按官方说法从手腕、颈部这类小关节,一直到膝关节、髋关节这类承重大关节都能对上号。每个执行器把电机、齿轮机构、传感和驱动电子电路集成在一起,做成一个紧凑、响应快、可按规格放大缩小的关节模块。
更值得看的是控制架构。HIGEN RNM把传感和控制直接塞进每个关节,做成分布式架构(distributed architecture,把计算分散到各个部件而不是集中在一台主机)——遇到没预料到的外力干扰时,关节不必先把信号送回中央控制器再等指令,可以在100毫秒以内就地把力和刚度调下来。公司CEO Jae Hak Kim的说法是:AI让机器人的脑子明显变聪明了,但这份智能真正撞上物理世界的那个点,是关节。
硬件上,这套可复用的执行器架构组合了AFPM电机(轴向磁通永磁电机,一种扁平、功率密度高的电机)、3K复合行星齿轮机构、双编码器和内置驱动电子电路。双编码器加电流传感的组合让它不用专门的力矩传感器就能估算外力——这是省成本的关键一招。官方给出的两组数字:在参考设计条件下,执行器体积减少30%、扭矩密度提高30%;自研的3K复合行星齿轮机构在规定条件下反驱扭矩低于1牛米(反驱扭矩越小,机器人被人推动时越“不顶手”,也更容易做柔顺控制)。
安全与合规这条线也在同步铺。HIGEN RNM已就传感与自适应力控技术在韩国申请了3件专利,设计中纳入了ISO 13849-1的功能安全要求(机械安全控制系统的国际标准),并在推进CE与UL认证。对要把人形机器人卖进工厂和公共场所的整机厂来说,零部件先拿到这些认证,能省掉后面一大段验证时间。
把这条消息放进更大的背景看会更清楚:本站此前报道过韩国计划投入2.3万亿韩元建人形机器人全栈能力,其中一个明确痛点就是本土高精度机械总成大多靠进口、核心零部件国产化率只有45%,目标是2030年抬到80%,而高扭矩执行器与电机驱动正是三个发力点之首。HIGEN RNM这套标准化关节平台,正好落在这条政策要补的缺口上。