🇺🇸 美国·2026-08-21
Generalist GEN-1.5发布:看一次3至12秒演示即可学新动作
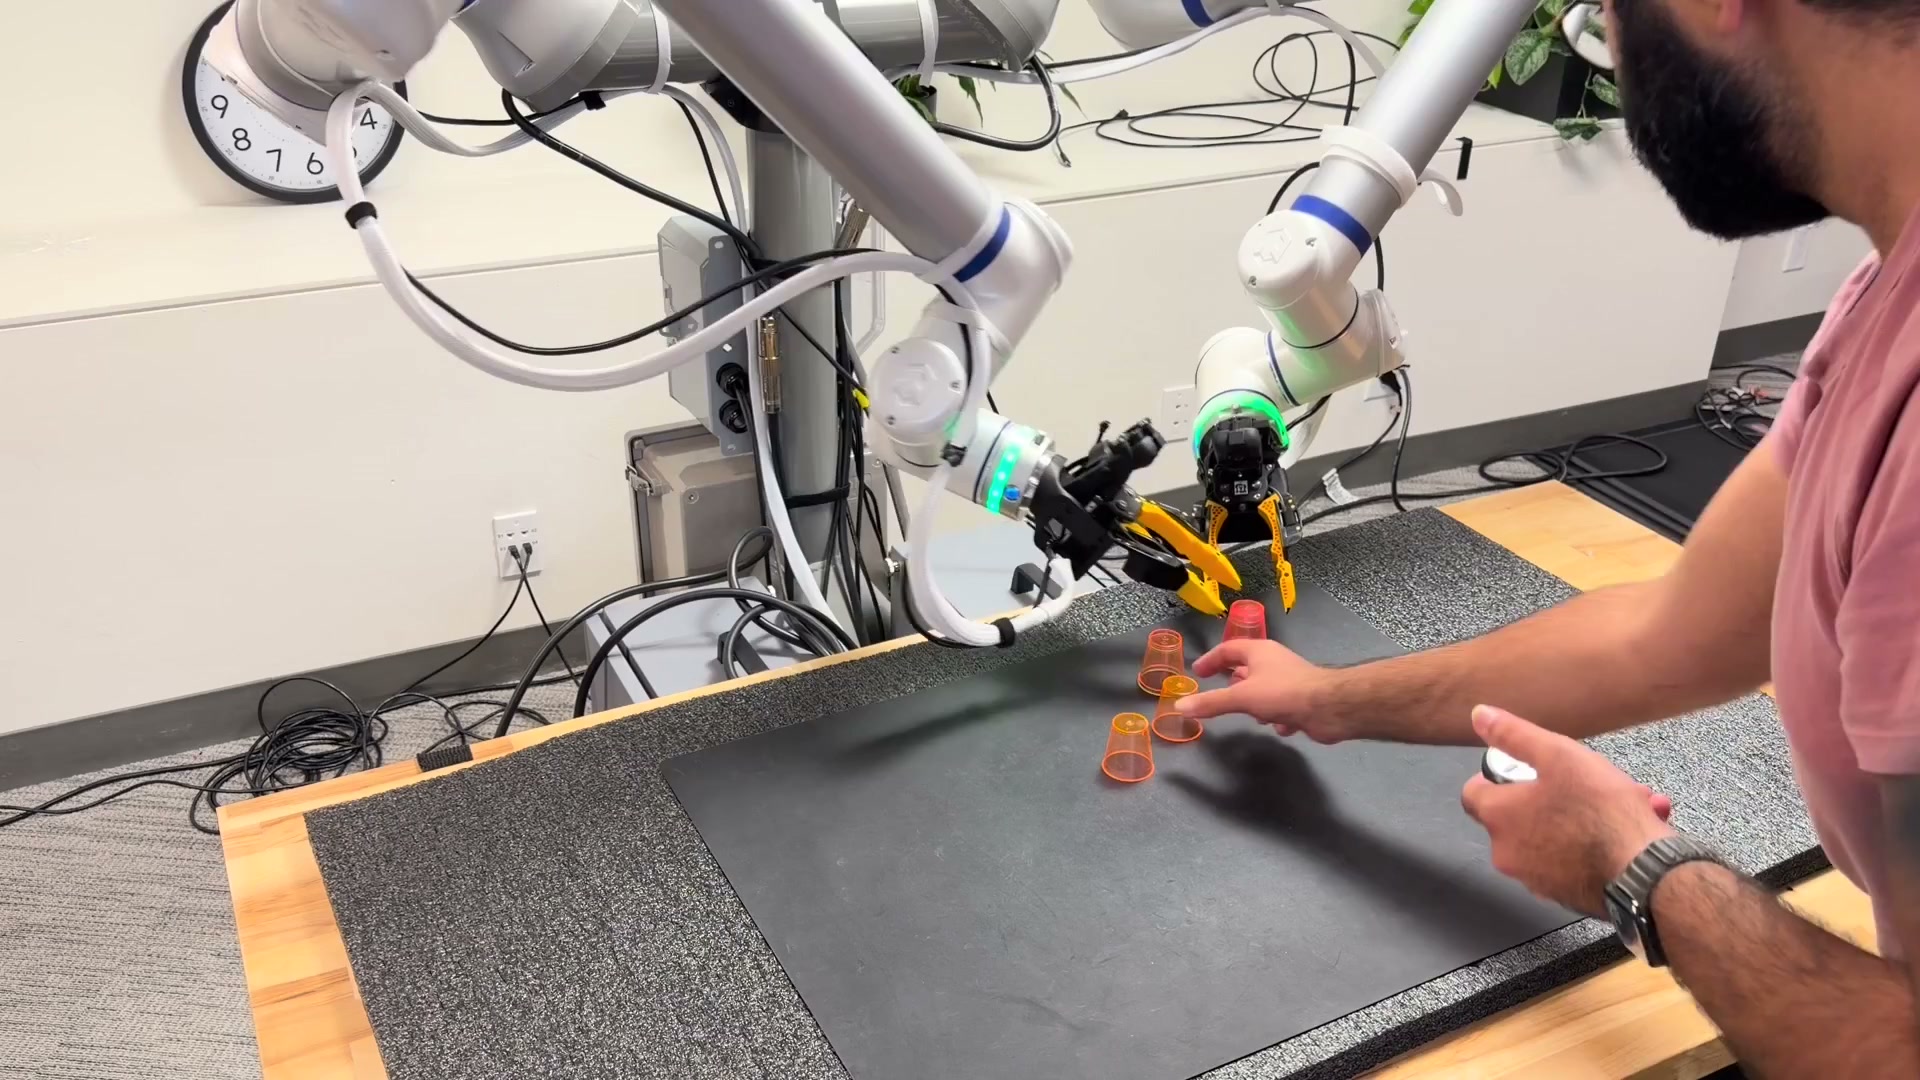 图:Generalist官方发布(GEN-1.5)
Generalist发布机器人基础模型GEN-1.5。官方称模型可在不更新参数的情况下,从一次3至12秒示范中学习短时操作任务;10项任务的平均成功率为59%。
Generalist于8月19日发布机器人基础模型GEN-1.5,重点能力是一次示范学习。机器人可在30秒上下文窗口内观看一段3至12秒的示范,再尝试执行对应动作。
这种方式属于上下文学习:模型在执行时根据刚看到的示范生成动作,不需要为每项新任务重新收集大批数据,也不需要立刻更新模型参数。官方展示的任务包括开拉链、刷动物体和旋拧容器等短时操作。
Generalist公布的10项任务测试中,上下文学习的平均成功率为59%,误差范围为正负10个百分点。加入5分钟示范数据并进行10次梯度更新后,平均成功率升至83%,误差范围为正负9个百分点。
这组结果说明一次示范可以让机器人快速开始尝试,但稳定性仍低于经过少量数据微调的版本。具体任务中的物体摆放、视角变化和接触误差,都可能影响动作是否成功。
官方还展示了跨主体示范:人类在机器人摄像头视角下完成动作,机器人随后模仿。该能力有望降低示教门槛,但目前展示仍以短流程、单项操作为主。
GEN-1.5的预训练持续超过8个月。Generalist称模型还可组合多个提示,并在遇到部分异常时调整动作,不过这些能力尚需在更长任务、更多硬件和非结构化环境中验证。
一次示范学习的价值在于缩短机器人适配新任务的准备时间,而不是直接替代所有训练。后续应重点观察成功率、跨机器人迁移能力,以及在连续多步骤任务中的可靠性。
#Generalist#GEN-1.5#机器人学习#具身AI