先抖一下再动手:CMU让机器人晃一晃绳子就算出它的软硬,不用一遍遍试错
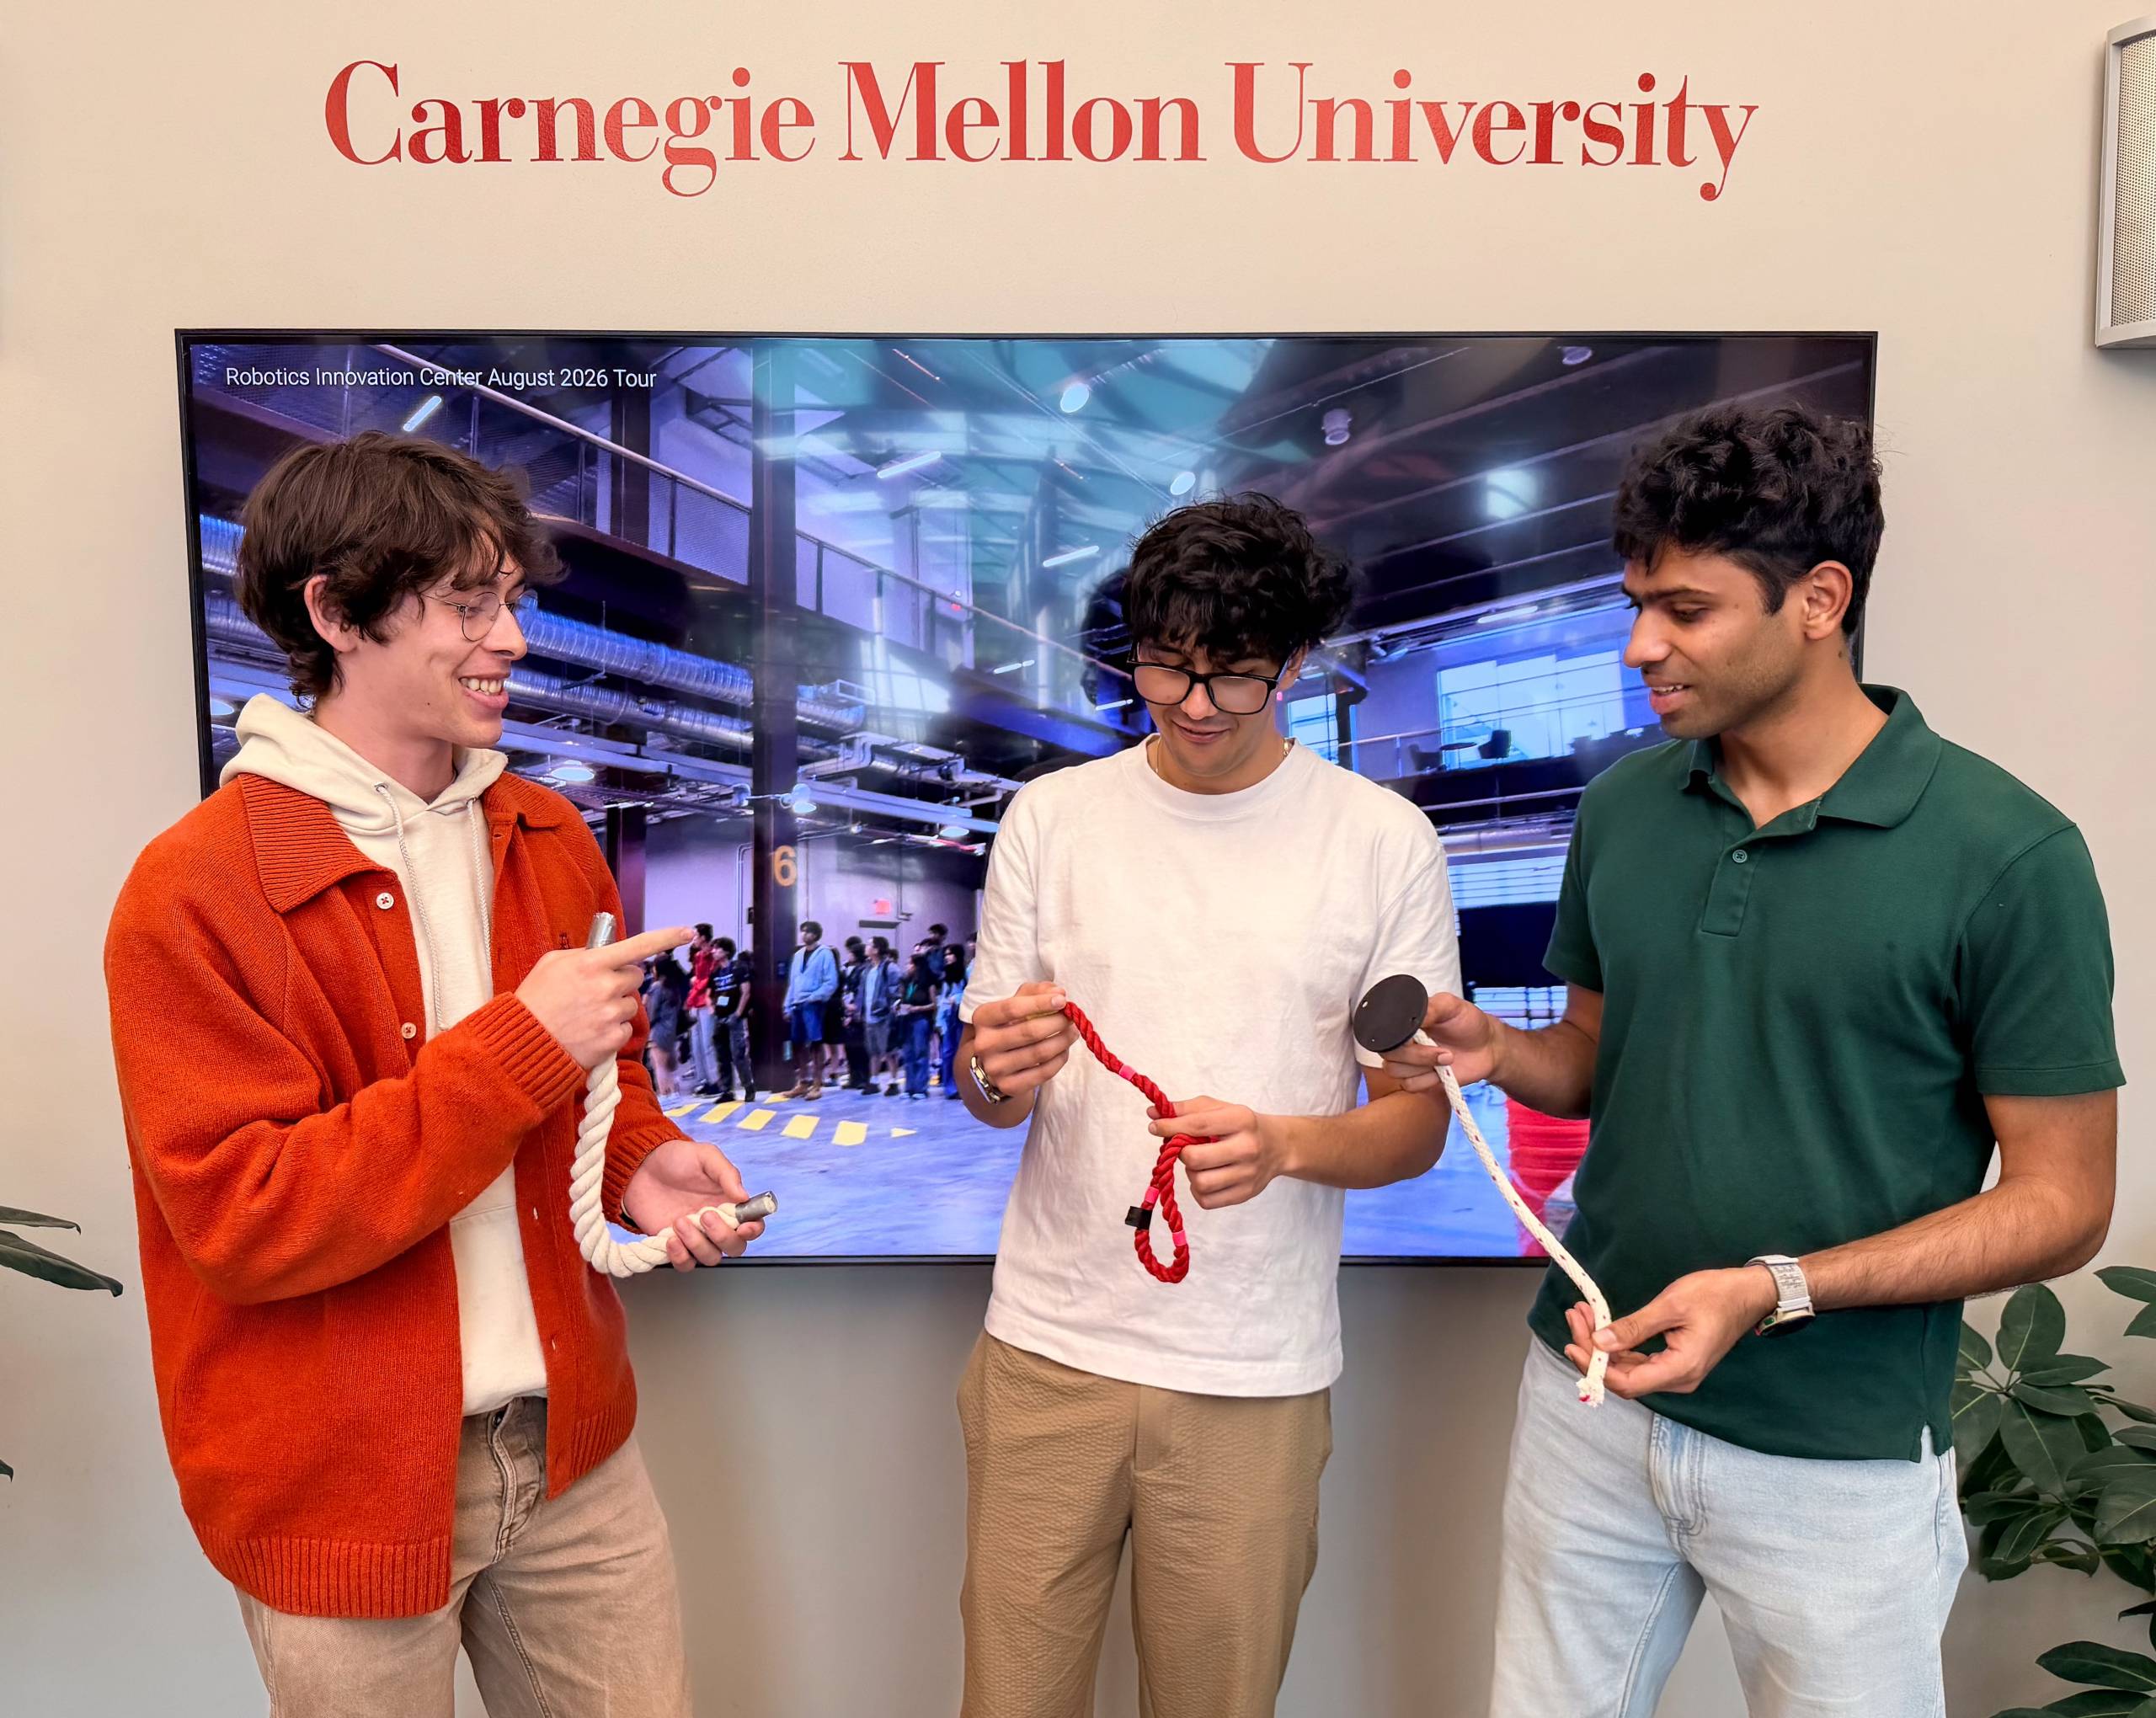
卡内基梅隆大学机器人研究所开发出Wiggle and Go方法:机器人先把绳子或线缆快速抖一下,靠头顶摄像头观察波怎么传过去,估出它的物理特性,再一次性规划动作,不必先练习这项任务。
机器人抓杯子、抓盒子早就不稀奇,可一根绳子能把它难住。卡内基梅隆大学机器人研究所10月29日发布的Wiggle and Go,给出的办法很朴素:动手之前,先把绳子抖一下。
“刚性物体实际上只有6个自由度,”机器人研究所助理教授Jeffrey Ichnowski说,“绳子和线缆的自由度实际上是无限的。”它可以沿整段长度弯曲、扭转、拉伸,形状和运动都很难预测。
更麻烦的是,两根绳子受同样的力,反应可能完全不同,取决于长度、重量和硬度。这些性质光靠看是看不出来的,但机器人要摆弄它,又必须先知道它会怎么动。
Wiggle and Go的流程是:机器人把绳子或线缆快速晃一下,头顶摄像头记录波在上面的传播,计算机视觉算法跟踪运动,模型据此估出能解释这种运动的物理参数。之后机器人用这些估计值规划怎么把绳子送到目标位置、摆成想要的形状,而不是失败一次、调整一次。
团队举的例子是抛救生绳:给落水的人扔绳子,失手一次就可能出大事,必须在出手前就预判绳子会怎么飞。团队认为,这类能力还能用在制造、建筑、医疗、搜救和环境监测里的绳缆操作上。
最大的难关是把系统搬到真机上。模型完全在仿真里训练,而仿真物体和真实物体的表现并不总是一致。机器人研究所硕士生Arthur Jakobsson说,团队用开头那一下晃动来估计真实绳子的性质、修正预测,机器人在现实中的动作规划因此更准。
项目由三名研究生在课堂上结识后合作完成:机器人学硕士Jakobsson负责机器人,计算机视觉硕士Abhinav Mahajan和Karthik Pullalarevu负责图像里的运动跟踪与解读。研究部分由美国国家科学基金会资助,已被2026年机器人学习大会(CoRL)接收,11月将在得克萨斯州奥斯汀由Jakobsson现场报告。