每小时抓1500件、是人手的两倍半:Eka靠“力觉”模型拿下1.5亿美元A轮
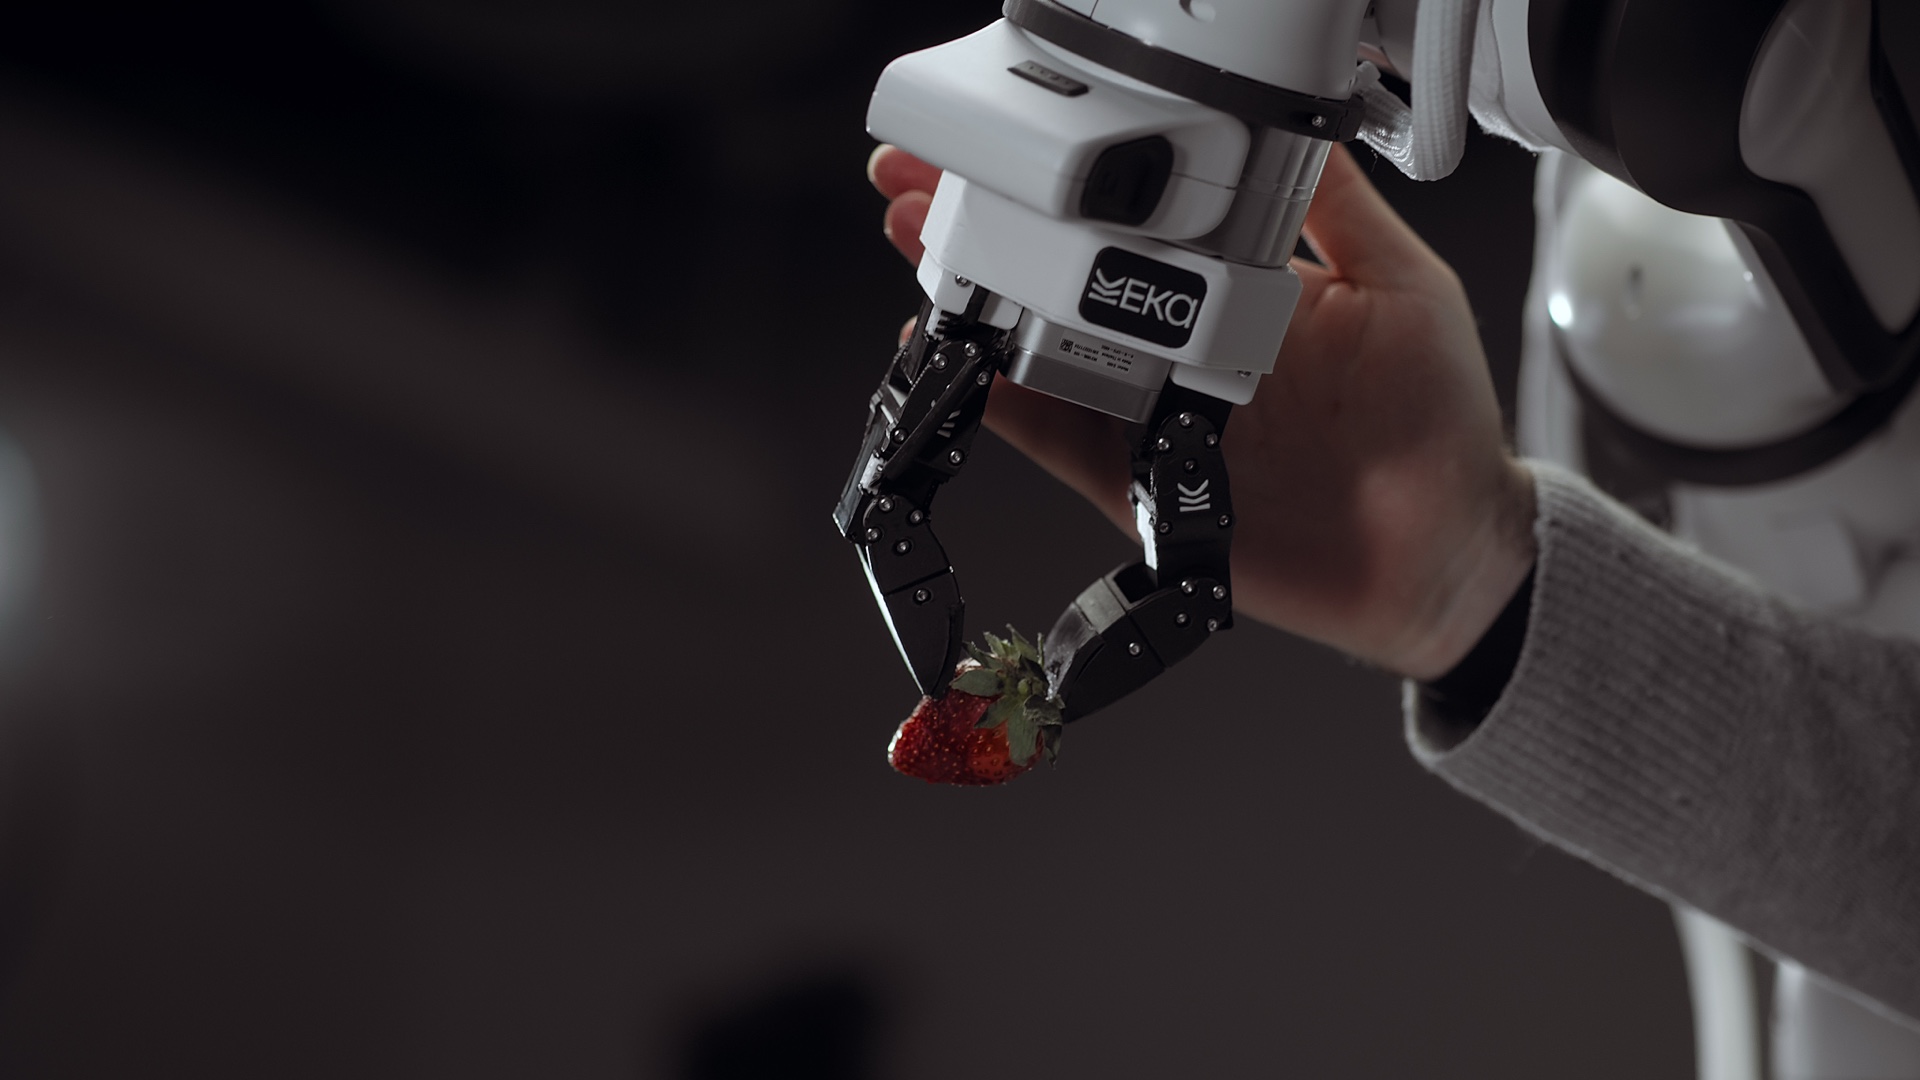
美国机器人公司Eka Robotics于10月20日宣布完成1.5亿美元A轮融资,由a16z和富达关联风投基金F-Prime领投;它做的视觉-力觉-动作模型在仿真里用强化学习训练,官方称抓取速度达每小时1500次。
主流机器人大模型靠“看”,Eka想让机器人先学会“摸”。10月20日,美国机器人公司Eka Robotics宣布完成1.5亿美元A轮融资,由Andreessen Horowitz(a16z)和与富达投资母公司FMR关联的风投基金F-Prime领投,种子轮领投方Obvious Ventures和E14 Fund继续跟投,MFV Partners、Bison Ventures、Glasswing Ventures、Samsung Next以及几家财富500强企业的战略投资部门也参与了这一轮。
Eka由麻省理工学院教授Pulkit Agrawal和前Google DeepMind研究员Tuomas Haarnoja创立,第一个要啃的问题是灵巧操作。Eka的说法是,从包装娇嫩的草莓到组装GPU服务器机架,大量价值都要经过人的双手。
它的核心是一套“视觉-力觉-动作”(VFA)模型。定制夹爪里装着力传感器,模型除了看相机画面,还知道手上用了多大力:该用多大劲捏住一颗软树莓、提起来能有多快才不捏坏、线缆有没有插到底,靠的都是力的反馈。
训练方法上,Eka不依赖人类示范数据,而是在仿真环境里大规模做强化学习,几分钟就能生成上千小时的机器人经验,同时变换物体、环境和物理条件,再把学到的能力迁移到真机。Eka拿AlphaZero作类比:后者不用任何人类数据,靠强化学习和自我对弈在国际象棋和围棋上超越了人类。
Eka公布的成绩是:机器人能抓取训练集之外的各类物品,速度达到每小时1500次,大约是人工基准每小时600次的2.5倍;同一台机器人还能拧灯泡、插电线。
a16z普通合伙人Raghu Raghuram说,Eka的VFA模型是他见过的第一个真正兼顾通用性和部署所需吞吐量的操作方案。Eka表示,新资金将用于扩展技术和客户部署。