🌐 全球·2026-08-25
Figure 03自主爬完4.6米工业梯,为的是上夹层干活
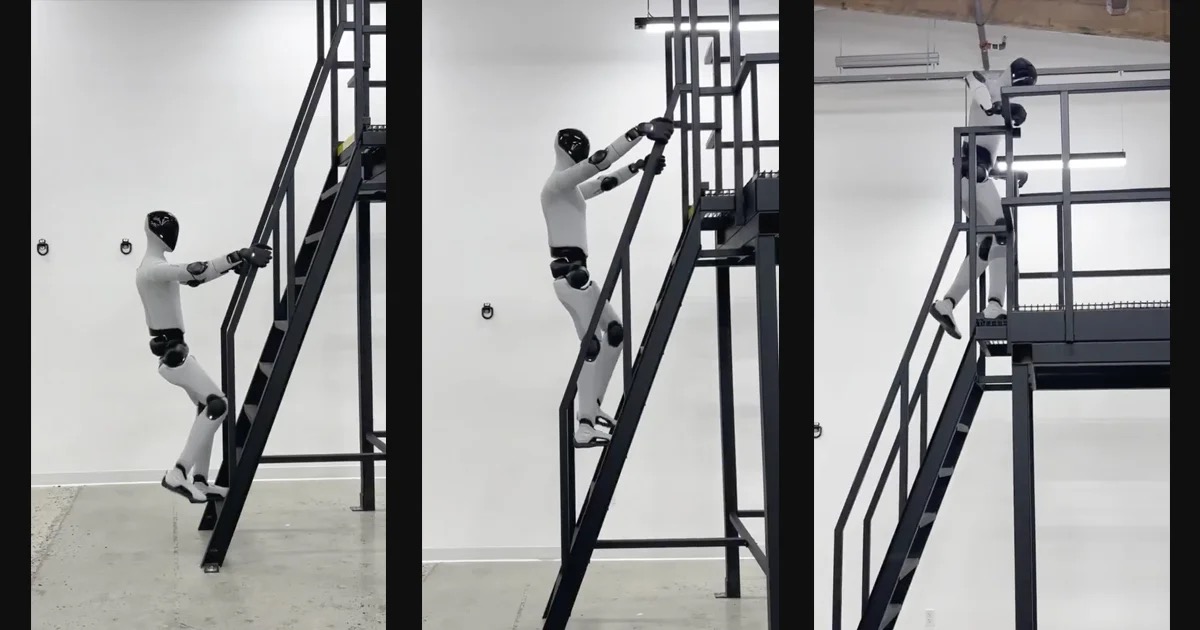 图:Figure 03 攀爬工业梯演示画面(Figure AI 官方视频,Humanoids Daily 报道配图)
Figure创始人Brett Adcock公开视频,Figure 03全自主爬上并爬下一段15英尺(约4.6米)工业直梯。他随后确认,这个动作来自真实客户需求——机器人要爬上夹层平台作业,下班再爬下来。
8月22日,Figure创始人兼CEO Brett Adcock在社交平台发布视频:Figure 03人形机器人全自主爬上再爬下一段15英尺(约4.6米)的工业直梯,配文写的是“上去15英尺,下来15英尺,全自主”。
视频里机器人逐级把手和脚放到梯档上,把整机重量垂直提起,到顶后再按相反顺序退回地面。整个过程没有出现外部牵引或人工干预的画面。
8月24日,Adcock补充说明这不是实验室里的表演动作:“这是一个真实的客户用例。我们必须爬上这段梯子到夹层去干活,轮班结束再爬下来。”
这个说法指向老厂房和老仓库的共同问题:夹层与高位平台往往只有直梯或陡峭的船式楼梯,没有电梯和坡道。轮式机器人在这类结构面前基本走不上去,人形机器人的价值恰恰在于不必改造现场设施。
技术上,该动作由Figure自研的Helix神经网络驱动,不依赖写死的运动学脚本,而是把实时视觉与高频本体感觉反馈结合起来。下梯比上梯的容错更小——需要持续控制载荷分配和重心转移,让手脚保持足够摩擦力又不失稳。
视频发布正赶上北京第二届世界人形机器人运动会刷新短跑纪录,社交平台上出现了“爬梯太慢”的对比。两者其实是不同路线:竞速比拼关节爆发力与散热,工业落地看重的是在既有环境里不损坏设施地完成全身协调作业。Figure此前的公开部署包括宝马斯帕坦堡工厂的物流分序,以及Catalyst Brands的自动分拣。
后续值得观察的是这套垂直移动能力能否进入常态排班、在有货物在手时是否同样可用,以及高空作业的安全规程如何设计。
#Figure 03#Figure AI#Helix#工业人形机器人