波士顿动力创始人的研究所做了个“考拉夹爪”:人握着它干活,机器人照着学
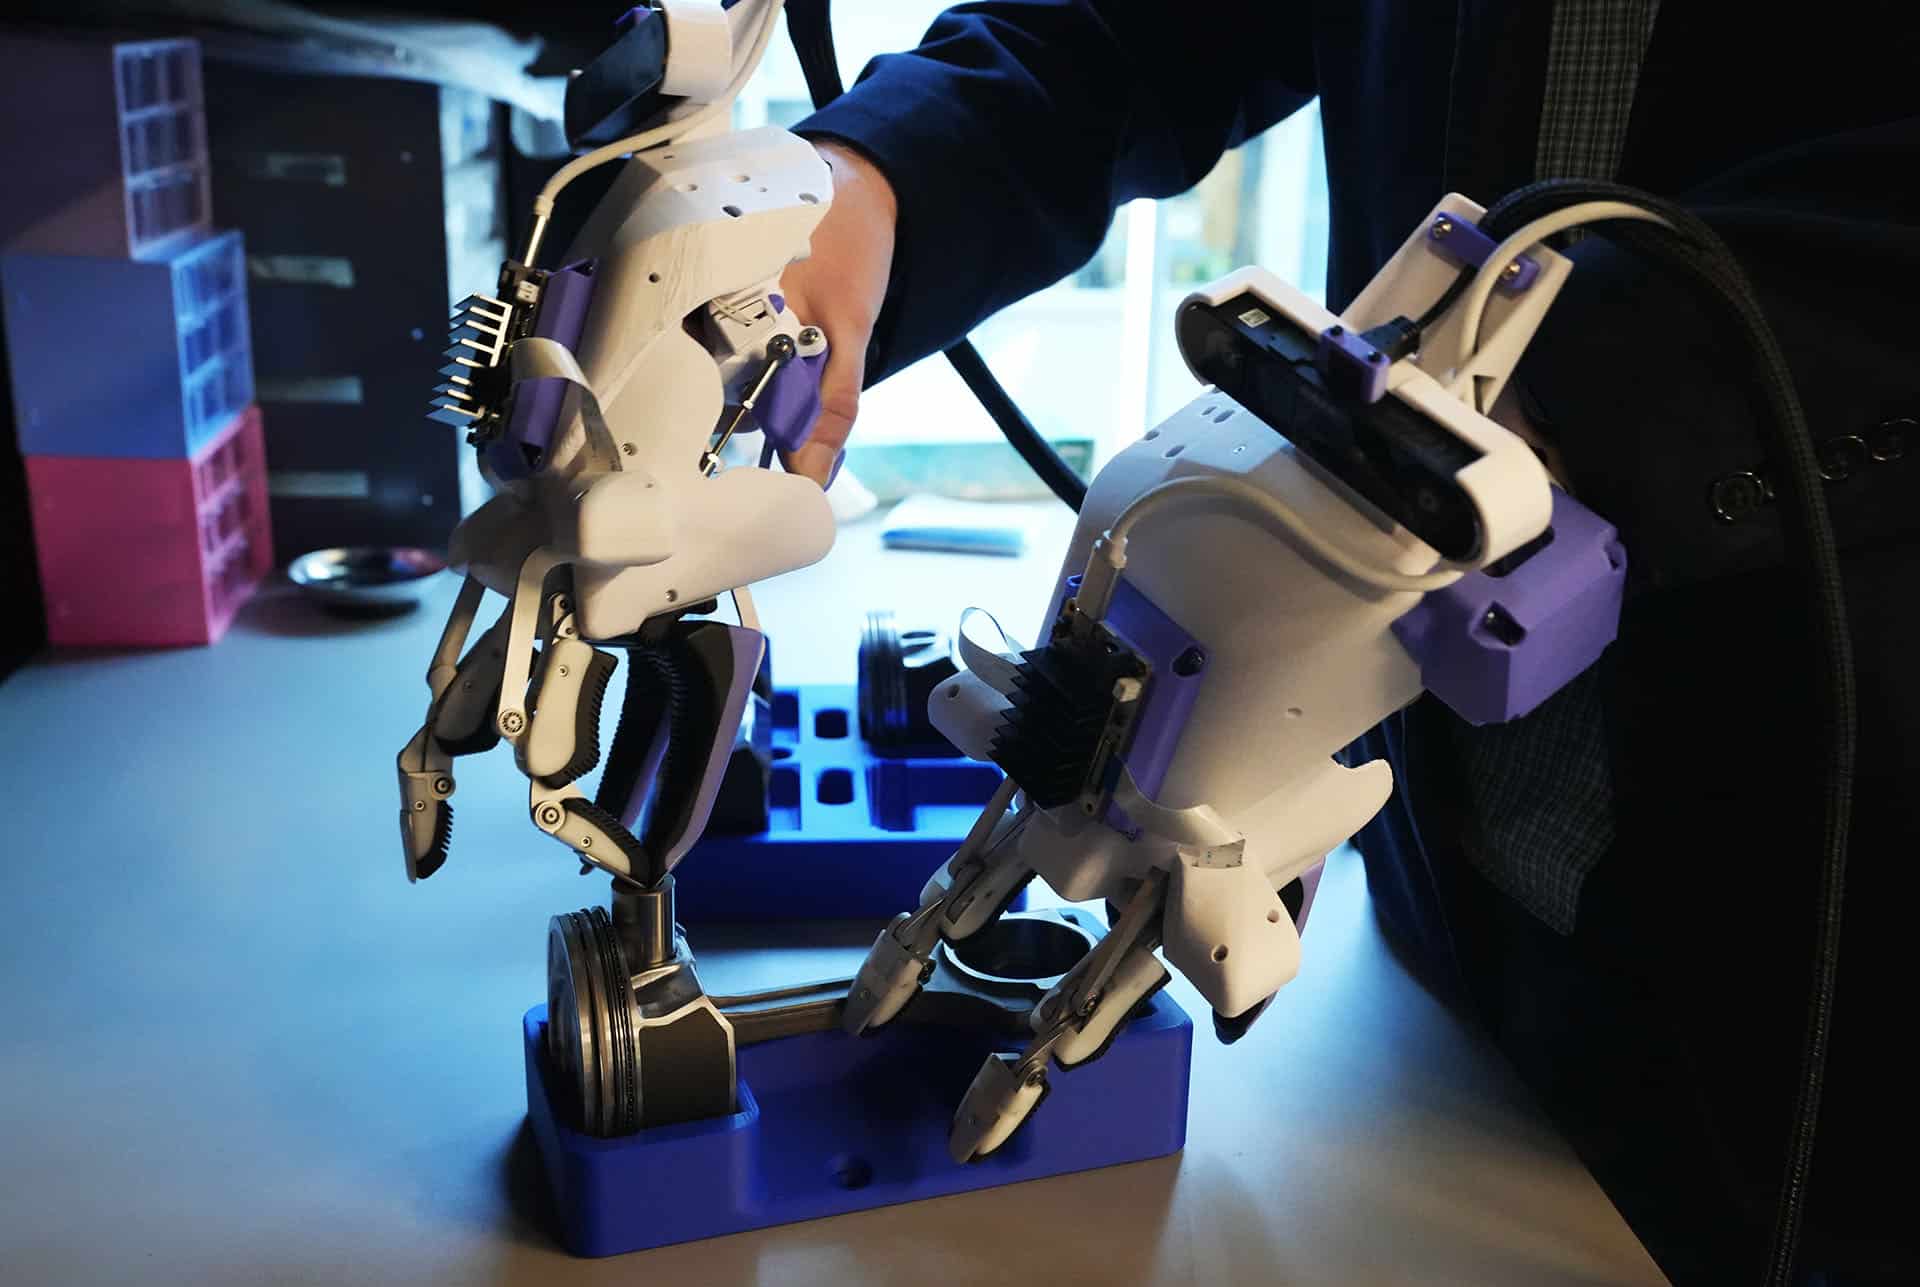 图:RAI研究所(Robotics and AI Institute)官方博客配图
由波士顿动力创始人马克·雷伯特创办的RAI研究所公开了Koala Gripper(考拉夹爪)。它同时是一只手持数据采集设备和一只机器人夹爪,两者按同一套架构协同设计:人握着手持版干活采数据,电动版装在机器人上照着执行。论文8月20日提交至arXiv,编号2608.20546,韩国《로봇신문》9月7日报道了这一进展。
教机器人干精细活,最贵的从来不是算法,是数据。而采数据这件事长期存在一个尴尬:为了让机器人学得动,人得憋着别扭去模仿夹爪的动作。RAI研究所的做法是反过来——把夹爪本身重新设计成人愿意握着用的样子。
据RAI研究所(Robotics and AI Institute)公开的项目页面与论文,该机构发布了名为Koala Gripper(考拉夹爪)的系统。RAI研究所由波士顿动力创始人、前MIT教授马克·雷伯特于2022年创办,总部位于美国马萨诸塞州剑桥市,前身名称为Boston Dynamics AI Institute,现代汽车集团是其出资方之一。相关论文8月20日提交至arXiv,编号为2608.20546;韩国机器人媒体《로봇신문》9月7日对此进行了报道。
这套系统的核心是论文提出的协同设计(co-design)框架:数据采集设备和机器人执行设备不再一先一后地开发,而是把两边的平台约束同时写进设计流程,一起长出来。落地成产品就是两个变体——一只手持、由人手直接施力的夹爪,用来采集人类演示数据;一只电动驱动的夹爪,架构完全对应,装在机械臂上执行学到的策略。论文摘要写明,这套夹爪相比传统的平行夹爪(parallel jaw gripper,就是两片平板对夹的那种)提升了灵巧度和抓取能力,同时保住了规模化与易用性。
机构设计上有几处不常见的选择。整套夹爪有3个主动自由度和2个欠驱动自由度:两根手指各用一套9连杆机构,每根手指一个主动、一个欠驱动自由度;拇指做成一体式双拇指(monolithic dual-thumb)并可枢转,用来提供扭转方向的稳定性。论文还强调了一个容易被忽略的指标——电动手指是可反驱的(backdrivable,即外力能反向推动电机),等效质量在数十克量级。等效质量小意味着夹爪撞到东西时冲击小、力控更干净,这对拧螺栓、撬贴纸这类要贴着物体使劲的活儿是硬门槛。
公开演示里能看到这套系统的实际手艺:稳稳握住电钻、扳手等工具并拧紧发动机部件上的螺栓,钉钉子,开易拉罐,撕贴纸,盖杯盖这类需要精确空间控制的动作。《로봇신문》的报道还提到一段做饭演示——人端起锅把食材倒进碗里,机器人手臂学到之后成功复现。论文列出的能力项包括捏取、包裹式抓取、扣动扳机式的工具操作、书写、工具的精细稳定,以及从一堆物体里精确挑出单个物体。
这条路线的价值不在某一次演示,而在数据的单位成本。手持版可以让采集者用接近日常的手势直接干活,理论上比穿戴外骨骼或遥操作机械臂更快、更省训练;而因为两个变体架构对应,采到的数据不需要复杂的跨形态映射就能喂给机器人。灵巧操作这两年的瓶颈公认是真机数据太贵,谁能把每小时有效演示数据的成本压下来,谁就在下一轮占先。