🌐 全球·2026-08-22
AI地形识别帮赛博格蟑螂少绕路:离线分类准确率92%
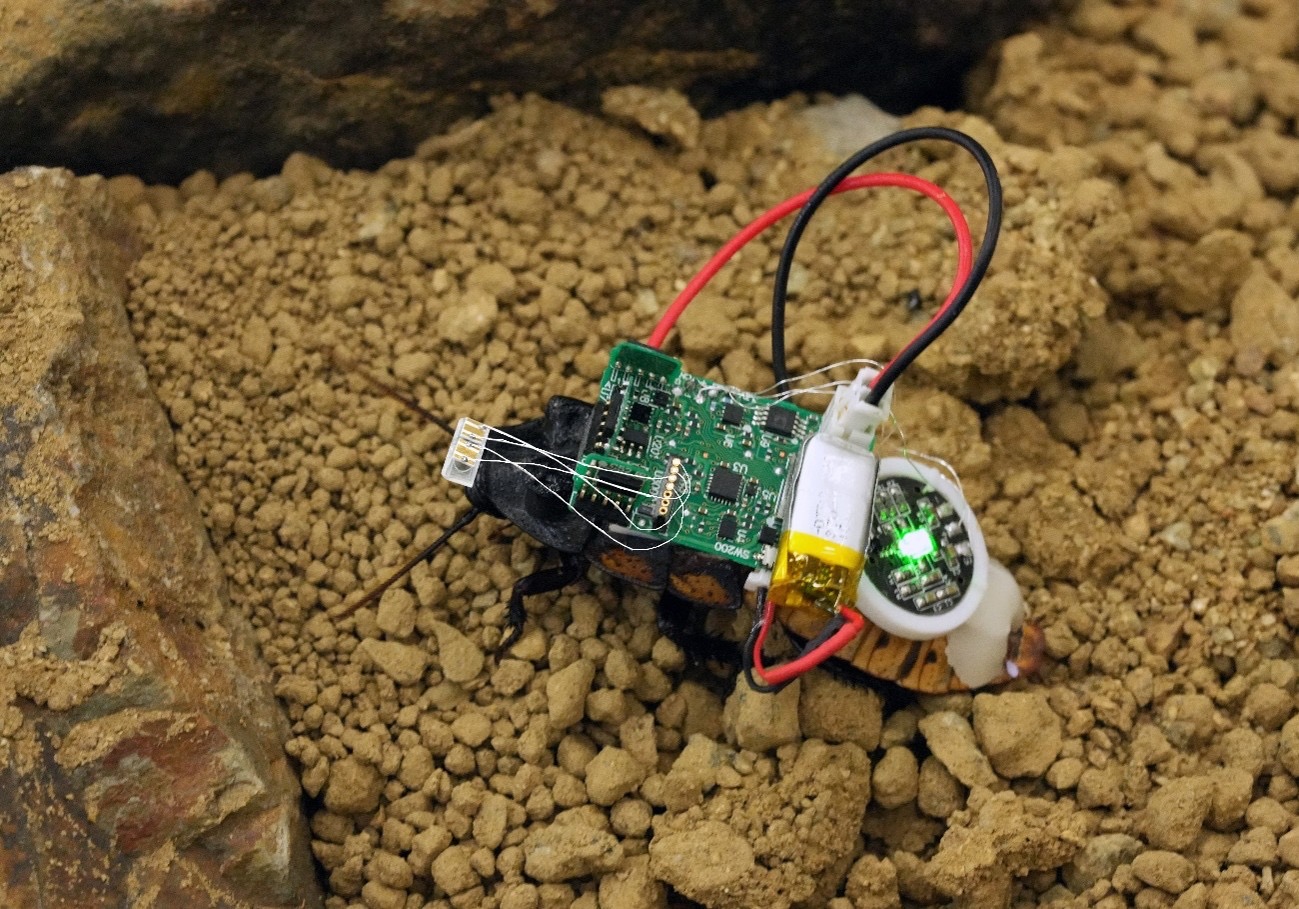 图:大阪大学官方资料图(赛博格蟑螂实验平台,2026年5月)
大阪大学与迪波尼哥罗大学团队为赛博格蟑螂加入实时地形识别,可区分平地、上坡、下坡与孔洞并调整刺激。分类器离线准确率为92%,成果发表于Device。
大阪大学与印度尼西亚迪波尼哥罗大学团队为赛博格蟑螂加入实时地形识别与导航控制。相关论文8月21日在线发表于Cell Press旗下期刊Device。
研究系统在活体蟑螂背部安装微型电子设备,利用传感器数据判断当前地形。多层感知机分类器可区分平地、上坡、下坡和孔洞四类状态,并把识别结果提供给导航控制器。
论文新闻稿称,该分类器的离线准确率为92%。控制器会根据地形调整电刺激,减少不必要的转向,并让昆虫在可通行方向上维持前进。
团队还设计了反应式攀爬策略,把朝向目标、避障、沿墙移动和蟑螂自身的攀爬能力组合起来。当系统遇到部分障碍时,可利用昆虫的自然运动能力继续越过复杂地形。
研究者认为,这类生物混合平台未来可能用于搜索救援、基础设施检查和传统机器人难以进入的环境。不过这些都是潜在应用,公开结果并不代表系统已经投入灾区或工程现场。
92%是离线地形分类准确率,不等同于完整导航任务的成功率。实际部署还要面对传感器漂移、通信距离、续航、不同个体行为差异,以及复杂环境中的可靠性与动物伦理问题。
这项工作把实时地形判断加入赛博格昆虫控制闭环,重点不是提高单项机械性能,而是让电子控制与生物体自身运动能力协同。后续需要更长时间、更多个体和更复杂环境下的重复实验。
#大阪大学#赛博格昆虫#地形识别#生物混合机器人