🇺🇸 美国·2026-11-03
学蛇爬、长出“鳞片”抓肠壁:MIT做出软体机器人钻进6米多长的小肠,能拍照、喷药、夹息肉
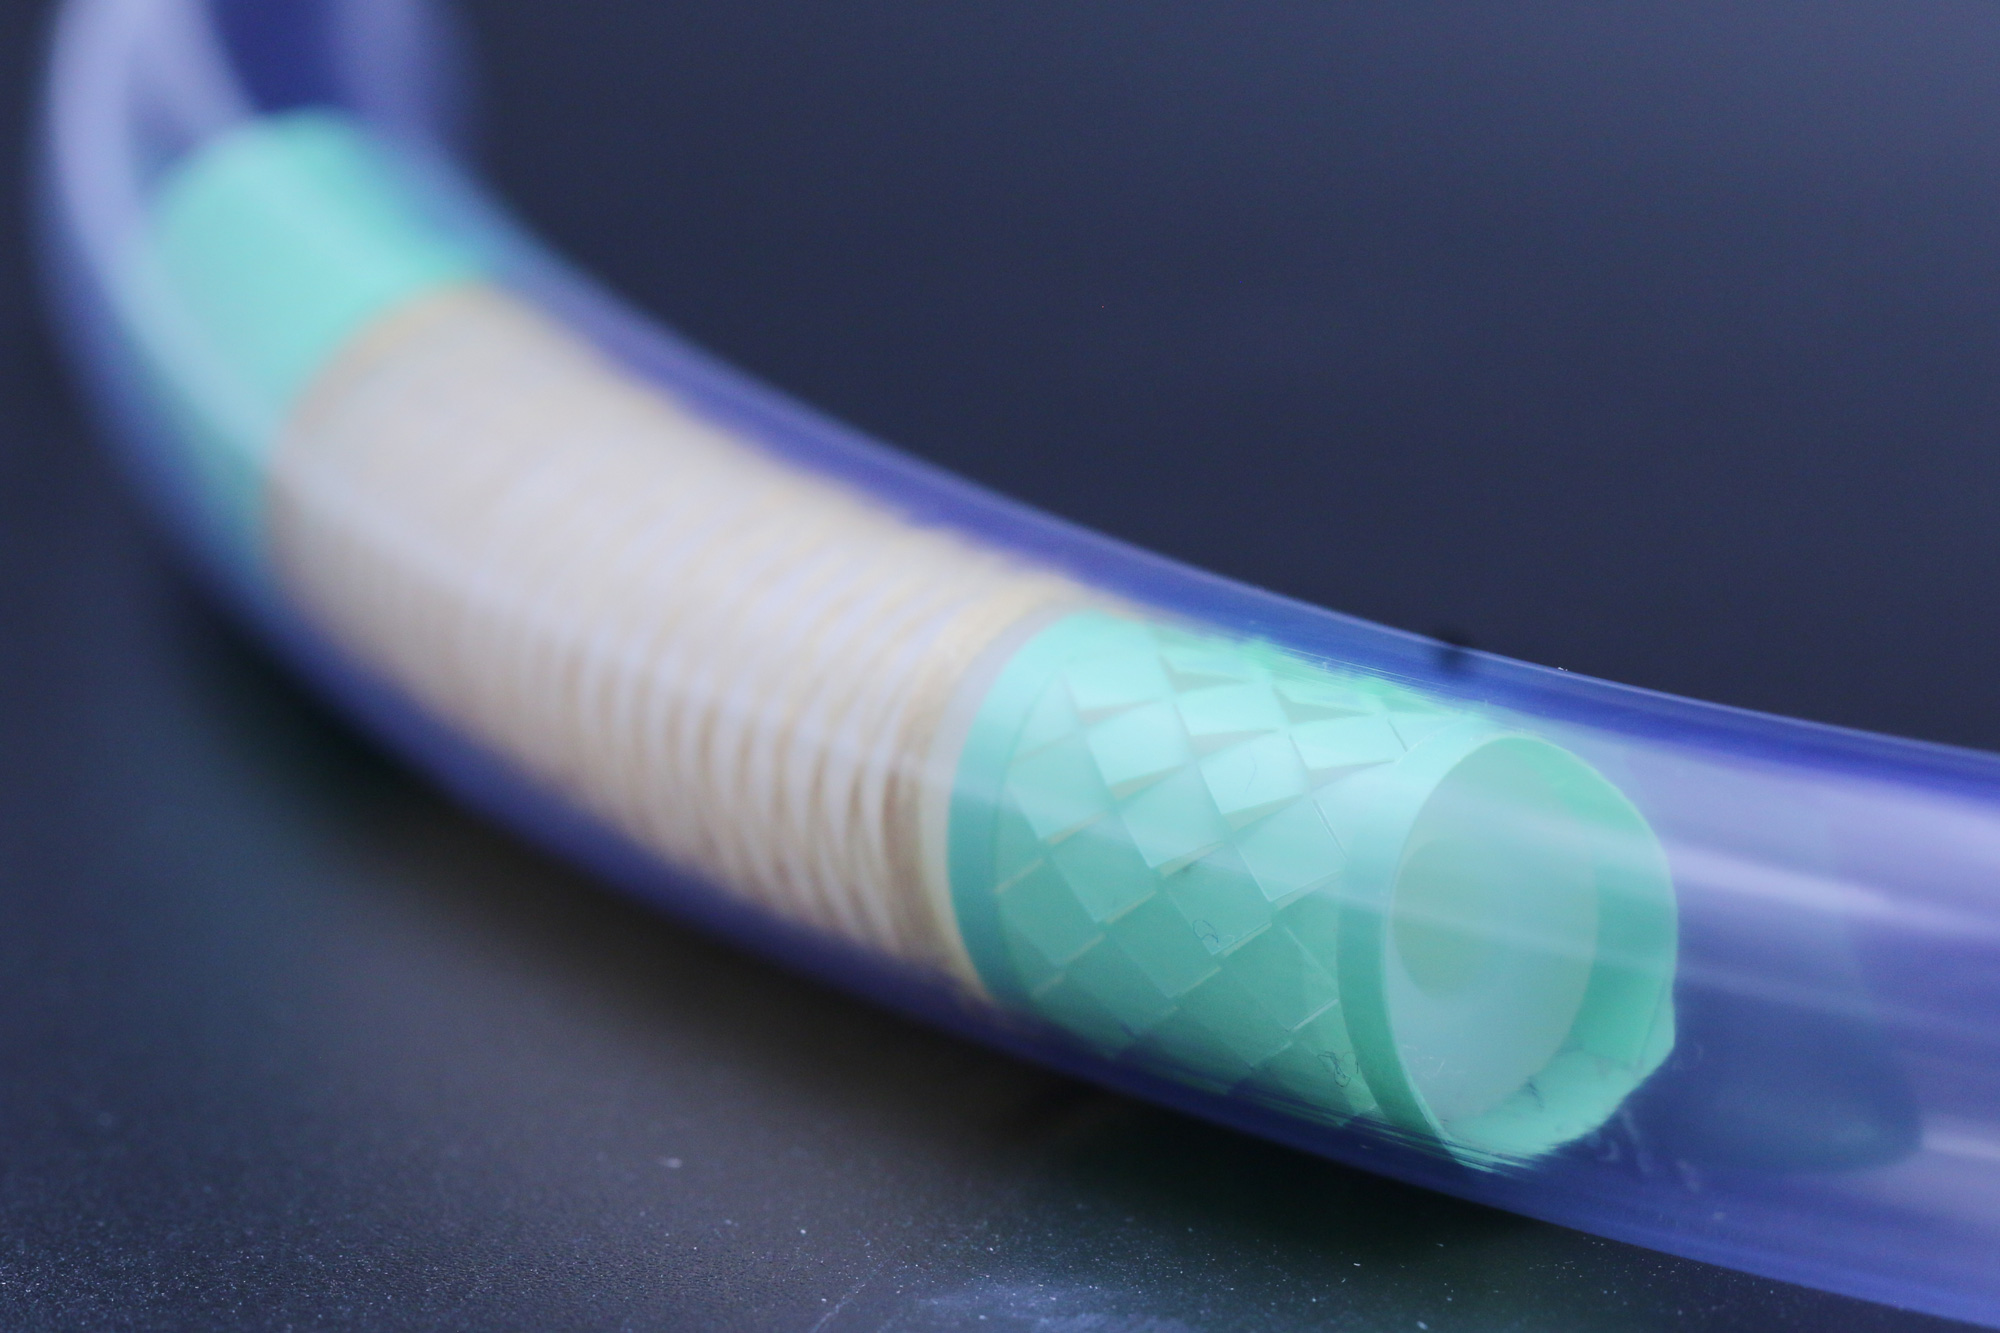
MIT团队研制出一种仿蛇软体机器人小肠镜,靠四腔气动执行器转向、靠剪纸结构弹出的微刺抓住湿滑肠壁,动物实验中在小肠里走了约2米,并完成拍照、喷药和组织夹取。
小肠有6到7.6米长、直径只有约2.5厘米,又藏在腹腔深处,比胃和结肠难查得多。MIT的研究团队给它做了一台会“爬”的机器人:学蛇的动作往前挪,学蛇的鳞片抓住肠壁。
现在查小肠,主要靠双气囊小肠镜:医护人员轮流给镜身上的两个气囊充气、放气,一点点把镜子推进去,过程慢,也费劲。团队负责人、MIT机械工程系教授兼布莱根妇女医院胃肠科医生Giovanni Traverso说,目标是把这20到25英尺的检查变得更自动化。
这台机器人是一根柔软的管子,里面装着多功能执行器,每个执行器有4个气腔。往不同气腔里打不同的气量,管子就能伸长,或者朝任意方向弯,像蛇一侧收缩、再换另一侧那样转向。头尾两段还各有一个锚定气囊,交替充放气,带着整体往前走。
关键在头尾那层“皮”。团队用剪纸(kirigami)手法做了带图案的套筒:平时是平的,气囊一鼓,表面就弹出立体的小刺,像蛇鳞一样钩住滑溜溜的肠黏膜。论文共同第一作者Ahmad Mujtaba Jebran说,这样不用过度拉扯脆弱的小肠组织,也能抓得住、走得动。
机器人带着摄像头、喷药装置和夹子,夹子可以取活检组织,也能摘掉小息肉。它通过线缆连在体外控制器上,操作者用手柄引导它过窄道、拐急弯,设计上可以从口腔或直肠进入。动物实验中,它在小肠里走了约2米,摄像、喷药和夹取都演示成功。
研究成果发表在《Science Robotics》上。Traverso团队此前用同样的剪纸纹理做过防滑鞋底,以及能卡在食管里缓释药物的支架。团队下一步会改进导航系统,并测试它在小肠里的更多用途。
#MIT#医疗机器人#软体机器人#小肠镜#仿生#Science Robotics