一块电池跑完全马:韩国机器狗RAIBO2登上《自然》,按体重算比人还省电
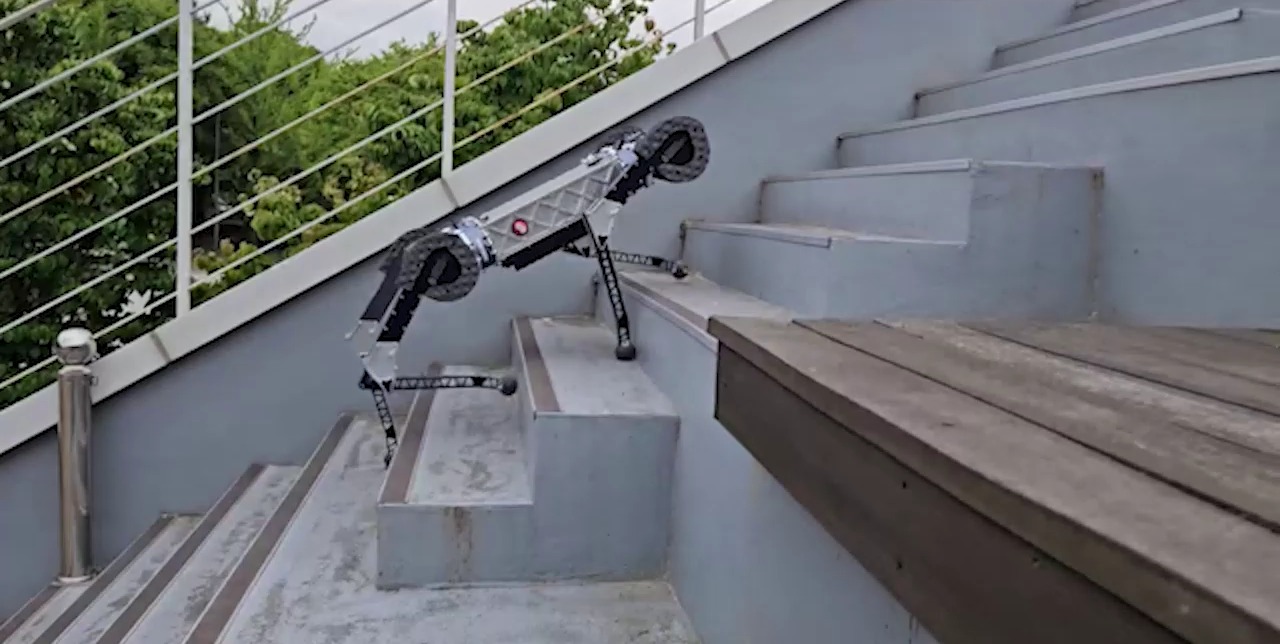
KAIST四足机器人RAIBO2不换电池、不充电跑完42.195公里全程马拉松,用时4小时19分52秒,相关论文9月23日发表在《自然》正刊。它的综合运输能耗系数是0.25,低于人类的0.37;每次充电的行驶距离约为现有四足机器人的三倍。
一条机器狗和人一起跑完了一场全程马拉松,中途没换电池,也没充电。韩国KAIST机械工程系Jemin Hwangbo(황보제민)教授团队的四足机器人RAIBO2,用4小时19分52秒跑完了42.195公里,这项成果9月23日发表在国际期刊《自然》(Nature)正刊上。
这场马拉松是2024年11月的韩国尚州柿饼马拉松。RAIBO2作为正式参赛者报名,留下了官方分段成绩。KAIST称,这是四足机器人第一次跑完真实马拉松赛事的全程,也是韩国国内完成的机器人研究第一次登上《自然》正刊。
几个数字:全程平均速度每秒2.64米,赛道累计高差286米,还有湿滑路段;跑完一共用掉1280瓦时电量,而电池总容量是2016瓦时。论文据此估算,它还能再跑大约25公里。每次充电的行驶距离,大约是现有四足机器人的三倍——此前四足机器人的续航上限一般在20公里上下。
最有意思的一个数是0.25。这是它的综合运输能耗系数(cost of transport,搬运单位体重走单位距离要花多少能量,越低越省),论文引用的人类数值是0.37。作者认为,这是第一台运输能耗低于人类的四足机器人。
团队的思路不是换一块更大的电池,而是把整台机器人当成一个系统来省电。腿会反复摆动,能量不光在电机里损失,还散在电路和机械结构里,只提升某一个零件的效率,既跑不快也跑不远。RAIBO2的做法是轻量化的腿、优化过的电机驱动电路,再加上用机器学习强化过的步态控制,连电机驱动器都是团队自己开发的。
比赛全程,研究人员实时记录了机器人内部的电压、电流、温度和电池状态,再和GPS测到的位置、速度、海拔对齐,自己也跟着跑,把4个多小时的全过程拍了下来。这让一次漂亮的演示变成了可以拿来复核的实测数据。
下一步是从一台样机走向产品。RAIBO2是研究团队手工打造的,要进工厂和现场,得在多台机器上稳定复现同样的性能,同时压成本,还要过防水防尘、宽温、抗冲击振动、电磁兼容这些工业门槛。这件事交给了Hwangbo教授实验室孵化的创业公司Raion Robotics,他们正在做面向现场长时间作业的四足机器人量产技术。