15公斤的轮胎比机械臂能举的还重:RAI研究所让Spot用腿、身体和手臂一起推,从实验室滚到了篮球场
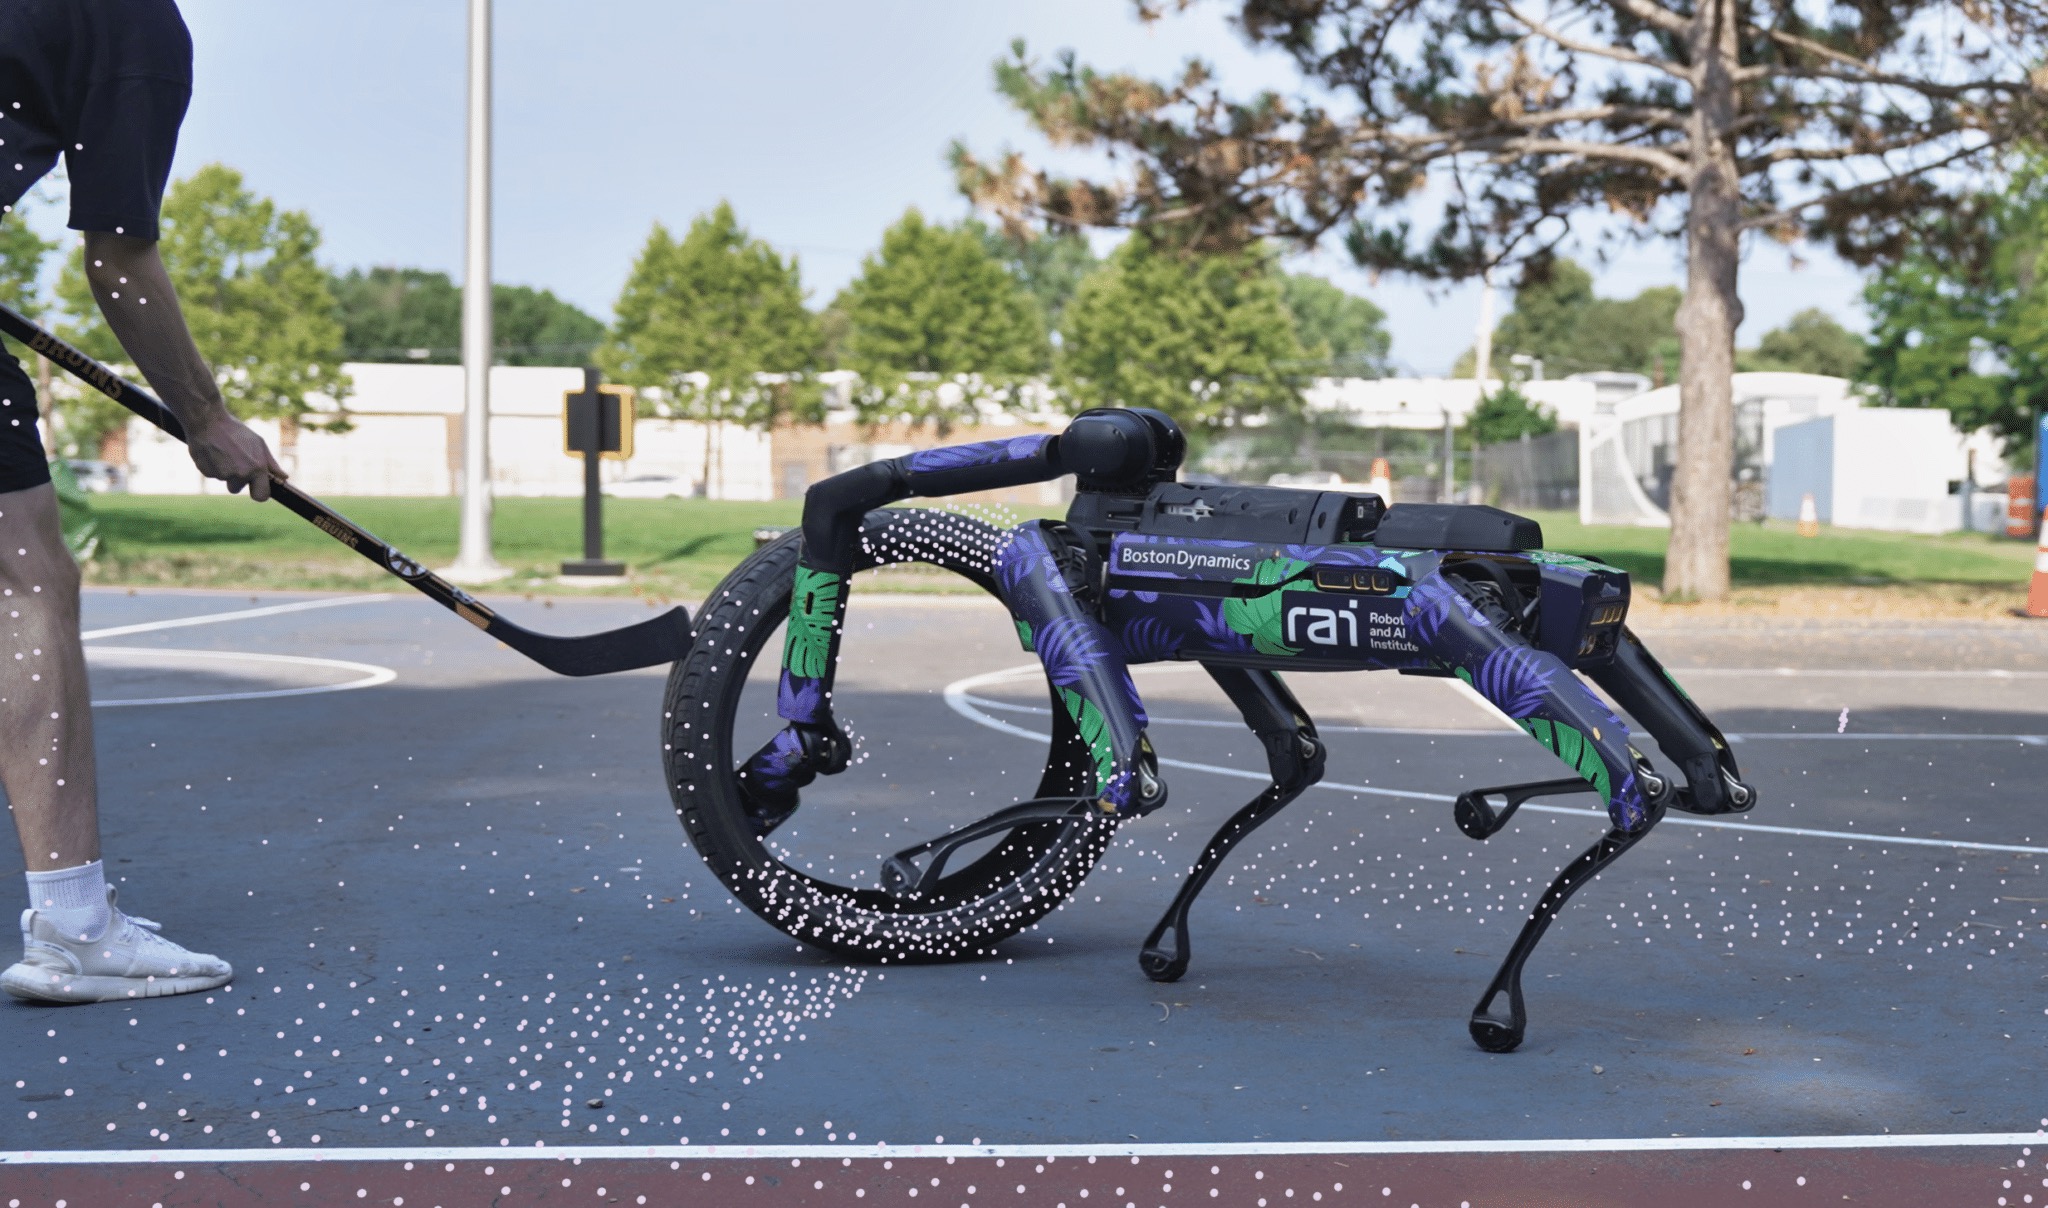
RAI研究所让Spot机器狗只靠机身自带的深度相机和背上的一台Mac Mini,独立完成扶起、滚动、拖拽15公斤汽车轮胎的整套动作,并在滑板公园、篮球场、车库和办公楼地面四处实验室外场地完成测试。
一个15公斤的汽车轮胎,比Spot的机械臂能举起的重量还重——这条机械臂峰值只能举11公斤,持续负载5公斤。RAI研究所的办法是让Spot把腿、身体和手臂一起用上:先把躺着的轮胎扶起来,再推着它滚,最后拖到指定位置。
这套动作此前只在实验室里能做:天花板上的动作捕捉相机负责定位轮胎,一台台式工作站跑控制器,再由一段脚本决定什么时候切换动作。10月27日公布的新版本把这三样全部拿掉,所有计算都在机器人身上完成。
感知全靠Spot机身自带的五个深度相机:前方两个以每秒20次读取,侧面和后方的以每秒7次查询,不用任何物体检测器,深度图像直接送进神经网络。背上一台Mac Mini同时运行动作选择网络、各项技能和行走策略,以每秒50次向关节发指令;原来需要32个CPU线程的台式机,现在只需几次神经网络计算,每次约1毫秒。
每一项技能都是在仿真里用强化学习训出来的:每个场景同时有1.6万到6.4万台虚拟机器人并行训练,一项技能在一块台式机显卡上几个小时就能练好。训练时轮胎的质量、摩擦和尺寸都随机变化,仿真深度图还被刻意加了噪点、丢像素和被机械臂挡住的空白条,好让策略适应真实相机的脏数据。
研究人员发现,看不全轮胎的视觉策略比“全知”的状态策略更谨慎:它学会绕着轮胎走,从侧面接触,让轮胎始终留在镜头里,小幅修正方向。奖励函数一个字没改,这种性格是看不全的处境自己练出来的。
团队把它带到滑板公园、篮球场、车库和办公楼地面四处没有任何外部设备的场地。轮胎从货车后面掉下来侧躺在地,操作员只设一个目标点,Spot站起来走过去,扶起、滚动、拖到终点。篮球场上有人用冰球杆把滚动中的轮胎打翻,动作选择网络立刻切回“扶起”,扶正后继续滚。
问题也摆在台面上:训练时场景里只有一个物体,深度图里任何一团东西,无论是路过的人还是地上的杂物,都可能被当成轮胎;几次测试中,Spot丢下轮胎转去追别的东西。RAI研究所的下一步,是在训练中加入干扰物,让策略学会认出轮胎长什么样。