手心朝下也不掉东西:伯克利团队给机器人灵巧手加了个“防掉落”滤网,掉落次数砍掉75%
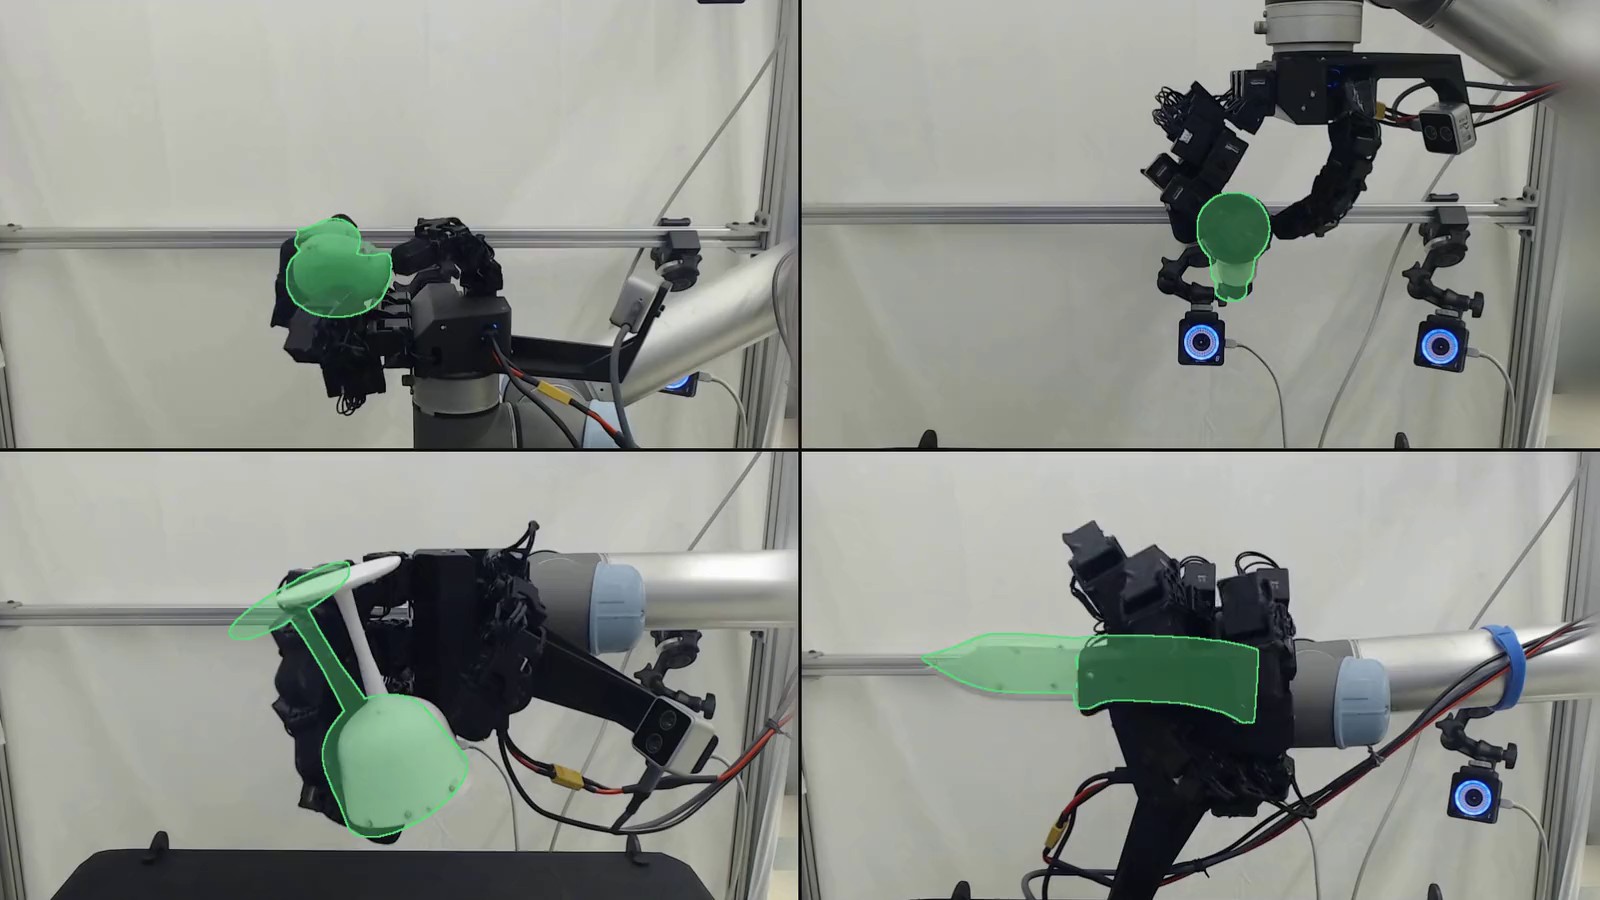
加州大学伯克利分校与戴维斯分校团队发布论文:一只完全在仿真里训练的LEAP灵巧手,能在任意手腕朝向下把物体转到指定位姿,加上学出来的安全过滤器后掉落次数减少75%。
单手捏着东西换姿势,是个走钢丝的活:手指要一边松开一边重新握住,还不能让东西滑掉,手心朝下时更难。加州大学伯克利分校和戴维斯分校的团队,让一只机器人灵巧手学会了这件事,还专门给它加了一道防掉落的保险。
论文10月27日发布在arXiv上,作者包括Ian Chuang、Hiya Shah、Vamsi Chilamkur、Iman Soltani和Claire Tomlin。他们研究的任务叫“手内物体位姿到达”:把物体在手指间移到几乎任何位置和角度,手腕朝哪都行,而且要一个目标接一个目标连续做下去,不只是让物体原地打转。
训练全部在仿真里完成,没有用任何人类示范。团队先生成大量抓取数据,用多样的初始状态和目标练手,再用一套自适应摩擦课程:一开始把仿真里的指尖摩擦调得高得不现实,东西好拿,随着能力提升逐步降到接近真实。他们还测量了真实灵巧手的电机特性放进仿真,训练好的策略不经调整直接搬到真手上,靠动作捕捉或者单个手腕深度相机就能用。
在主任务策略之上,团队另外训练了一个“安全过滤器”。它看不到目标位置,也不因到达目标得分,只负责在尽量少改动原动作的前提下防止掉落,保守程度还能调。论文的说法是:把学任务和学安全分开。
真机测试跑了13.3个小时,覆盖4种物体、6种手腕朝向、4800个没见过的目标,物体是一只真灯泡,以及3D打印的刀、高脚杯和小黄鸭。不加过滤器时,手把物体送到目标2厘米、0.4弧度以内的比例是95.2%;加上过滤器后掉落次数减少75%,到达率仍有91.5%。
这只手还能转动任意姿态下握着的灯泡,扛得住手臂快速摆动和外力推搡;只靠手腕相机时,它能作为一项可移植技能,和预设的手臂动作配合,把灯泡拧进灯座直到点亮。团队公开了整套训练方法,作为研究灵巧系统性能、可靠性与安全的平台。