96台机器人互相“抄作业”:清华联合智元、无问芯穹让失败的机器人去学同伴的成功动作,装手机成功率从79%升到98%
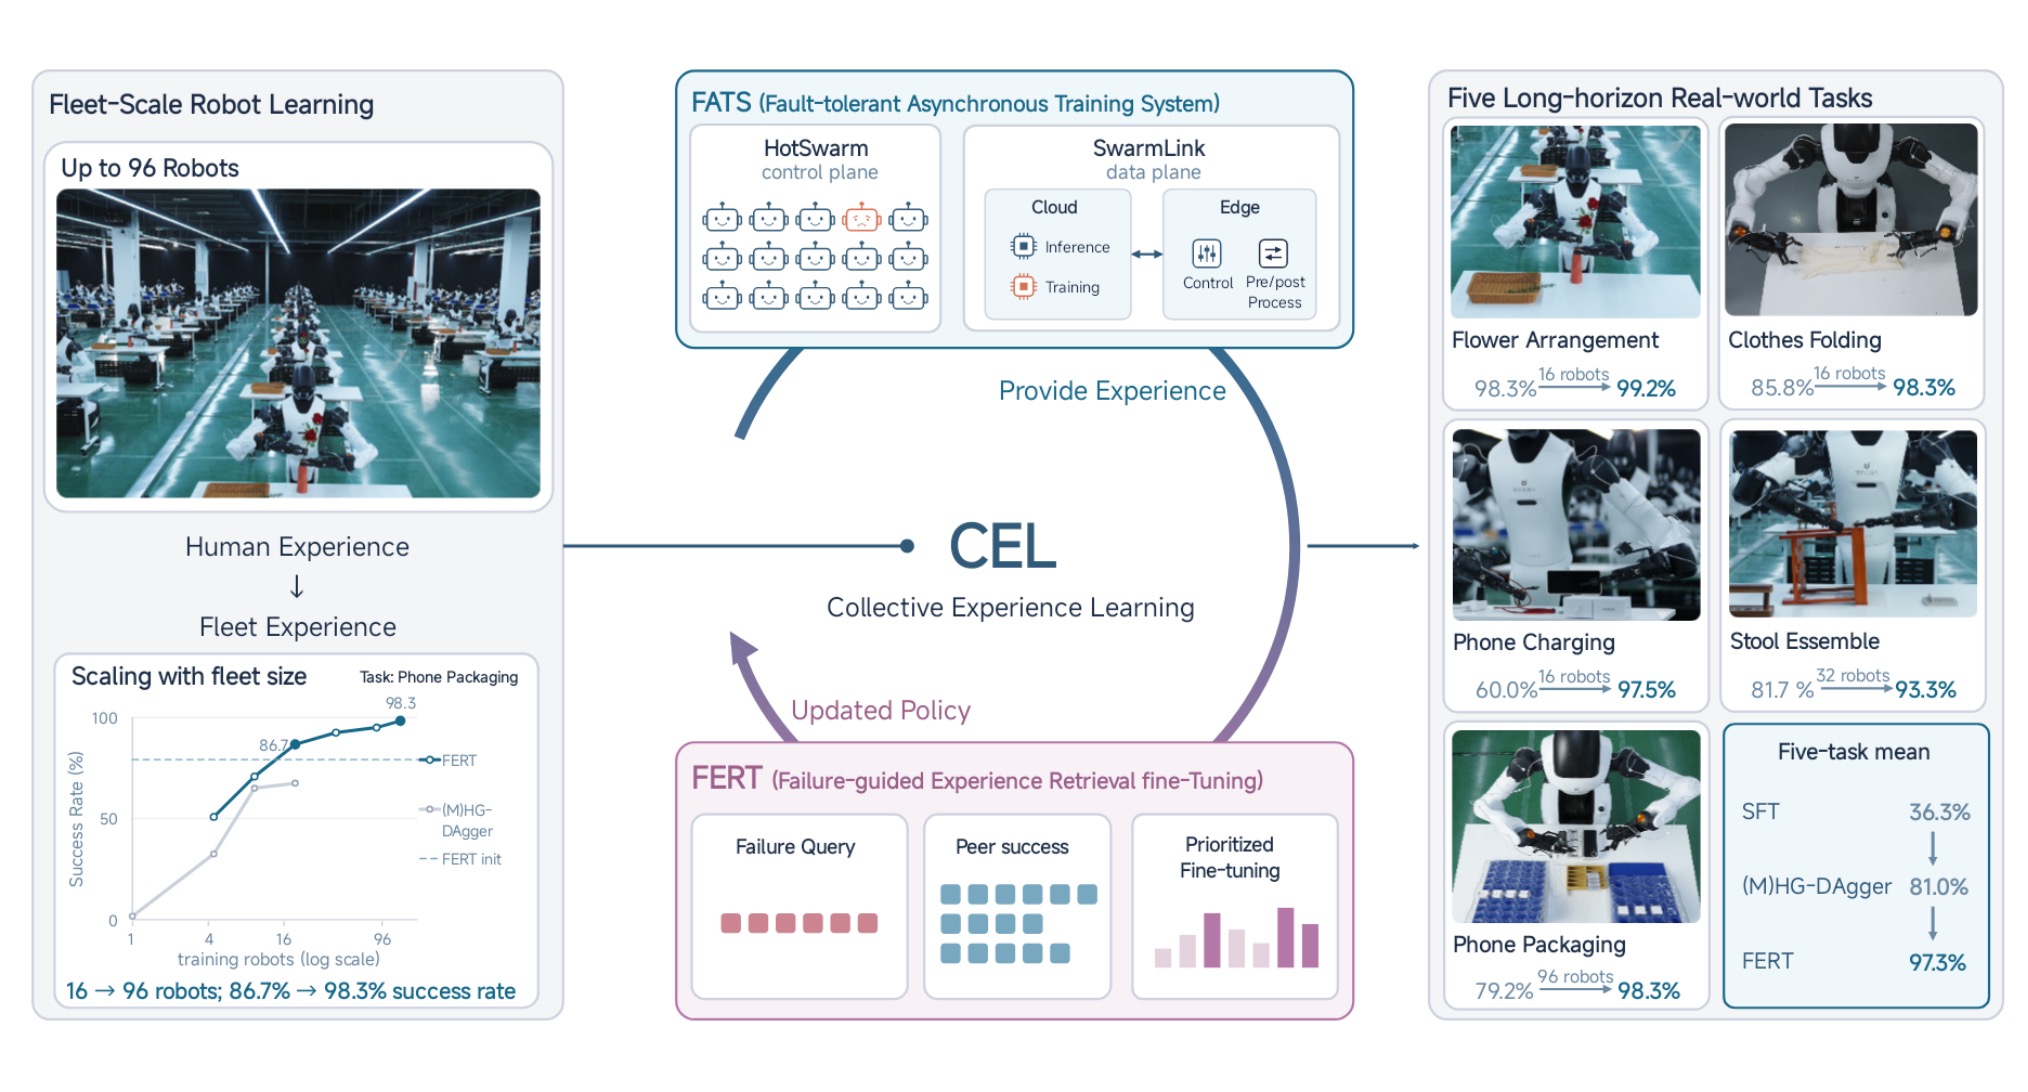
清华大学、智元机器人和无问芯穹提出群体经验学习(CEL):部署中的机器人把各自执行经验汇到一起训练共享策略,再发回全队,不再追加人类示范和纠错;在96台精灵G2上,多步骤手机装盒任务的成功率由79.2%提升到98.3%。
机器人学新动作,通常离不开人一遍遍示范、一次次纠错。机器人越多,这份人工越贵。清华大学、智元机器人和无问芯穹联合发表的新论文换了个思路:让一整队机器人互相借鉴,谁做成了,别人就照着学。
团队把这套范式叫作群体经验学习(Collective Experience Learning,CEL):机器人在干活时产生的执行记录被汇总起来,更新一个共享策略,再下发回整个机群。先用人类示范完成初始化,之后不再收集新的专家示范或纠错动作,操作员只需判断每一轮成功还是失败,并负责复位场景。
核心方法叫失败引导的经验检索微调(FERT):某台机器人失败时,系统拿失败时的情境去成功轨迹库里检索相似片段,优先用那些片段里记录的动作来训练。成功的轨迹被保存进群体经验缓冲区,失败的轨迹只临时充当“检索问题”。
实验在智元双臂机器人精灵G2上进行,共五项真实任务:插花、叠衣服、给手机充电、组装凳子和手机装盒。每项任务都在没有参与训练数据采集的两台机器人上各测60次,共120次。最终五项任务成功率为93.3%到99.2%,平均成功率从多机人类纠错阶段的81.0%提升到97.3%。
机器人越多,效果越好。在需要2到3分钟、多步骤连环摆放的手机装盒任务上,96台机器人一起学习,成功率从79.2%升到98.3%;单看规模,从16台扩到96台,成功率从86.7%升到98.3%,提高11.6个百分点。不过机群太小反而会退步,只用8台机器人训练时,凳子组装和手机装盒的成功率都低于初始策略。
这么多机器人同时在线,出故障是常态。团队为此搭了一套容错异步训练系统(FATS),协调机器人执行、云端推理和策略优化。96台运行期间,平均每22分钟就有一台机器人出状况,网络中断、电量不足、触发关节限位都有,累计有22台受影响;但单台出问题不会让整队停下,故障停机只占全部660机时的1.3%。
论文通讯作者分别来自智元机器人和清华大学。按团队的设想,机器人部署得越多,产生的经验就越多,策略也就越可靠,规模化部署本身成了训练数据的来源。