没人遥控过一秒,宇树G1在没见过的屋子里坐沙发、钻桌底:苹果用仿真数据练出HALO,360次实测成功率91%
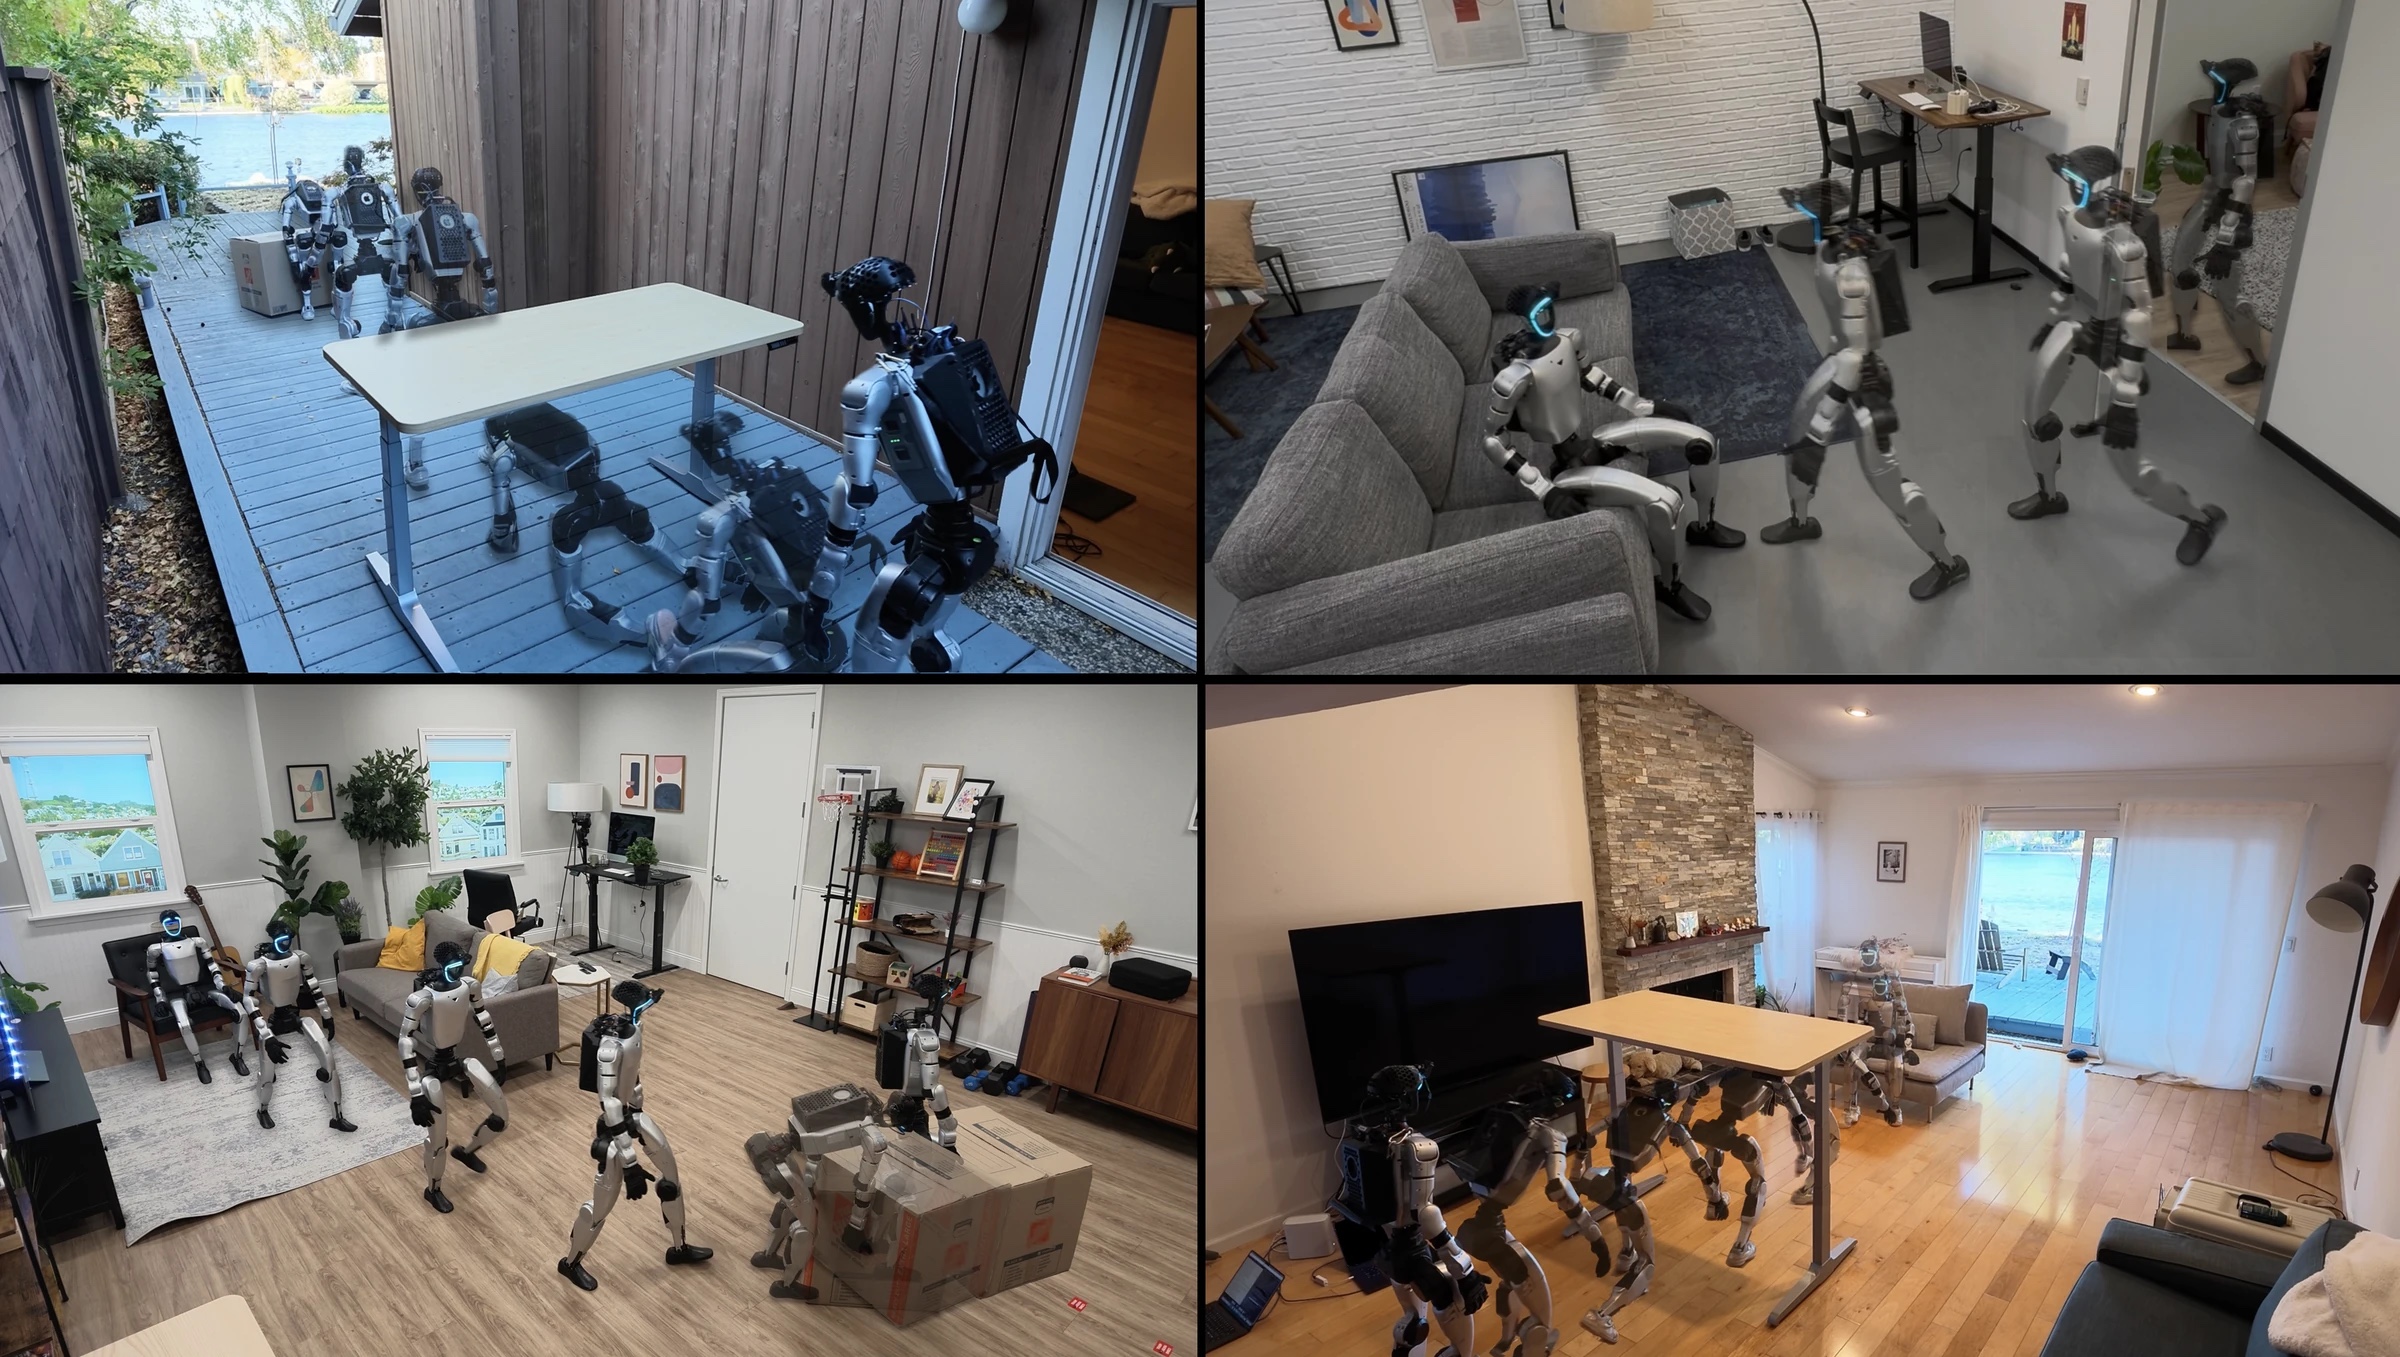
苹果研究团队发布人形机器人系统HALO,训练数据几乎全部在仿真里生成,让一台宇树G1在6个陌生真实环境里完成走向物体、坐椅子、钻桌底、推箱子等6项技能,360次单项测试成功率91%,全部模型在机器人身上运行。
一台宇树G1,在从没进过的客厅、办公室和卧室里,听一句“去椅子上坐下”,自己找到椅子坐下;听一句“把箱子推开”,自己走过去推。训练它的数据里没有一秒钟遥操作,大部分动作是在仿真里生成的。
这套系统叫HALO,是“仿真中学会、在机载运行的人形自主系统”的英文缩写,论文11月4日公开,8位作者全部来自苹果,第一作者Siyuan Hu,最后一位作者是Vladlen Koltun。数据生成、训练和部署代码已经放上苹果机器学习研究团队的GitHub。
团队的出发点是:遥操作和穿戴式动作捕捉,采一小时数据至少要花一小时人工。HALO改成全自动造数据:用动作扩散模型Kimodo按文字描述、路径点和少量关键帧生成全身动作,放进程序化生成的1000个房间里,其中客厅45%、办公室30%、卧室25%,再用英伟达Isaac Sim按机器人自带鱼眼相机的视角做光线追踪渲染,并随机加上模糊、噪点、曝光和色偏。最终得到162698段、约296小时的训练数据,覆盖6项技能。
机器人身上的控制分三层,各跑各的节奏:最上层是一个现成的视觉语言模型,约每2秒把一句指令拆成子任务、判断该往下走还是重试;中间的动作生成模型约每秒3次,看着相机画面规划未来5秒的全身动作;最下层的跟踪策略每秒50次,结合深度图和本体感知,把规划变成29个关节的目标值。
硬件是一台原装G1,只加了两样东西:头部支架上一台OAK-1W广角相机,背上一台装在外壳里的Mac mini(M4 Pro芯片、64GB内存)。Mac mini跑上两层模型,跟踪策略跑在G1自带的英伟达Jetson Orin NX上,全程不拖线。
实测在6个没有预先建图的真实环境里进行,每项技能在每个环境测10次:走向物体92%、坐椅子85%、侧身穿过半开的门93%、蹲身钻到桌下100%、爬过矮桌90%、推箱子88%,平均91%,与100个仿真房间里的平均成功率持平。
把几项技能串起来就难了:先过门再走向物体10次全成;先钻桌底再坐下成功6次;钻桌底、走到箱子旁再推箱子成功5次。消融实验显示,只用1个房间训练时坐椅子成功率是43%,用满1000个房间升到84%;把扩散解码器换成普通回归降到19%;跟踪策略去掉深度图降到74%。
团队在论文里写明,每加一项新技能,仍要有人写提示词、编关键帧;机器人没有触觉,6项技能也都不涉及用手抓取物体。作者提出的下一步,是加入原地转身、四处搜寻这类失败后的恢复动作。