一句话交给AI代理,鸭子机器人的障碍赛道就搭好了:英伟达拿Microduck演示整套仿真训练
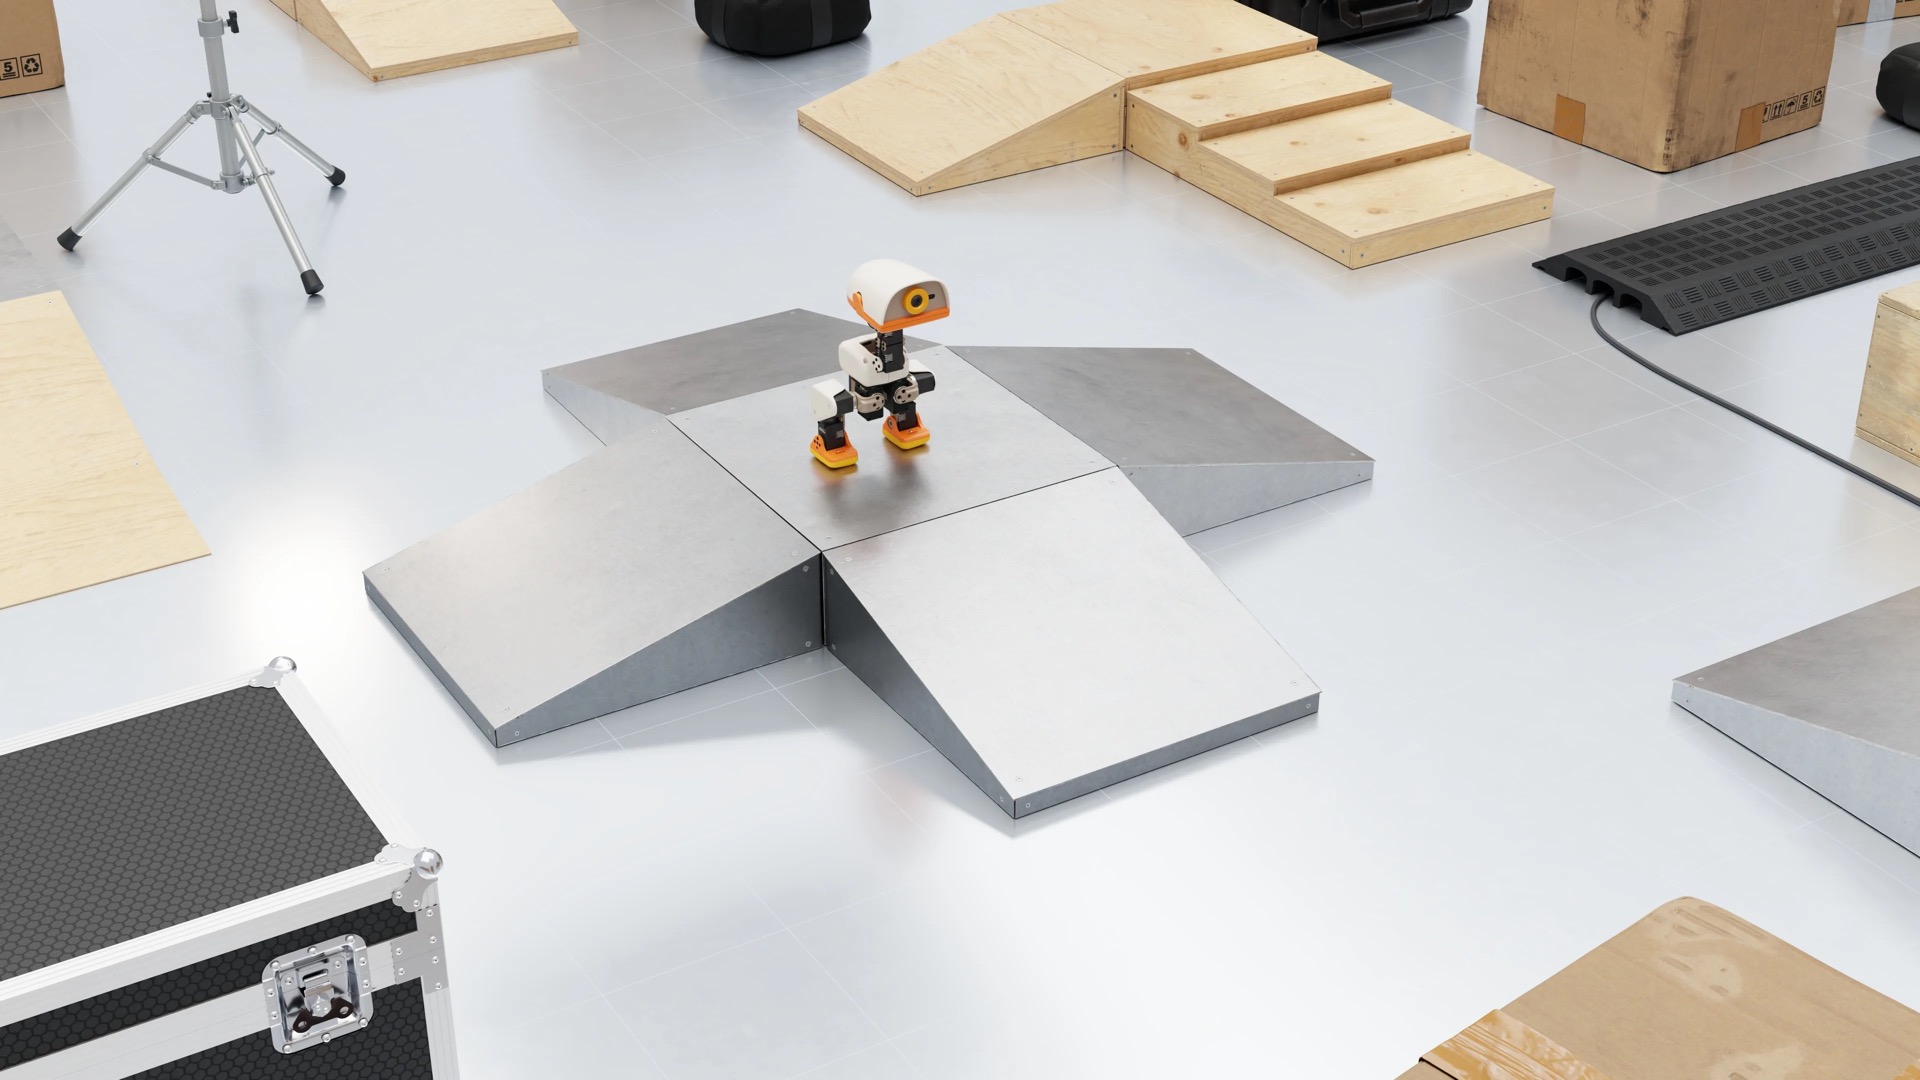
英伟达发布教程,用AI代理把一段文字需求变成Microduck的仿真障碍赛道,再在4096个并行环境里训练它过坡道、保持平衡,最后放回真机上走路。
给机器人搭一条训练用的障碍赛道,过去要人一件件建模型。英伟达10月23日发布的教程里,这件事交给了AI代理:写一段需求,代理出计划、建模型、搭场景,最后训练鸭子机器人Microduck学会过坡道。
据本站此前报道,Microduck是Hugging Face开卖的399美元鸭子机器人,身高25厘米;英伟达随后以129.3亿美元买下了Hugging Face。这次英伟达把它当作参考机型,完整走了一遍从仿真到训练的流程。
第一步在英伟达RTX Spark本地完成:AI代理Hermes和Nemotron 3.5 Bolt把一句文字需求拆成分步计划,先查Microduck的官方资料,再生成一张赛道概念图,从图里清点出坡道、台阶、木箱、橡胶垫等可复用物件,给每件编号、裁出参考图。
第二步交给另一个代理Astra。它先用云端图像编辑把裁出来的小图修清楚,再驱动FreeCAD建出几何结构、用Blender上材质,导出可编辑模型和USD资产。英伟达还提供SimReady Central Library,里面有2000多个可直接用于仿真的OpenUSD资产,不必全部现做。
赛道在Isaac Sim里拼好,物理引擎Newton负责模拟Microduck的移动和平衡。训练用Isaac Lab:一个先在平地上预训练过的行走策略,接着学过弯曲坡道和不平整地面,输入是头部相机的深度图和机器人自身状态,训练在一块RTX PRO 6000 Blackwell工作站显卡上同时跑4096个并行环境。
训练完的策略回到RTX Spark上,在Isaac Sim里检查Microduck能不能发现障碍、调整步伐、走完全程,并记录摔倒、碰撞和卡住的位置。教程最后一张图是一台实体Microduck,用Isaac Lab训练出的行走策略在真实地面上走路。
往真机上迁移,英伟达给的方法是更精确的执行器模型加域随机化,具体步骤放在Hugging Face上的Microduck仿真到真机教程里。英伟达称,这套流程可以换成别的机器人和任务照样使用。