两台电脑合成一台,算力不降:英国Humanoid换上英伟达Jetson Thor,给下一代人形机器人搭“机载大脑”
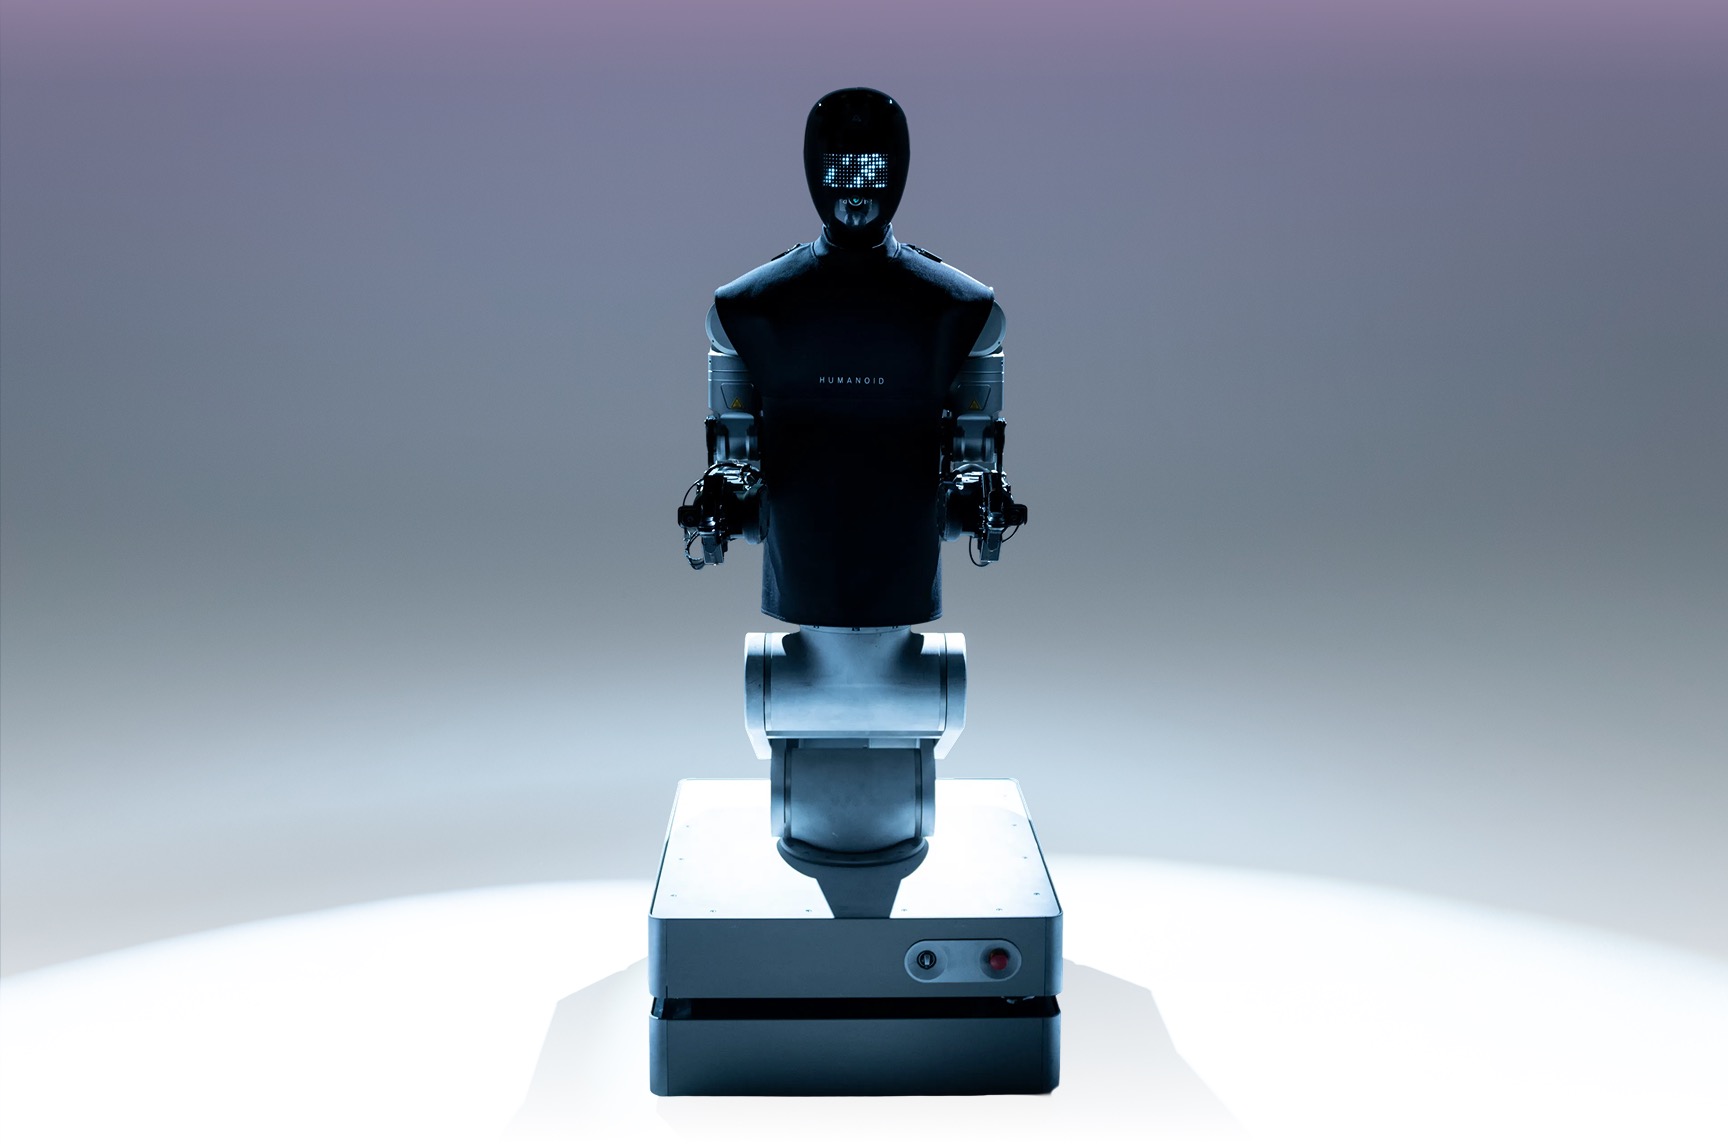
英国人形机器人公司Humanoid扩大与英伟达的合作,为下一代机器人开发高性能机载运行环境;改用Jetson Thor后,机器人上原本的两台计算机合并为一台,算力保持不变,还有继续提升的余量。
人形机器人身上装几台电脑,往往取决于要同时跑多少东西:看路、想动作、控制关节,各占一摊。英国人形机器人公司Humanoid最新的做法是做减法——换上英伟达Jetson Thor后,原本的两台机载计算机合成了一台,算力没有减少,未来还有余量。
Humanoid宣布扩大与英伟达的合作,为下一代机器人开发一套高性能的机器人边缘运行环境,让越来越复杂的AI直接在机器人本体上运行,实时感知、推理并对物理世界做出反应。公司认为,人形机器人从受控环境走向大规模真实部署,离不开这一能力。
这次接入的英伟达技术包括Jetson Thor、Isaac OS、Holoscan传感器桥接(Holoscan Sensor Bridge)和Holoscan SDK,分别负责处理大量传感器数据、在机上运行AI模型,以及协调感知、推理与控制。
Jetson Thor的CPU和GPU共用统一内存,减少了不必要的数据搬运和延迟,不同任务共享算力也更简单。Holoscan传感器桥接则在传感器和AI模型之间开了一条更快的通道:摄像头数据可以直接放进GPU可访问的内存,少了数据拷贝,也减轻了CPU负担。
Isaac OS是一个开放的确定性运行框架,提供以GPU为核心的运行环境,统一调度多个机器人任务;多千兆以太网为传感器数据和指令控制信号提供最高100Gb的带宽。Humanoid表示,这些技术能降低软硬件复杂度,让平台更容易开发、测试和规模化。
两家的合作并非从零开始。Humanoid早期就用英伟达的Isaac Lab和Isaac Sim开放框架训练、仿真模型,再部署到实体机器人上,从训练、仿真到真实运行连成一条工作流。
Humanoid创始人兼CEO Artem Sokolov说:“打造通用人形机器人需要巨大的算力,也需要一种能把感知、AI和控制实时整合在一起的架构。”双方将继续合作,推进下一代机器人在更复杂真实场景中的应用。