人形机器人怎么学会走路?Asimov把训练代码整套开源了
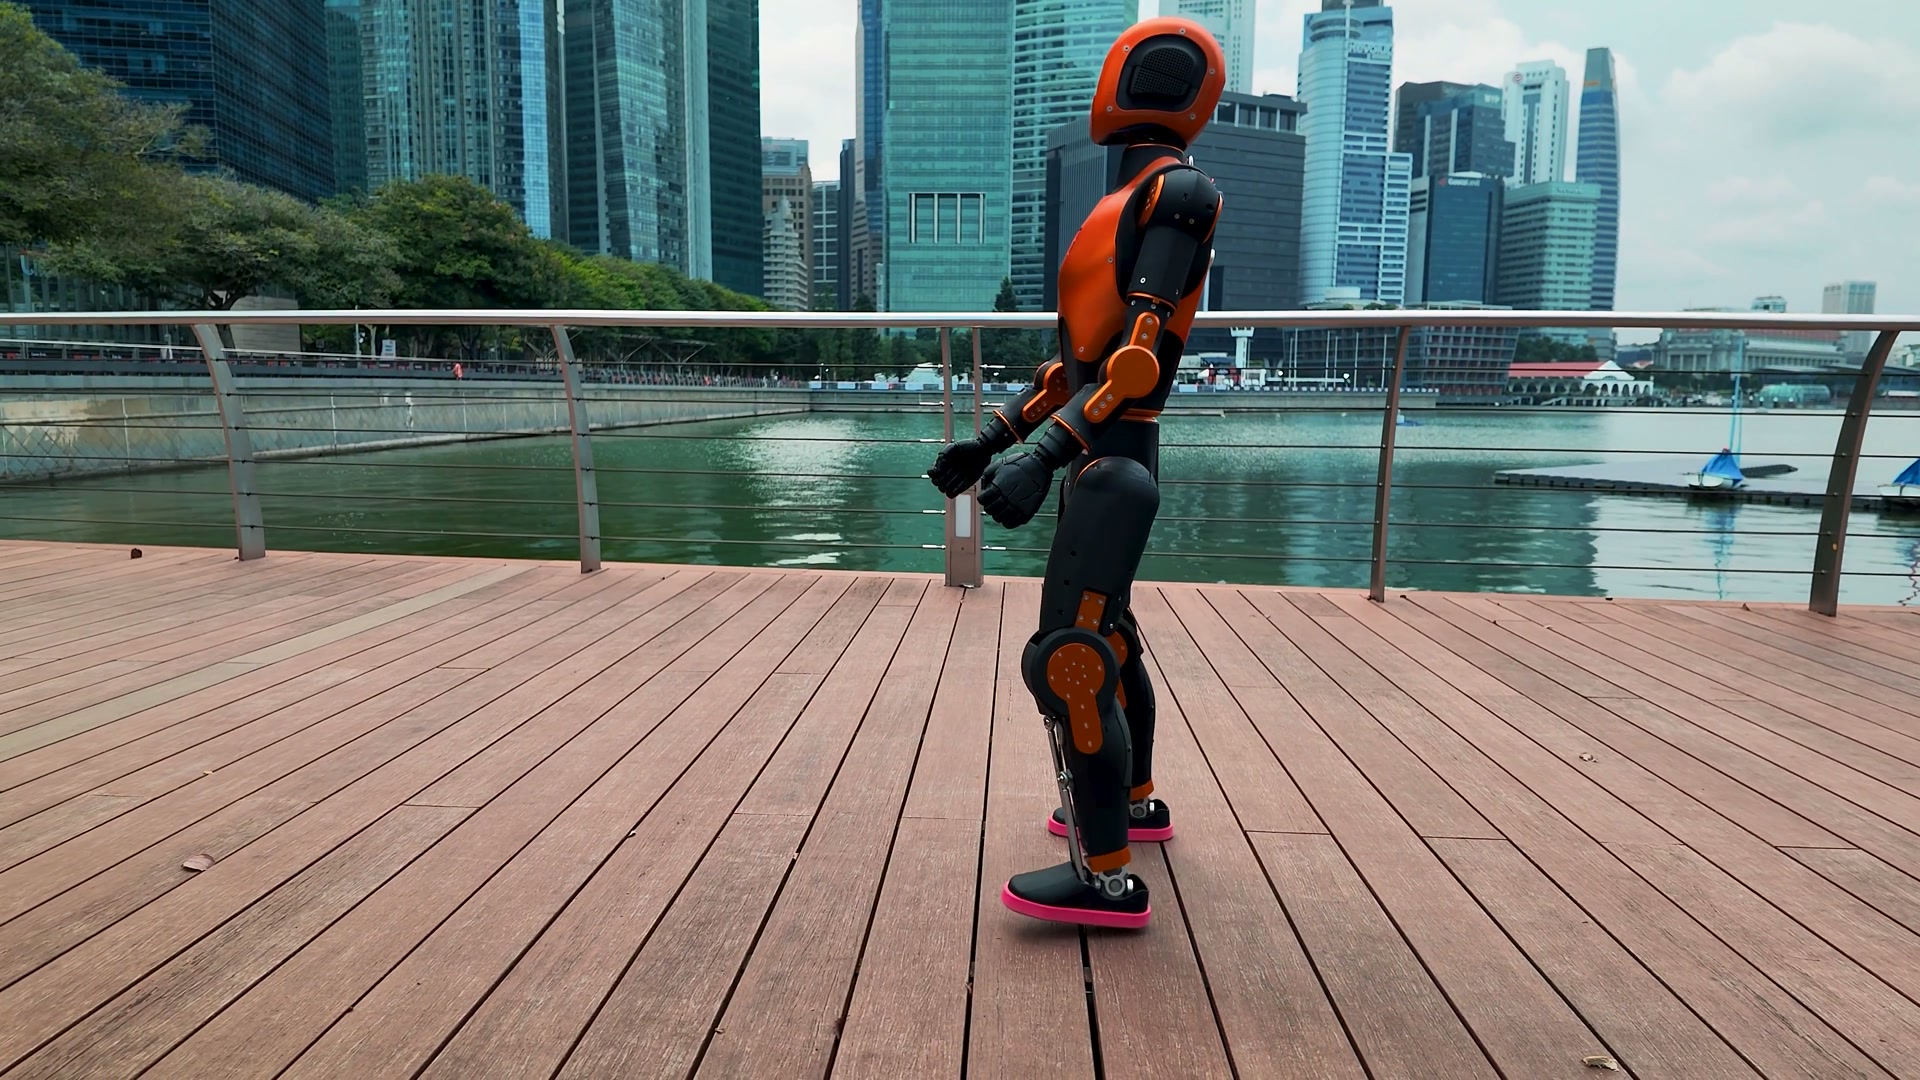
开源人形机器人Asimov 1的开发团队Menlo Research 9月25日开源了它的行走策略和训练代码,包括奖励函数、按真机调好的执行器参数和域随机化设置,基于英伟达Isaac Lab,采用BSD-3-Clause许可证。
一台人形机器人从摔跤到走稳,中间那套训练方法通常是公司最不愿意拿出来的东西。9月25日,Asimov 1的开发团队Menlo Research把它整套公开了:行走策略连同训练代码,一起放上GitHub。
公开的内容包括基于英伟达Isaac Lab的训练框架、奖励函数定义、按真机调校过的执行器配置,以及域随机化设置。奖励函数决定机器人“走对了”该加分、打滑或动作突变该扣分;域随机化则在仿真里故意改变脚底摩擦、关节初始位置和执行器增益,再加上推搡干扰和带噪声的传感器读数,让学出来的步态不只在理想仿真里成立。
训练算法支持强化学习的PPO,团队推荐的配置再叠加对抗运动先验(AMP),用参考动作引导机器人走得更像人。机器人配置文件里逐个关节写了力矩上限、刚度、阻尼、摩擦和执行器延迟,硬件改了,开发者可以在这里同步改仿真参数。
上手门槛写得很清楚:官方给出一条约10分钟就能在RTX 4090上跑完的小规模测试命令;复现基线策略时用4096个并行仿真环境,官方在A6000和RTX PRO 6000上训练,也支持多卡分布式训练。代码仓库采用BSD-3-Clause许可证,可商用。
团队的原话是:“我们迈出了第一步,接下来由你来建造。”官方建议开发者拿这套代码去适配硬件改动、尝试不同步态,或者往上叠新能力。团队还计划办社区直播,在真实的Asimov 1上测试开发者提交的策略。
Asimov 1本身就是按开源路线做的人形机器人:身高1.2米、体重35公斤,单臂额定负载5公斤、峰值15公斤,机载计算是树莓派5加Radxa CM5。整机的物料清单、CAD和仿真文件此前已经公开,DIY套件现在官网标价2万美元,预付499美元定金排队,官方估计组装约需20小时。
硬件图纸、仿真环境、行走策略和训练代码都放出来之后,想做人形机器人研究的小团队,第一次能从一台真机的完整软硬件栈起步,而不是从零写一个会走路的控制器。