展台上让观众随便踢:萝博派对把新人形RP1带到IROS,还要把整套软硬件开源
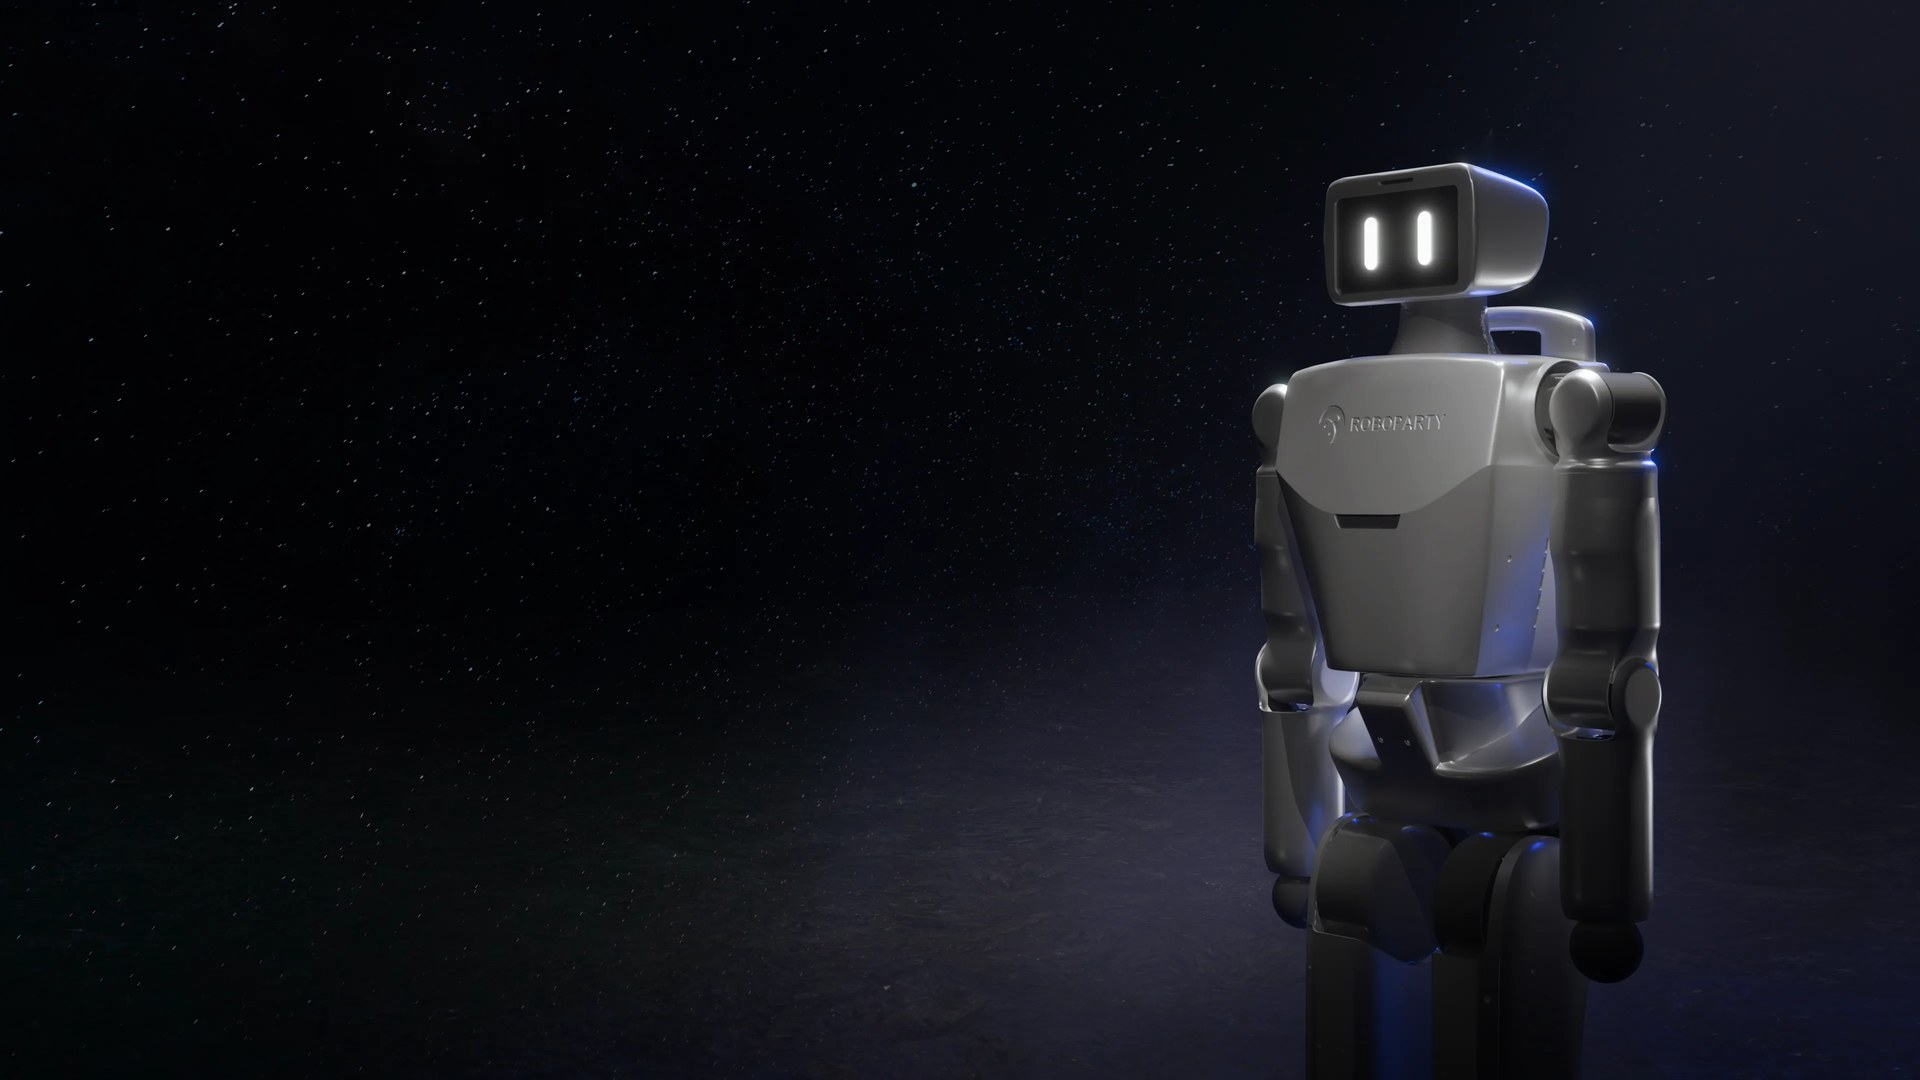
萝博派对9月28日在匹兹堡IROS 2026首次公开新款双足人形机器人RP1,关节峰值扭矩最高160牛·米,现场让观众推踢测试抗扰恢复;公司计划10月公布开源路线图,四季度晚些时候推出更大范围的软硬件发布和量产计划。
在IROS的展台上,萝博派对干脆让观众动手:随便推、随便踢自家新款人形机器人RP1。被推被踢之后,RP1很快调整姿态,重新站稳。
RP1全名ROBOTO 01,9月28日在匹兹堡举行的IROS 2026上首次公开亮相。它面向研究人员、教育者、机器人开发者和具身智能团队,萝博派对把它定位为“全球首款高性能全栈开源双足人形机器人”。
硬件上,RP1的关节峰值扭矩最高达到160牛·米,关节模组Romomo和机械结构都是自研,配实时运动控制系统。展会现场,它演示了连续运动、受扰后恢复平衡和摔倒后爬起。
这些动作背后是萝博派对的研发底座PartyOS,里面集成了UFO框架。UFO是一套无监督强化学习训练框架,让机器人不必完全依赖预先编好的动作轨迹,也能学会技能切换、抗扰恢复和摔倒恢复。
RP1的前身是ROBOTO ORIGIN(RPO)。萝博派对在2026年1月把RPO完全开源,这个项目在GitHub上已收获超过2500颗星,仓库里有机械和电子设计、ROS2部署框架、强化学习训练代码、仿真模型和固件,萝博派对自己编写的部分采用GPLv3协议。
萝博派对说的“全栈开源”不只是放出机械图纸:除了本体和关节模组,还计划逐步开放运动控制系统、仿真环境、SDK、训练工具和PartyOS。创始人Yi Huang说:“人形机器人不应该是只有少数团队能造、其他人只能在旁边看的封闭系统。”
据本站此前报道,9月Asimov也把自家人形机器人学走路的训练代码整套开源。萝博派对计划在10月公布RP1开源路线图的更多细节,四季度晚些时候推出更大范围的软硬件发布和量产计划。