只有1克重,却能按厘米控制跳多高:华盛顿大学的跳跃机器人扔掉了弹簧
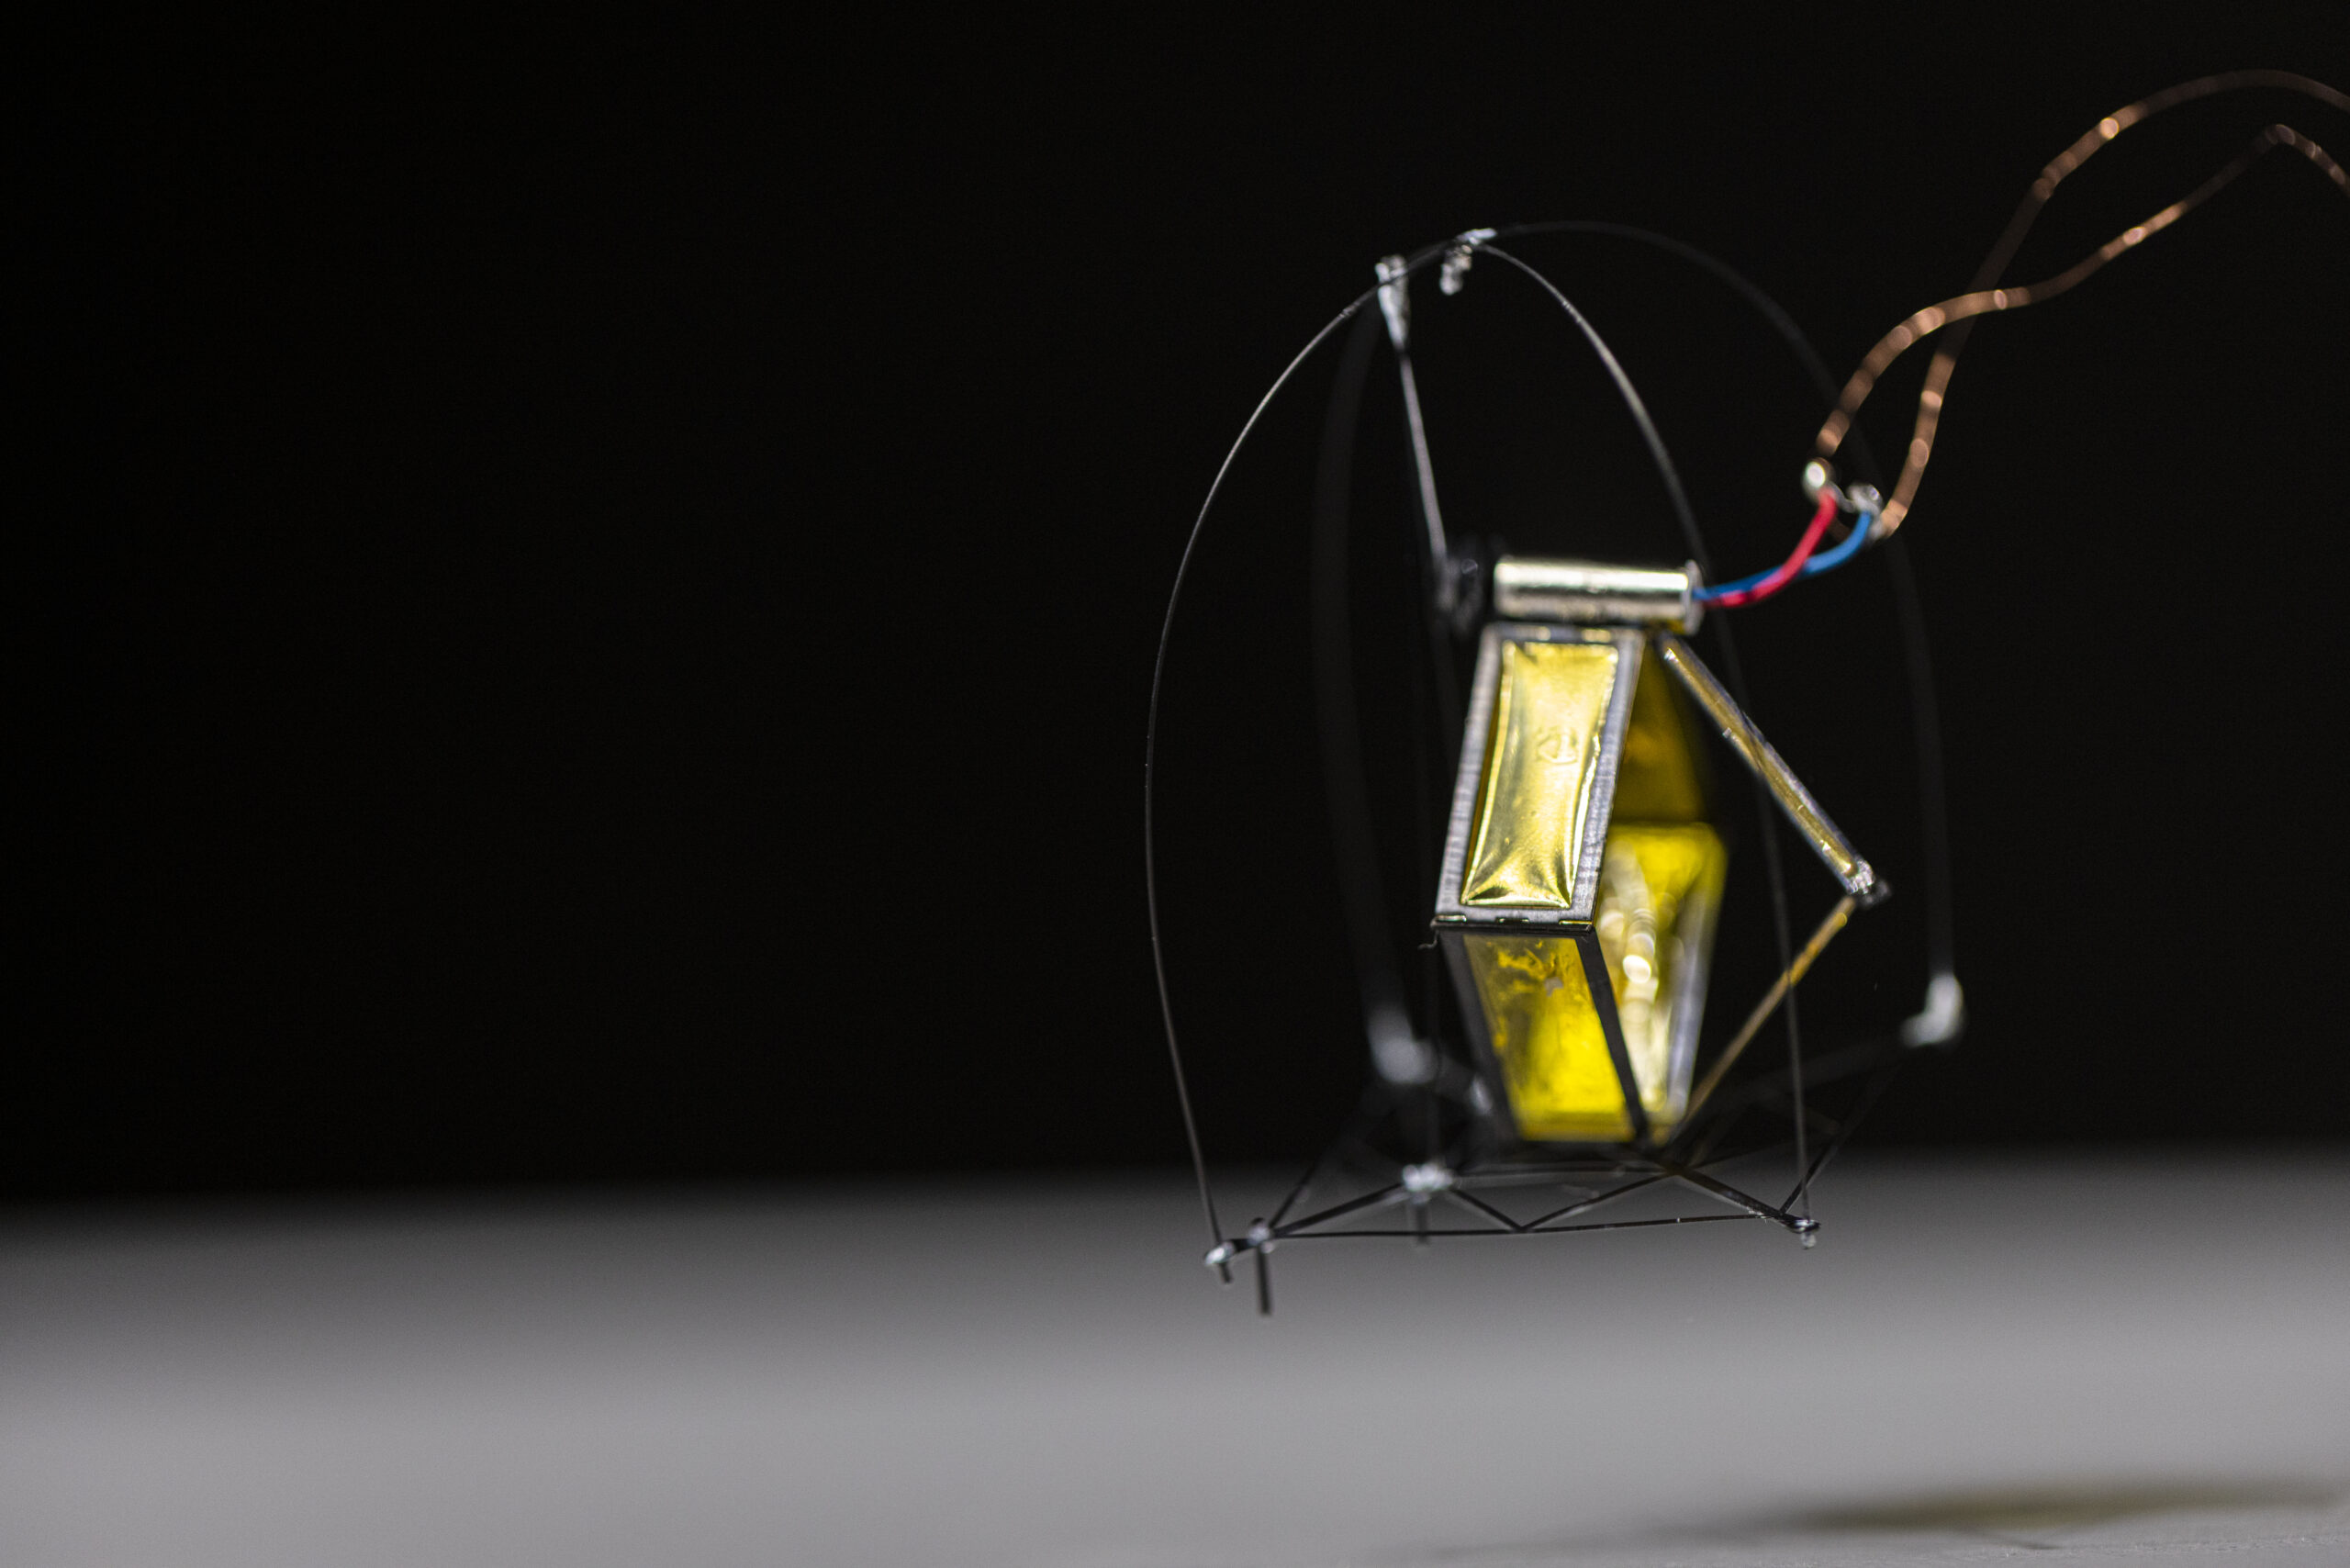
美国华盛顿大学团队研制出约1克重的跳跃机器人DirectHop,能以厘米级精度控制跳跃高度、跳上一级标准台阶,落地后自己翻正再跳,成果将于9月30日在IROS大会发表。
空中的无人机越来越多,但论省电,跳着走更划算。华盛顿大学团队介绍,跳跃是昆虫和两栖动物常用的移动方式,能效比飞行高出将近两个数量级:蚊子要一直耗能才能悬停,跳蚤只在起跳那一下用力。
基于这个思路,团队做出了DirectHop——一台约1克重、能放在手心里的跳跃机器人。它能连续跳多次,跳得足以越过一级标准台阶,并能以1厘米的精度跳到指定高度;落地后它会抽动几下把自己翻正,准备下一跳。
资深作者、华盛顿大学机械工程副教授索耶·富勒(Sawyer Fuller)说,跳跃机器人最难的三道关是:能调节跳多远、能自己翻正、能反复装填连续起跳。DirectHop用一套全新设计把三道关都过了。
关键在于去掉弹簧。多数跳跃机器人模仿跳蚤,靠压缩再释放弹簧发力,跳得远,却是“全有或全无”,很难控制距离,而且弹簧和锁扣在微小尺度上很难制造。第一作者、机械工程研究助理Hanquan Wang说,团队发现一个很小的电机加速够快,可以像青蛙腿部肌肉那样直接驱动起跳;调节电机电流,就能让机器人跳出指定的距离。
具体结构是:电机通过一段钓鱼线连在一座“塔”上,电机加速时快速收线、沿塔向上爬,把整个机器人带离地面,三条铰接腿随之展开。机器人在空中容易翻滚,所以加了一个防滚架;侧躺落地后,让电机沿塔回落改变重心,机器人就能滚回脚着地的姿态,成功率90%。这个翻身设计的灵感来自箱龟。
现在的样机靠导线供电,也无法转向。团队正在做的改进包括:机载太阳能电池和电池、原地旋转用的振动电机、调节起跳角度的可收放小脚,以及用于导航的机载摄像头和电子元件。富勒说,目标之一是全自主爬楼梯:摄像头看台阶、算出要跳多高、调整位置、起跳、翻正,再重复。
Hanquan Wang估计,一台功能完整的DirectHop成本大约10美元,可以作为大型昂贵机器人的半一次性补充,一次放出100台甚至1000台,丢几台也不影响完成任务。团队设想的场景包括在炼油厂查找气体泄漏、在农场监测用水和施肥,甚至探索其他星球。研究将于9月30日在国际智能机器人与系统大会(IROS)上发表。