做AI视频的Runway跨界造机器人大脑:Praxis-1主要看网上视频学干活,还要开源权重
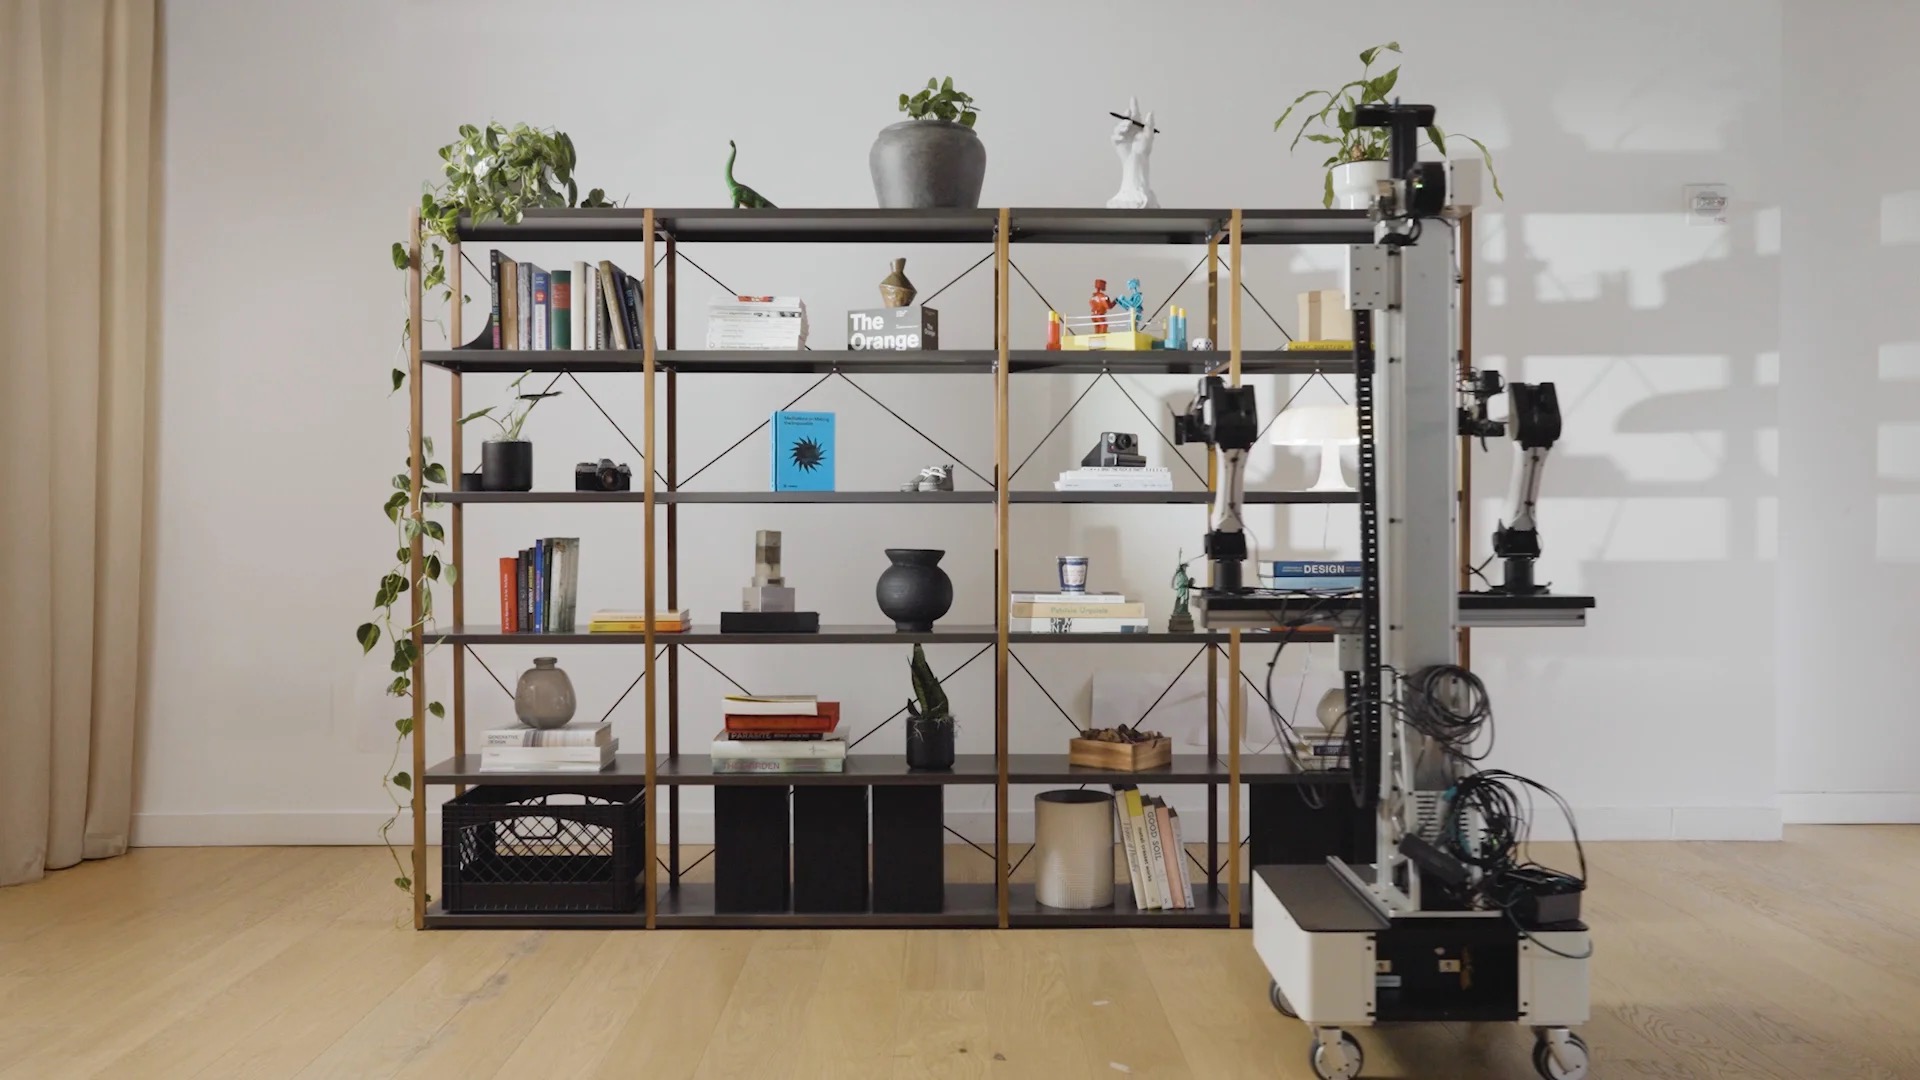
以AI视频生成出名的Runway发布机器人模型Praxis-1,主要从第三人称视频而不是机器人示教数据中学习操作,已交给Noble Machines、Standard Bots和Ultra在各自硬件上测试,计划未来几个月公开发布并开放权重。
一家做AI视频生成的公司,开始给机器人造大脑。Runway发布了Praxis-1,称它是公司第一个开放权重的“世界动作模型”,用的是和自家通用世界模型相同的大规模视频预训练,再把这些“看视频学到的东西”转成控制真实机器人的动作。
Runway想绕开的是机器人数据太少的问题。训练通用的机器人策略,需要大量靠人遥控机器人采集的示教数据,又贵又慢;而人们每天拍摄上传的日常视频,比任何机器人实验室能采到的都多。Praxis-1主要从第三人称视频里学习,Runway称它因此已经知道物体怎么动、一件事做到一半是什么样子。
Runway给出的一组实验对比:在同样的微调之后,只用网络视频从头预训练的模型,最终放置误差为16.1厘米;用机器人遥操作视频从头预训练的模型为16.0厘米,两者基本持平。Runway还称,随着预训练视频规模扩大,策略表现持续提升。
另一个数字是0.95:Runway称,在它的世界模型里模拟机器人策略,与真实世界结果的相关系数达到0.95,成本低于基于三维重建的仿真方法。
Praxis-1已经训练过从拿起易拉罐这样的简单抓放,到装礼品袋这类处理软性物体的任务。Runway官方演示中,一台双臂移动机器人走到书架前,找到目标书本并把它放回原处。
目前Noble Machines、Standard Bots和Ultra三家早期合作方正在各自的硬件上运行Praxis-1。Runway首席技术官Kamil Sindi说,一个模型只需少量微调,就能在双臂机械臂到人形机器人等差别很大的本体之间迁移。
Runway成立于2018年,总部在纽约布鲁克林,此前推出过文生视频模型Gen-4.5和通用世界模型GWM-1。公司计划在未来几个月公开发布Praxis-1,并以开放权重而非闭源模型的方式提供,Sindi称开放权重能给硬件开发者现在没有的灵活性和控制权。