机械臂界的通用底座被买走了:高通收购 PickNik,MoveIt 承诺继续开源
高通将收购 MoveIt 背后的公司 PickNik,消息 9 月 22 日在加拿大多伦多的 ROSCon 大会上公布。MoveIt 是机器人手臂运动规划事实上的标准,项目有 560 多位代码贡献者、40 个代码仓库、6700 个 GitHub 星标。PickNik 创始人承诺 MoveIt 1 和 2 保持现有开源协议、保持不绑定硬件。
教全世界机械臂怎么动的那套软件,换了东家。9 月 22 日,在加拿大多伦多举行的 ROSCon 大会上,PickNik 与高通旗下 Qualcomm Technologies 宣布达成收购协议。PickNik 是 MoveIt 的主要维护方,MoveIt 则是机器人手臂做运动规划(motion planning,算出手臂从 A 点到 B 点怎么走才不撞到东西)时最常用的开源框架。
这套软件在行业里的分量,可以用几个数字看出来。MoveIt 项目至今有 560 多人贡献过代码,横跨 40 个代码仓库,6700 个 GitHub 星标、4400 次 fork(把别人代码复制一份自己改)。两篇主要论文合计被引用超过 1700 次,文档网站的累计访问者超过一百万人。过去十五年里学过机械臂操作的人,大概率碰过它。
MoveIt 的出身要追到 Willow Garage——那家 2014 年关门的机器人公司,也是 ROS(机器人操作系统)的发源地。创始人戴夫·科尔曼(Dave Coleman)说,Willow 时代的很多软件没能活下来,MoveIt 活了下来,是因为几个人决定把它维护下去。他 2015 年创办 PickNik,起点只是帮企业用好 MoveIt 的咨询铺子;MoveIt 2 的开发资金来自欧盟 ROSin 计划、美国 SBIR 计划以及 Acutronic Robotics 等多方。
科尔曼给出的卖身理由是硬件。他的判断是:跑在机器人身上的大模型必须在本机实时算完、还要卡在有限的功耗里,不能指望送去数据中心或者靠网络来回传——一旦这样,很多最难的 AI 问题就不再是纯软件问题,而是软硬件要一起设计的问题。与其等芯片做好了再去适配,不如坐到设计芯片的人旁边。
对开源社区最敏感的那部分,公告里给了明确承诺:MoveIt 1 和 MoveIt 2 维持现有开源许可证,路线图继续由社区主导;MoveIt 保持硬件无关(hardware agnostic,不绑定某家芯片或某个品牌的机器人);PickNik 现有客户的支持不变。科尔曼还提到,双方都是开源机器人联盟(Open Source Robotics Alliance)的创始成员,高通会继续投入 ROS 和 MoveIt。
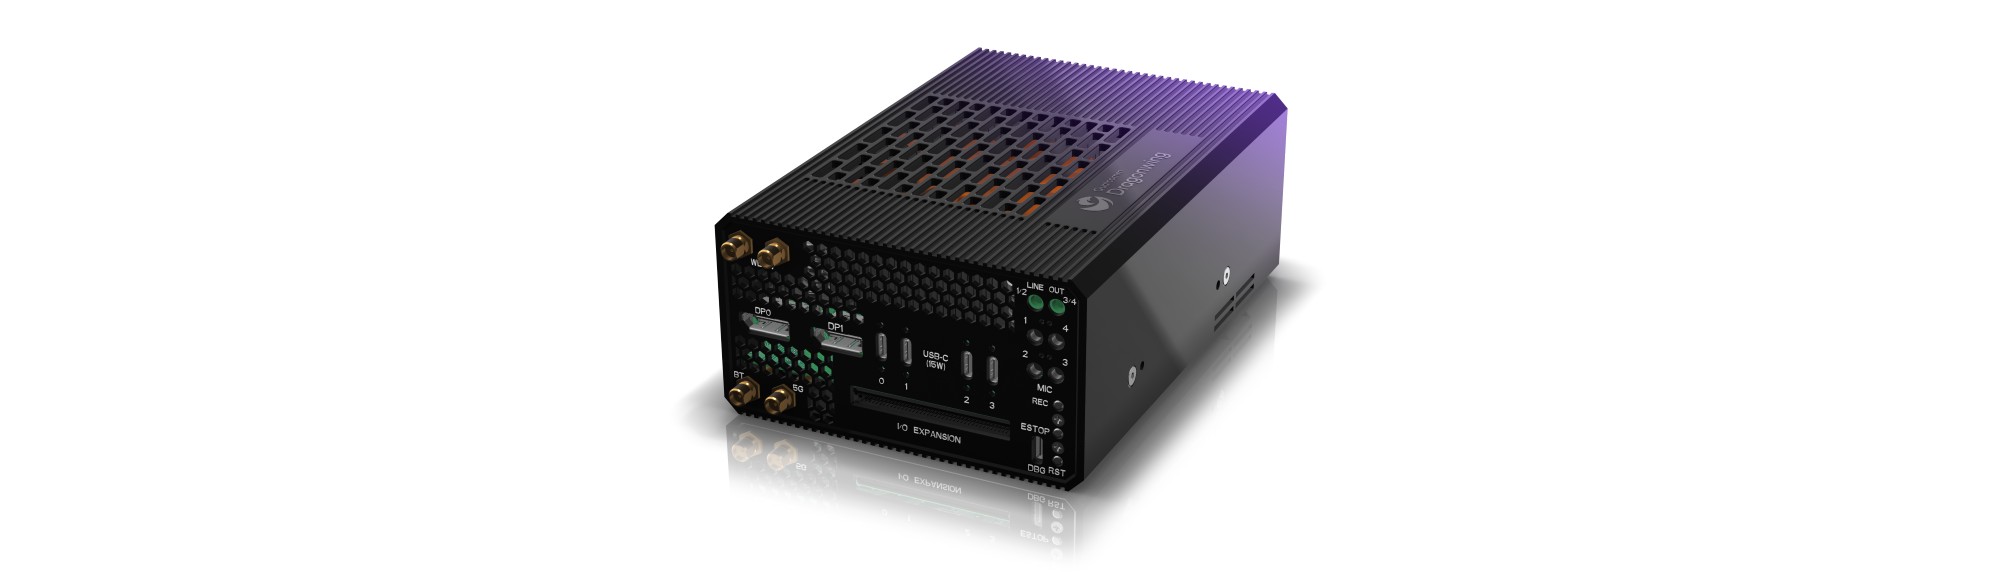
他也列出了高通近年在开源硬件与工具链上的几笔收购作为背书:Arduino、Modular、Edge Impulse、Foundries.io。高通面向机器人的产品线叫 Dragonwing,今年 1 月发布过覆盖家用机器人到全尺寸人形的一整套机器人技术。
MoveIt 现在的运行场景相当杂:美国航天局的任务、外科手术机器人、仓储物流、3D 生物打印、细胞治疗生产、食品加工消杀、草莓采摘、机场行李分拣、卫生间清洁和洗车,都在 ROS 2 加 MoveIt 上跑。科尔曼说,接下来要解决的是让学习型模型在这些地方也能同样可靠地工作,而那是和过去十年不同的工程问题。
同一场 ROSCon 上,英伟达发布了 Isaac ROS 5.0,把 AI 智能体引入机器人开发流程(本站此前报道)。一边是 GPU 厂商往 ROS 生态里推工具,一边是手机芯片巨头直接把 ROS 生态里的老牌维护方买下来,两家的落点都在同一个位置:机器人身上那块算力。