宇树G1下地摘秋葵:日本团队用70天把人形机器人带进真实农场,室内抓取20次成功16次
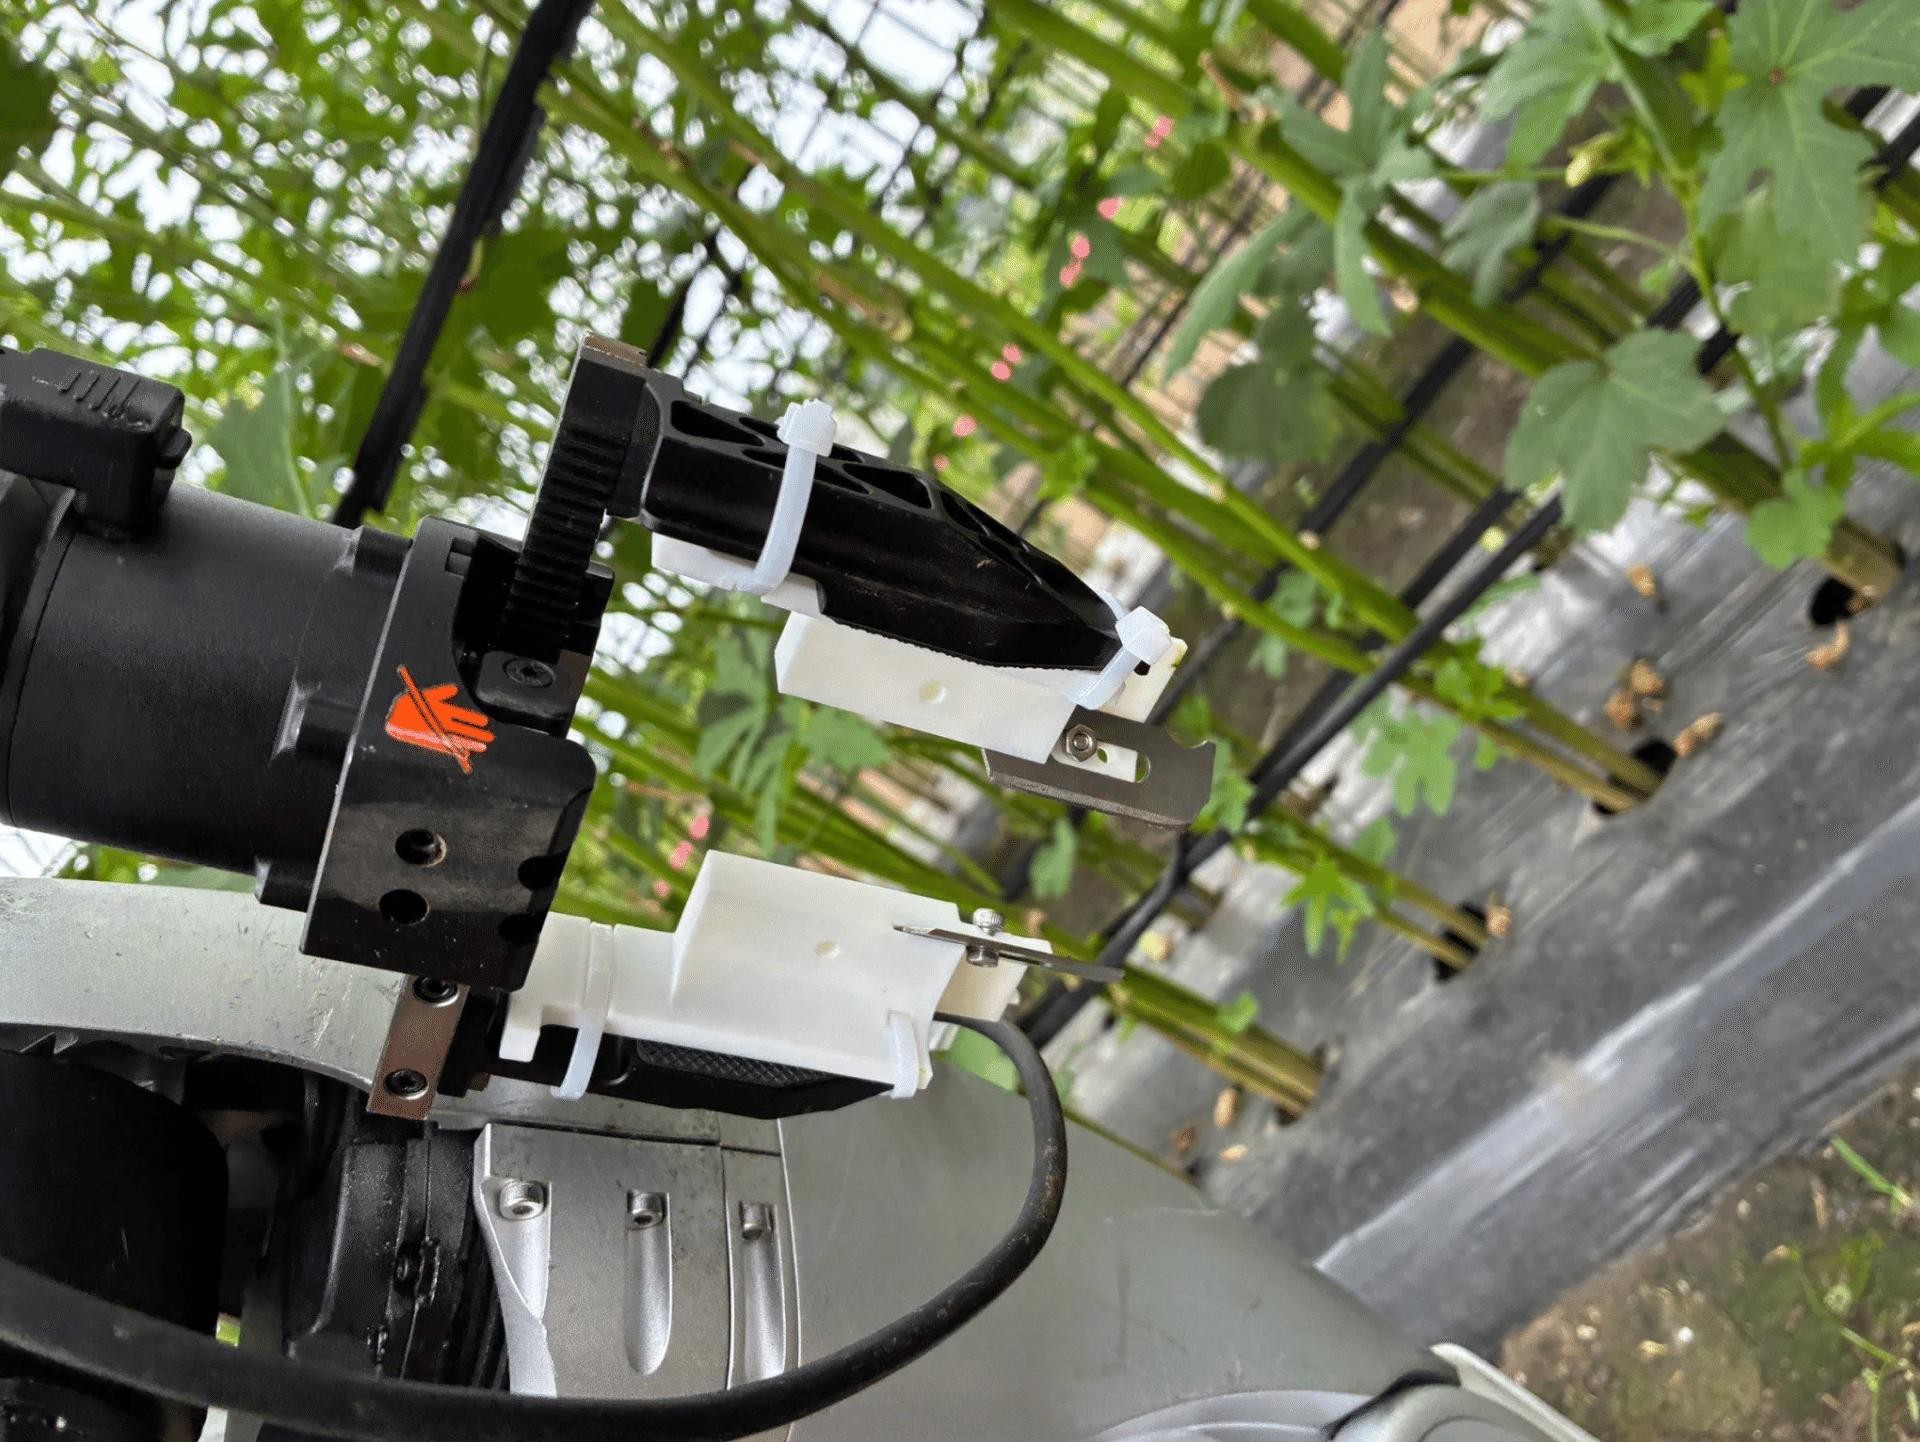
日本初创公司Orboh与丰田车体研究所联合实证,让宇树Unitree G1在鹿儿岛一处真实出货的秋葵田里自己找到秋葵、伸手夹住,从零开发只用了70天。
人形机器人从展会走进田间,这次是去摘秋葵。9月29日,总部位于福冈县北九州市的日本初创公司Orboh发布实证报告:今年6月到9月,它与丰田车体研究所联合实证,把一台宇树Unitree G1带进鹿儿岛县一处真实出货的秋葵农场,机器人在户外田里自己识别秋葵、伸手把它夹住。
这不是实验室里的整齐布景。风会吹动作物,日照会改变画面亮度,叶子还会挡住果实。从识别、接近到夹取,整套动作是从零搭起来的,开发只用了70天。
机器人的收获流程设计为:沿着垄沟边走边找秋葵,找到后伸出右手,用切刀夹住茎秆,再把果实放进挂在左臂上的篮子,然后走向下一个。户外田里,它成功识别并夹住了随机生长的秋葵;在室内模拟环境中,抓取成功率为20次中成功16次。
Orboh也把没做到的地方写了出来:切割刀具在实证期内没有完成打磨,还做不到真正用刀切下茎秆收获。户外试验时临时换装了一次性筷子,结果夹得太用力,把果实夹断了,力度控制是下一步要解决的问题。
硬件上,G1胸口装了一台ZED-M双目相机,右手是Dex1-1手爪加切刀附件,左臂挂着收获篮,背后背着Jetson Orin 64GB计算单元和电池。软件上,识别秋葵用专门微调过的YOLO模型,位置靠双目相机的3D点云估算,手臂动作用逆运动学计算,只有最后一步的精细对位交给扩散策略(Diffusion Policy)模型。Orboh总结说,最管用的经验是把交给AI的范围收到最小,其余部分用传统控制固定下来,这样既省数据又更安全。
为什么用人形而不是专用收割机?Orboh的解释是,过去的收获自动化要么按机器人改造大棚布局,要么为单一作物单一动作造专机;人形机器人和人一样的身形,可以直接用为人设计的田地,垄宽、果实高度和通道都不用改。日本农林水产省2025年农林业普查显示,个人经营体的核心农业从业者为103.6万人,平均年龄67.7岁,65岁以上占69.6%。
Orboh把自己定位为“人形机器人版的前线部署工程师”,派工程师进驻客户现场落地机器人,下一步打算把这次在农场摸索出的开发方法搬到工厂和建筑工地。实证中采集的轨迹数据集和验证用的仿真环境已在Hugging Face等平台公开。