世界模型Odyssey-3:几十小时数据教会人形干活
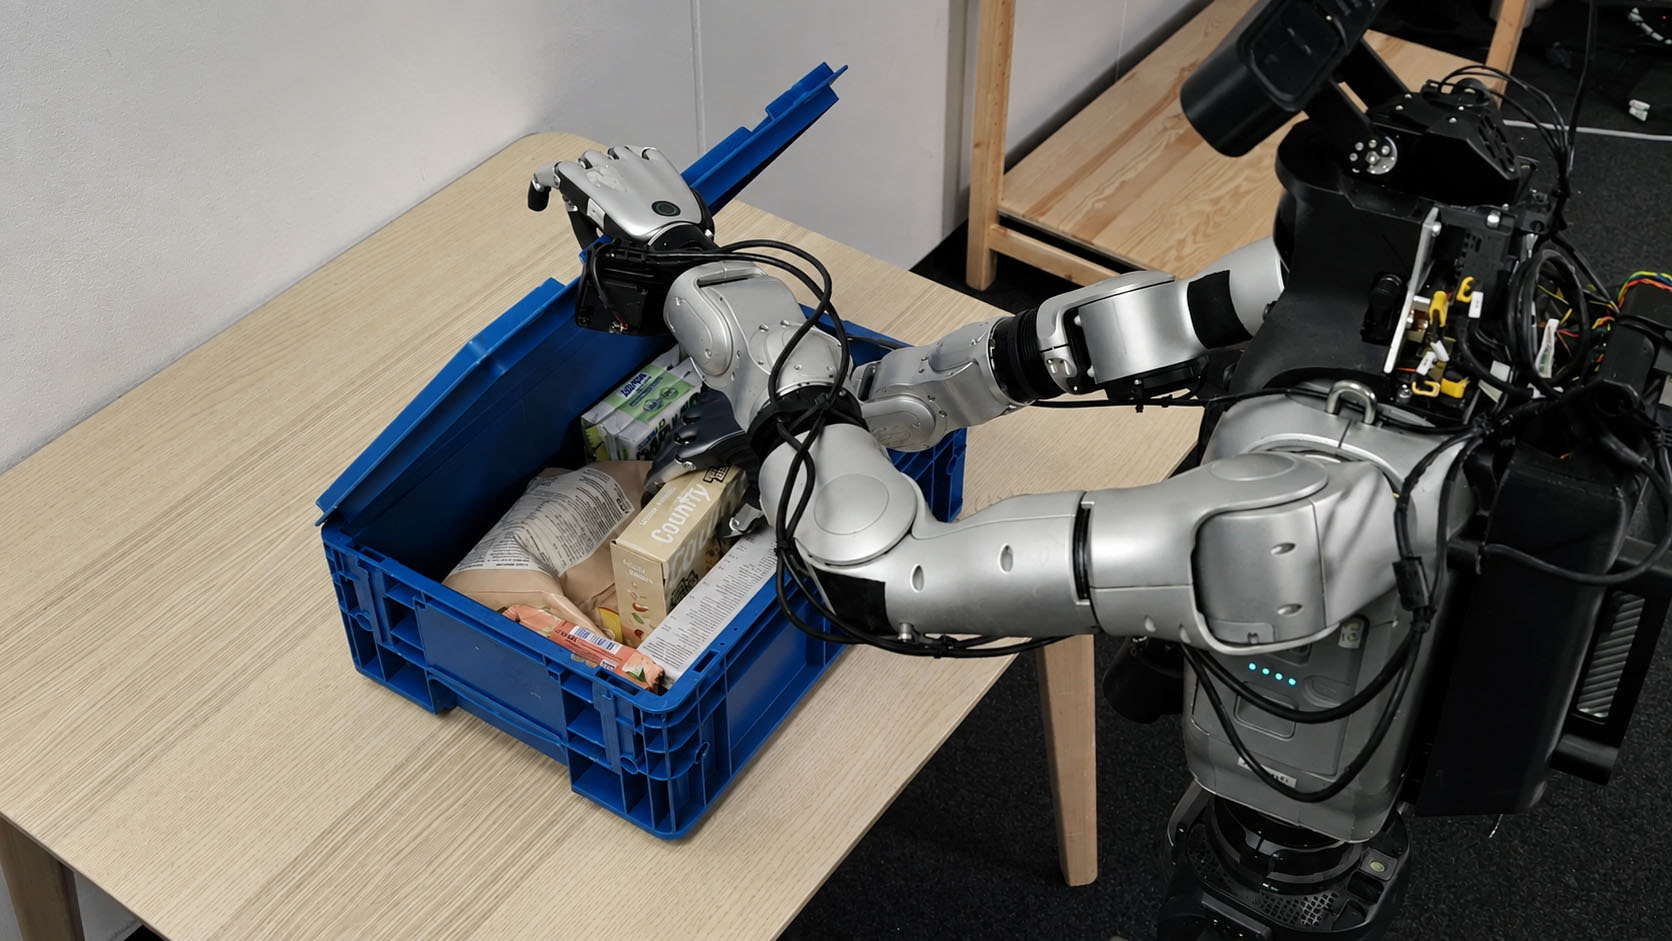
世界模型公司Odyssey 9月15日发布基础世界模型Odyssey-3。瑞士机器人软件公司Flexion在它之上构建人形机器人控制策略,只用了几十小时的人形遥操作数据;Odyssey称系统能实时执行任务,对光照变化的适应性强于其测试的VLA基线模型,模型计划在未来几周公开发布。
训练人形机器人最贵的是机器人自己的数据:一小时一小时的遥操作,靠人手一点点录。世界模型公司Odyssey想换个思路:先让模型从海量视觉画面里学会“世界怎么变化”,再用少量机器人数据教它动手。
Odyssey于9月15日发布基础世界模型Odyssey-3,称其可支撑机器人控制、自动驾驶和交互式模拟环境。人形机器人方面,主角是它与瑞士自主软件公司Flexion的研究合作:Flexion在Odyssey-3之上构建控制策略,用到的人形机器人遥操作数据只有几十小时。
技术上,Odyssey-3是在大量视觉观测上训练的自回归扩散Transformer。要把模型学到的东西变成动作,Odyssey额外训练了一个“动作解码器”,把模型内部表征翻译成具体控制指令,训练样本是“观测+被控系统实际动作”的配对。Odyssey也明确说,人形机器人策略的大量开发工作由Flexion完成。
演示里,人形机器人打开蓝色容器取出纸箱、把盘子挪到桌子中央再放上杯子、把箱子推到木制墙角、拆开纸箱。Odyssey称系统能实时执行任务,并能应对让其测试的VLA(视觉-语言-动作)基线模型失败的光照变化。
Flexion CEO Nikita Rudin看重的是:机器人能借用在自身演示之外学到的物理知识,Flexion再补上把它用到硬件上的学习与控制能力。Flexion总部在苏黎世,做的是给其他公司人形机器人用的通用自主软件。人形之外,Odyssey还展示了机械臂操作中纠正抓空等恢复动作,并在与Poke & Wiggle评估跨机型、跨视角迁移;另有在印度道路上配安全员测试的驾驶策略、模拟环境里的无人机导航和玩电子游戏的策略。
Odyssey计划在未来几周公开发布Odyssey-3。