英伟达让 AI 智能体也来写机器人代码,Isaac ROS 5.0 开源发布
英伟达在加拿大多伦多的 ROSCon 大会上发布 Isaac ROS 5.0,免费开源。新版支持 ROS Lyrical 与 Ubuntu 24.04,把 AI 智能体引入机器人开发流程,物体位姿模型 FoundationPose 推理提速至多 5.5 倍,覆盖从 Jetson Orin Nano 到 Jetson Thor 的全系算力。
机器人开发这件事,现在多了一个搭档。英伟达在加拿大多伦多举行的 ROSCon 大会上发布 Isaac ROS 5.0——一套建在 ROS 之上的 GPU 加速软件包,官方给它的定位是:帮助人类和 AI 智能体一起造机器人。
ROS(Robot Operating System,机器人操作系统)是现代机器人开发的开源地基,提供通用的工具、库和标准。Isaac ROS 把英伟达的加速计算、物理 AI 模型和生产级库接进去,面向的是将近 130 万 ROS 用户。
5.0 版本开始支持 ROS Lyrical 和 Ubuntu 24.04。英伟达与开源机器人联盟(Open Source Robotics Alliance)一起,往 ROS Lyrical 里贡献了一套标准数据处理接口,让机器人软件能在不同计算硬件(包括 GPU)之间高效跑,整个 ROS 社区都能用,CUDA 是其中的 GPU 加速范例。
“智能体”这部分具体是什么样:新版提供可复用的 Isaac 技能包,覆盖环境搭建和操作两类任务,开发者和 AI 智能体都能直接调用;配套的文档专门改成了智能体可读的形式。其中一个 FoundationStereo 微调技能,能让 AI 智能体帮开发者把立体视觉感知模型适配到自己的相机、环境和应用上。
物体位姿估计与跟踪的基础模型 FoundationPose 这次给出了智能体可用的推理库,让机器人判断物体位置和朝向的速度最高提升到 5.5 倍。抓取放置(pick and place)这条串起检测、深度估计和位姿输出的常见流程,也被拆成独立的技能单独提供。
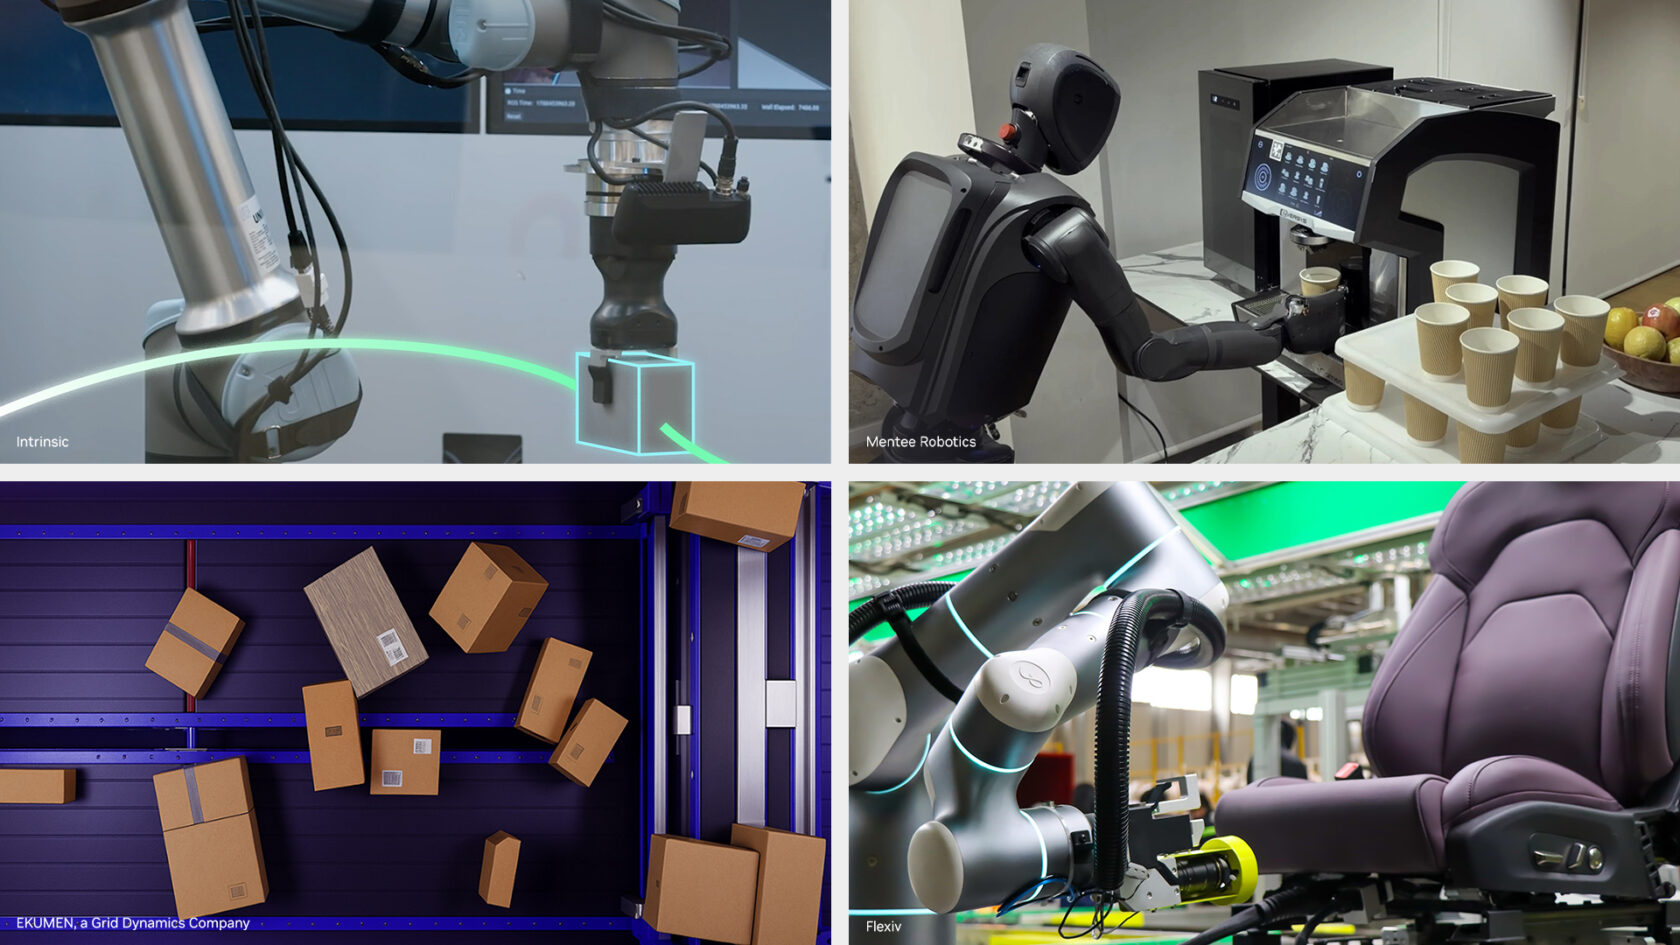
生态那边已经接上。RealSense 赞助的开源项目 AgenticROS 把 Isaac ROS 和英伟达 Nemotron 开放模型、NemoClaw 蓝图连起来,让 AI 智能体直接和 ROS 机器人交互;Intrinsic 把 FoundationPose 装进了自家开源的 Intrinsic Core 与机床上下料方案;Magna 用 Isaac ROS 做机器人感知与数据采集,再配 Isaac Sim 做硬件在环测试;Ekumen 用 isaac_ros_cumotion 在 GPU 上为仓库机械臂规划无碰撞路径,耗时约 2 到 5 毫秒。
算力这头覆盖得很宽:Isaac ROS 5.0 从入门级的 Jetson Orin Nano 一直支持到高性能的 Jetson Thor。Mentee Robotics 用它做 MenteeBot 人形机器人的感知与 AI 底座;优傲机器人(Universal Robots)把它做进了自家 AI Accelerator 开发套件;ROBOTIS 把它接进 AI Worker,用 GPU 加速的物体感知完成抓取、放置和对位。Isaac ROS 5.0 即日起免费开源,代码在 GitHub 上。