机器人不走地板走天花板:日本MW要卖「自带家务机器人的房子」,2028年开售
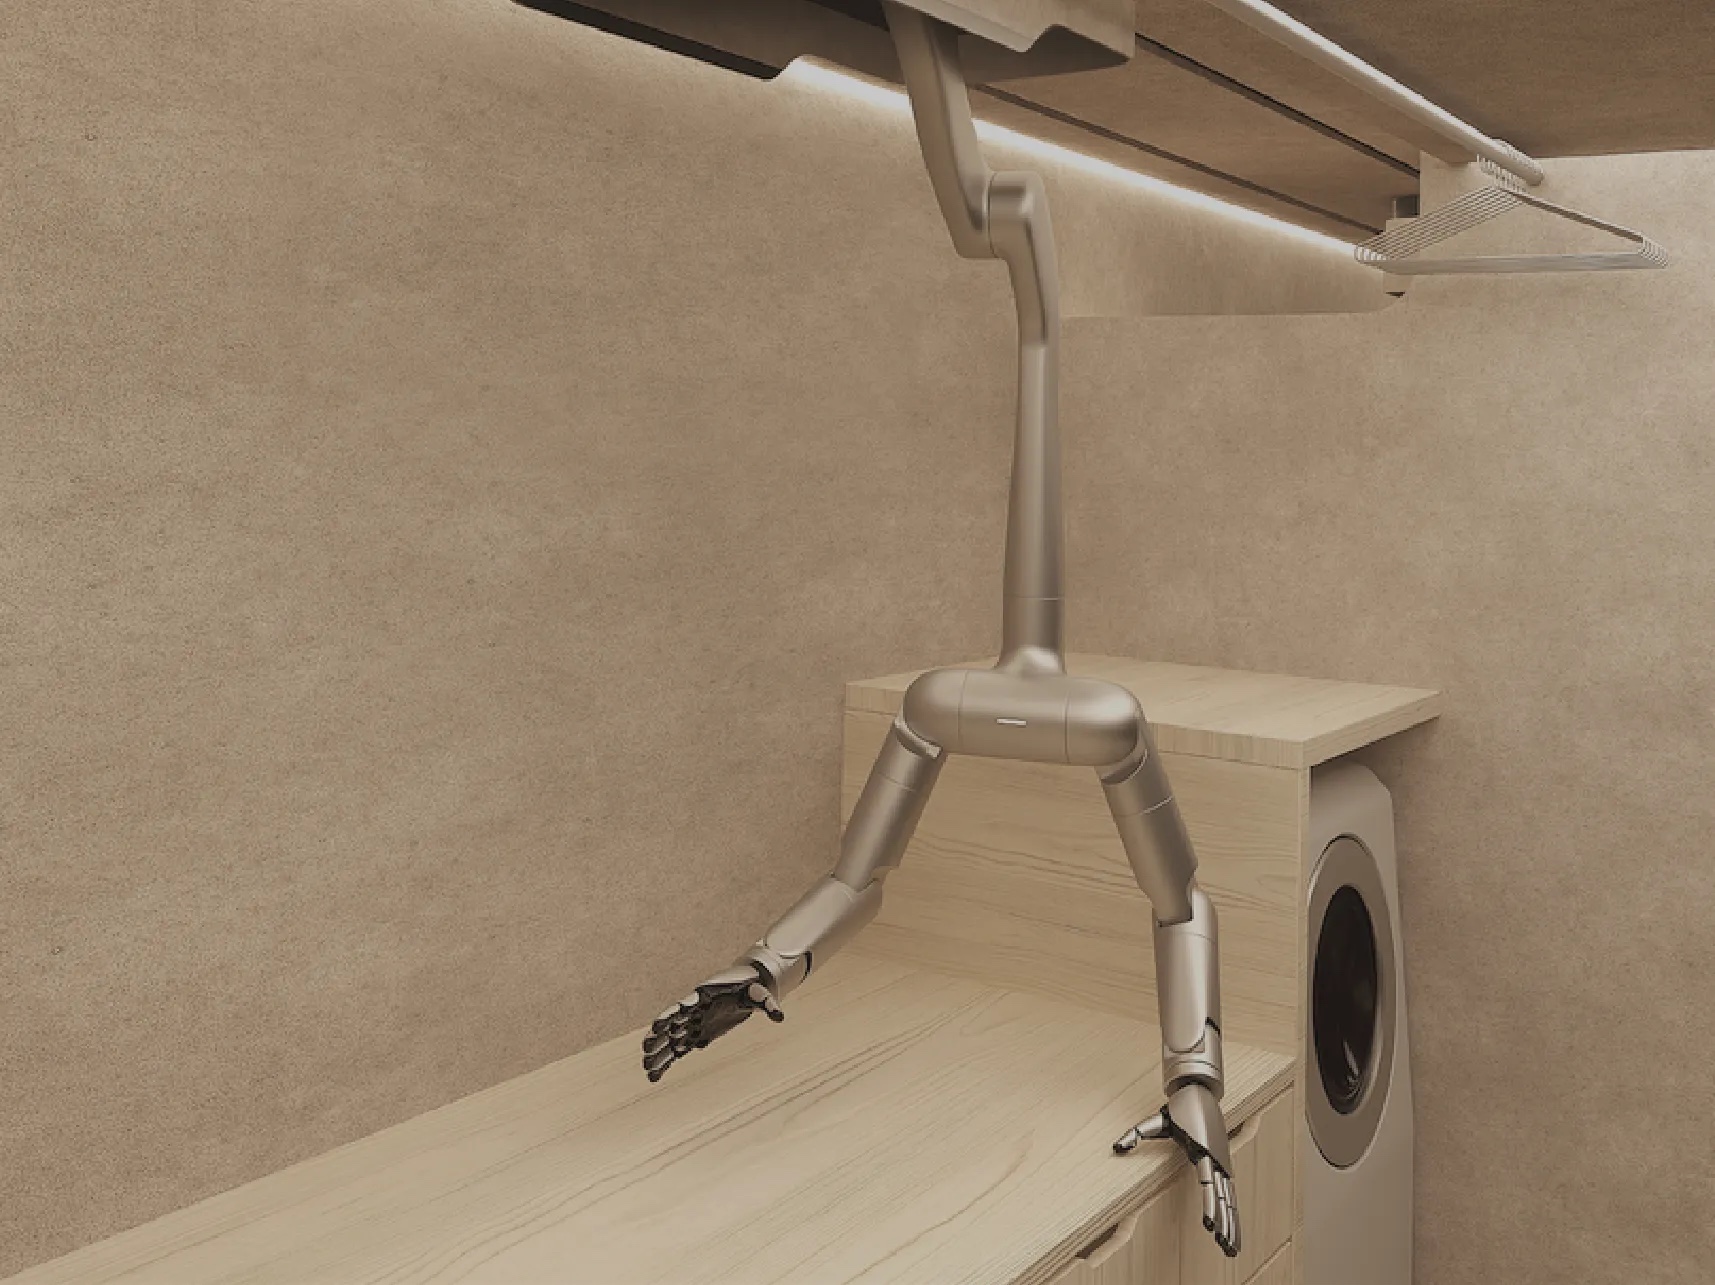
日本公司MW把住宅、AI和机器人放在一起开发,沿天花板轨道移动的家务机器人MW bot已公开实机演示,目前全靠遥控。团队计划每年采集5万小时真机数据,2028年开售前攒够约15万小时,先让它自主完成5类家务。
大多数家务机器人在想办法走进各种各样的家,日本公司MW反过来:先把房子设计成机器人好干活的样子。它的家务机器人MW bot挂在天花板的轨道上移动,从上方伸下两条手臂,在厨房、洗衣间里抓东西、处理衣物。MW计划2028年开卖装有MW bot的住宅。
MW在9月10日的品牌发布会“MW Living Home Launch”上第一次公开了MW bot的实机演示。MW的AI与机器人负责人浅谷坦白说,这次的演示全部是人遥控完成的,没有任何AI辅助;明年的目标,是把同样的演示做成完全自主。
难点不在走路。浅谷说,屋里从一个房间移到另一个房间,用规则就能做;最难的是手上的活——叠衣服、抓菜不捏烂、收拾餐具。为此MW在2026年8月开了一个“数据工厂”,现在有20台采集机器人在跑,每月加10台,最终到50台。开张约一个月已经采了约1000小时数据,全年目标5万小时。
采集方式也有讲究:用的是和MW bot关节构型完全相同的采集机,人直接扳着机器人手臂教动作,这样采到的数据天生对得上实机的关节。模型方面,团队正在实机上对比Physical Intelligence的π0.5、英伟达的GR00T等公开的视觉-语言-动作(VLA)模型,用自家数据做微调;眼下不用仿真数据,也没装触觉传感器,靠手部摄像头和关节力矩信息。
账算得很具体:到2028年开售前攒约15万小时真机数据,先把5类家务做成自动——收叠洗好的衣物、收集垃圾、收拾餐具、铺床、把桌面上的东西归位。团队的内部估算是每类任务大约需要3万小时数据。铺床这项正好体现了挂天花板的好处:地上跑的机器人很难探身到床和桌子上方,MW bot的手臂从上往下够,没有这个限制。
硬件上,会碰到人和家具的手臂部分用准直驱(QDD)关节,被撞时能顺势退让;从天花板吊住整条手臂的“脊柱”部分用谐波减速器,并配断电防坠落的刹车。机器人开发得到了造大型载人机器人ARCHAX的Tsubame Industries的技术协助。
MW面向住宅场景的机器人基础模型研发,已被日本经济产业省和NEDO的生成式AI加速项目GENIAC选中。它的判断是,只要房子这一端可控,环境差异就小得多,中等规模的真实数据也许就够把机器人教会。