🌐 全球·2026-09-17
机器人手不只会抓东西:ETH让五指当腿,自己爬、摔倒自己翻身
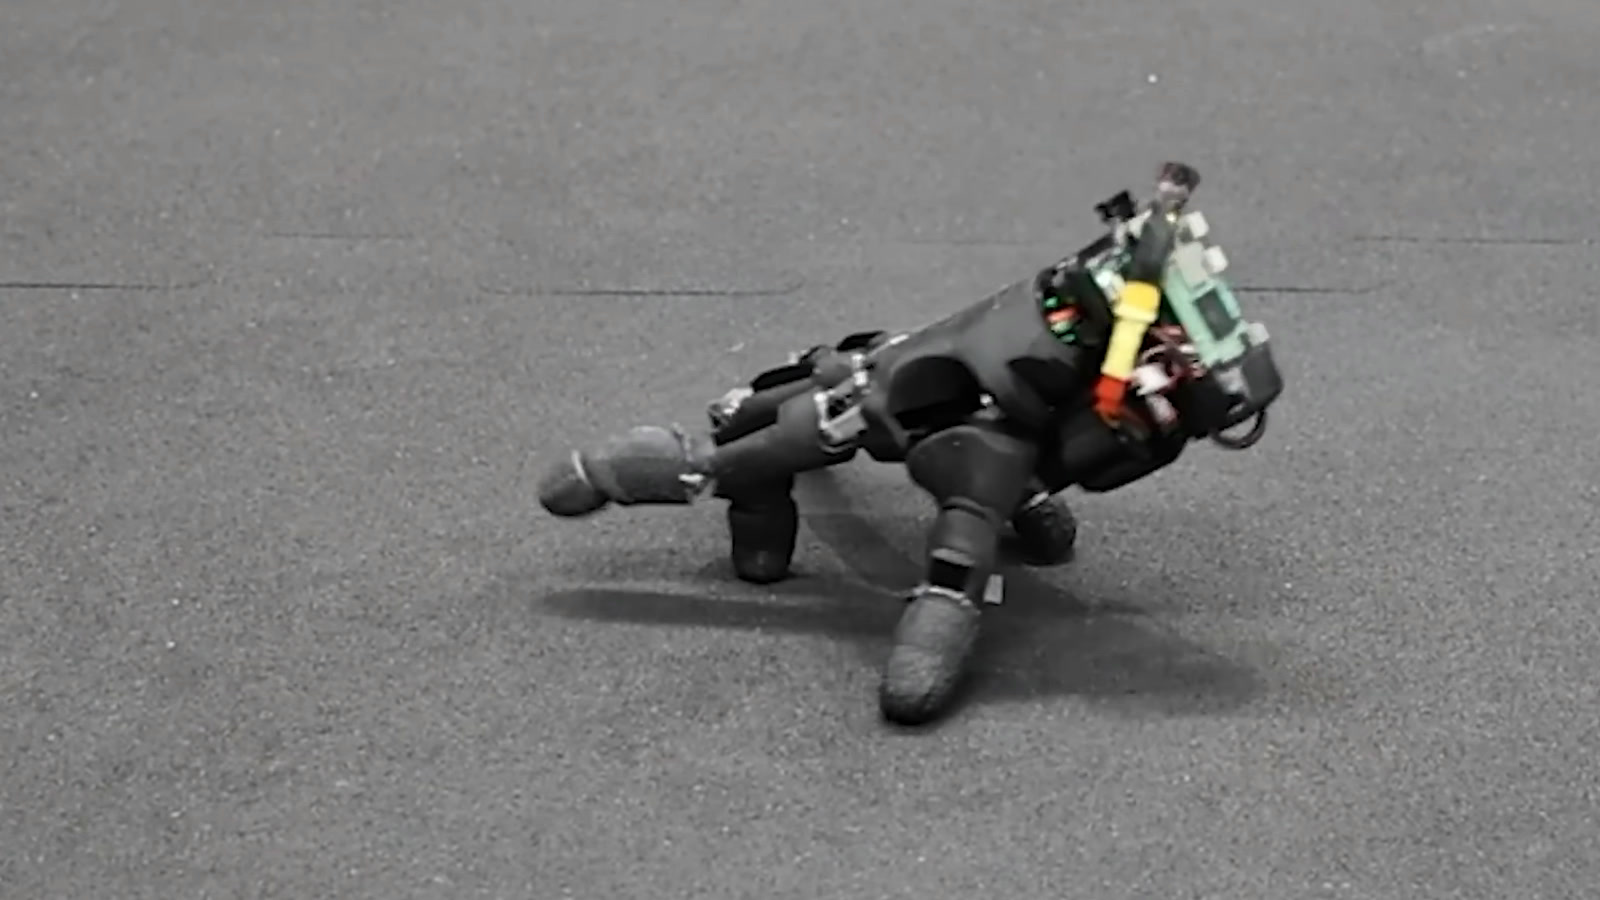
苏黎世联邦理工学院(ETH Zurich)软体机器人实验室让一只机器人手把手指当脚用,靠强化学习学会了撑起自身重量爬行、转向、摔倒后自己翻身、按键盘和推物体,全部在本体上完成推理,爬行时不接线缆。
机器人手的本职是抓东西。苏黎世联邦理工学院(ETH Zurich)软体机器人实验室(Soft Robotics Lab)反过来想:如果把五根手指当成腿,这只手能不能自己走起来?答案是能。
实验室9月16日在YouTube公开了演示视频。视频里,机器人手用手指撑起自身重量,在室内和室外多种地面上爬行移动,还能转向;翻倒之后,它能自己把姿态恢复过来。
移动之外,它还学会了和环境互动:用手指去按键盘上的按键,以及把物体推出去。演示中的爬行是在不接线缆的状态下完成的。
这些技能全部靠强化学习获得。研究团队在仿真环境里为每项任务分别训练了独立的控制策略,爬行、转向、摔倒恢复、按键、推物体各用一套策略。
计算也放在机器人本体上:输出控制和策略推理都在本体搭载的设备上完成,不依赖外部算力。
不同任务用的感知方式也不一样。按键盘时完全不用视觉反馈;推物体时则借助安装在上方的摄像头,看清物体位置再动手。
这项工作给灵巧手加上了一项新本事:除了抓取,还能移动和与环境交互,为机器人手的多功能化提供了一个新方向。
#ETH Zurich#灵巧手#强化学习#机器人手