波士顿动力给Atlas换了双新手:13个自由度,却故意砍掉小拇指
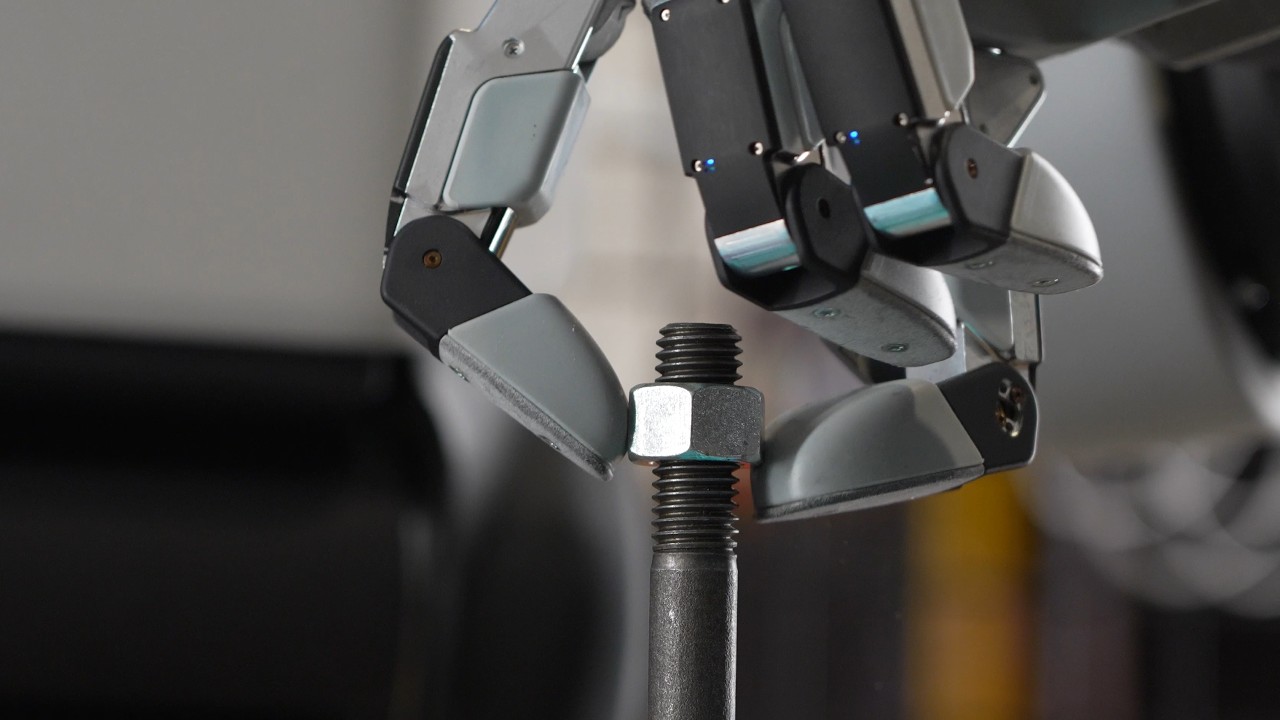
波士顿动力为人形机器人Atlas推出新一代手GR3,单手自由度从7个增加到13个,四根手指配一个更灵活的拇指,目标是让Atlas从“抓住东西”进化到“在手里摆弄东西、用工具”。
人形机器人的手,到底要不要做满五根手指?波士顿动力给出的答案是不要。它为Atlas推出的新一代手GR3只有四根手指,单手自由度却从上一代GR2的7个提高到13个。
13个自由度的分配是这样的:拇指4个,其余三根手指各3个。手指之间可以张开,拇指能沿着手指方向和横跨手指方向移动,从而组合出不同的捏取、三点抓握和握持工具的姿势。整只手大小约等于一只成年人的大手,用来适配按人的尺寸设计的工具和工位。
波士顿动力说,这样的结构让Atlas可以在手里调整物体的朝向,在物体滑脱时重新抓稳,还能一边握住工具一边按下扳机,演示里用到了电钻和电动扭力扳手。指尖和手掌覆盖了密集的压力传感器。
砍掉小拇指是团队实测后的决定。工程师把自己的无名指和小指用胶带绑在一起干活,评估少一根手指到底损失多少能力。结论是多一根手指就要多3个执行器,同时增加成本、体积和出故障的地方,于是选择了四根手指。
新手的关节全部使用同一种执行器,硬件做了封装,没有脆弱的线缆跨过关节。波士顿动力称新手的力量与上一代相当。手指关节可以被外力反向推动,受到撞击时能顺势让开,保护里面的齿轮箱。
这套刚性、可反向驱动的结构还有一个目的:让手在仿真里更容易被准确建模。Atlas人工智能与机器人行为负责人Alberto Rodriguez把新手概括为既有干活需要的力量,又足够简单便于制造。波士顿动力认为,人类示范能教会机器人任务的来龙去脉,但快速灵巧的操作还需要在仿真里做强化学习,训练时可以随机改变摩擦、电机特性、物体形状和外部干扰,再把学到的策略迁移到真机上。
波士顿动力研究科学家Trevor Ablett在官方视频里说,多指手就像一台完整的小机器人,里面有大量关节和电机。新手发布前不久,波士顿动力刚公开了Atlas在现代汽车美国工厂里工作的影片。